
做四足机器人的朋友大概都有个共同感受:机械结构容易搭,代码也凑合能跑,最头疼的是那一团乱麻的接线。12路舵机、IMU、主控、电池,每多接一根线就多一个虚焊和松脱的隐患。最近在国外众筹平台Crowd Supply上看到一个项目叫Q8botOne,来自加州库比蒂诺的ZeroWire Robotics,思路很有意思——整台机器人从里到外没有一根物理导线,所有电气连接直接焊在一块中心PCB上。
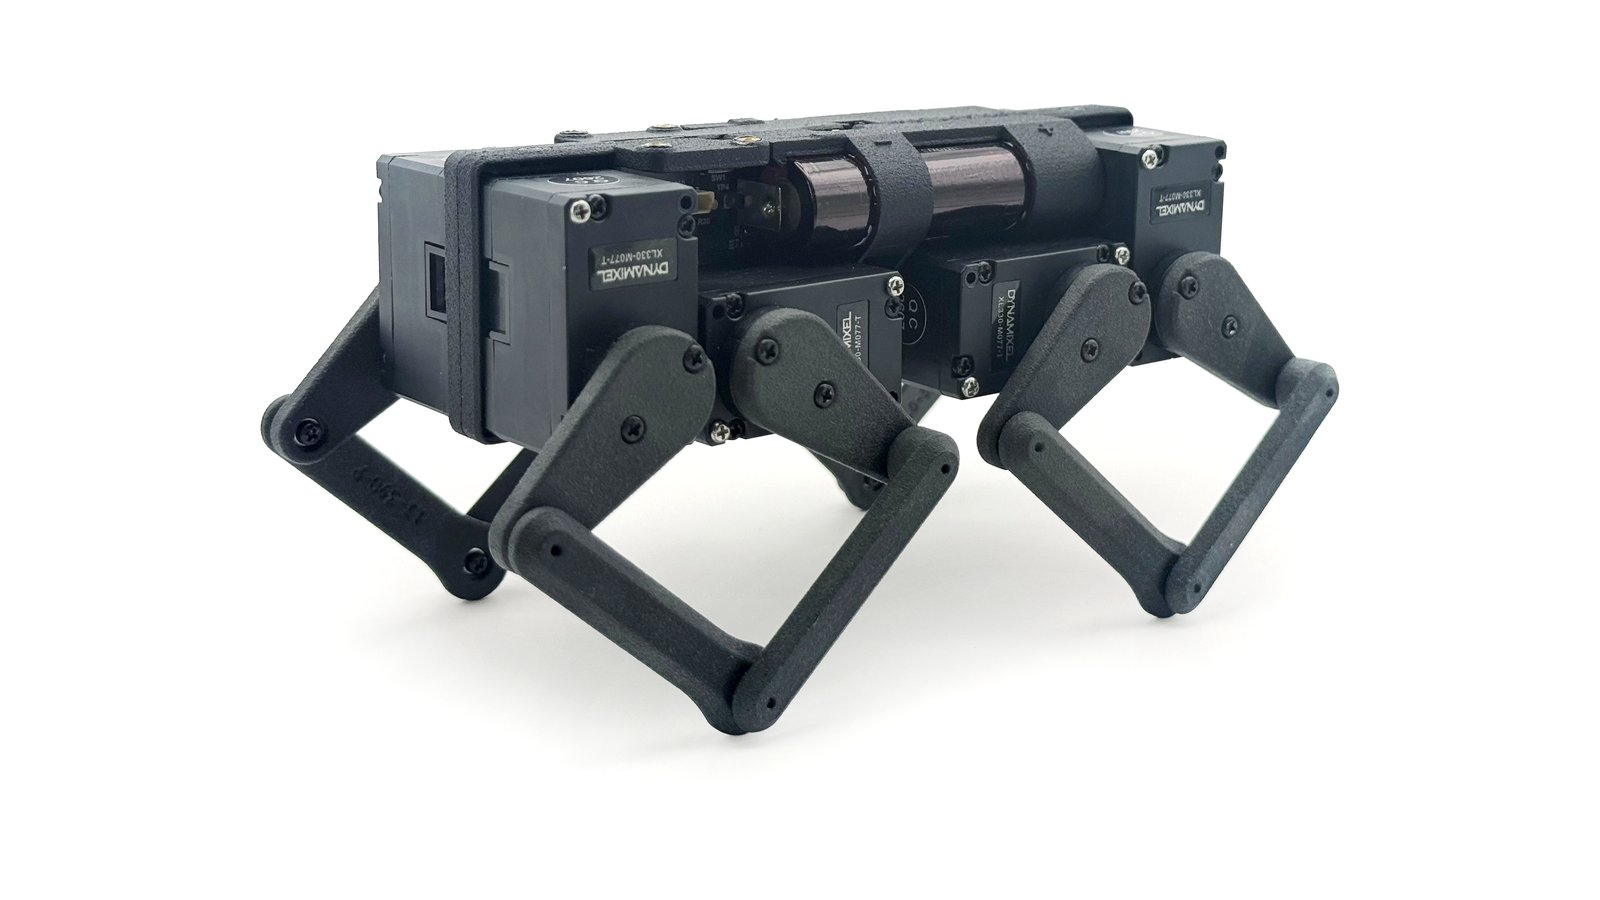
这个项目脱胎于UCLA吴宇峰(Yufeng Wu)的开源四足Q8bot,2024年首发论文和GitHub仓库后积累了不少关注,2026年10月6日正式在Crowd Supply上线众筹,到10月24日已筹到4384美元,完成率44%,还剩33天。套件199美元(不含舵机),组装成品599美元,预计2027年3月发货。我花了一些时间把它的硬件架构、组装链路和控制方式梳理了一遍,给对小型四足和ESP32控制感兴趣的朋友做个参考。
零布线设计:为什么拔掉所有线反而更稳
先说核心卖点。传统桌面四足的内部走线通常是这样的:主控板通过杜邦线或排线连接各路舵机信号线,电池通过XT30或焊接供电,IMU走I2C总线。线一多,问题就来了——接头氧化、振动松脱、走线空间挤占结构余量。Q8botOne的做法是所有电气元件直接插焊在一块竖立的中心PCB上,PCB本身既是电路板也是结构件,两侧各贴一块3D打印的尼龙框架,用电芯和舵机往框架上一卡,完事。
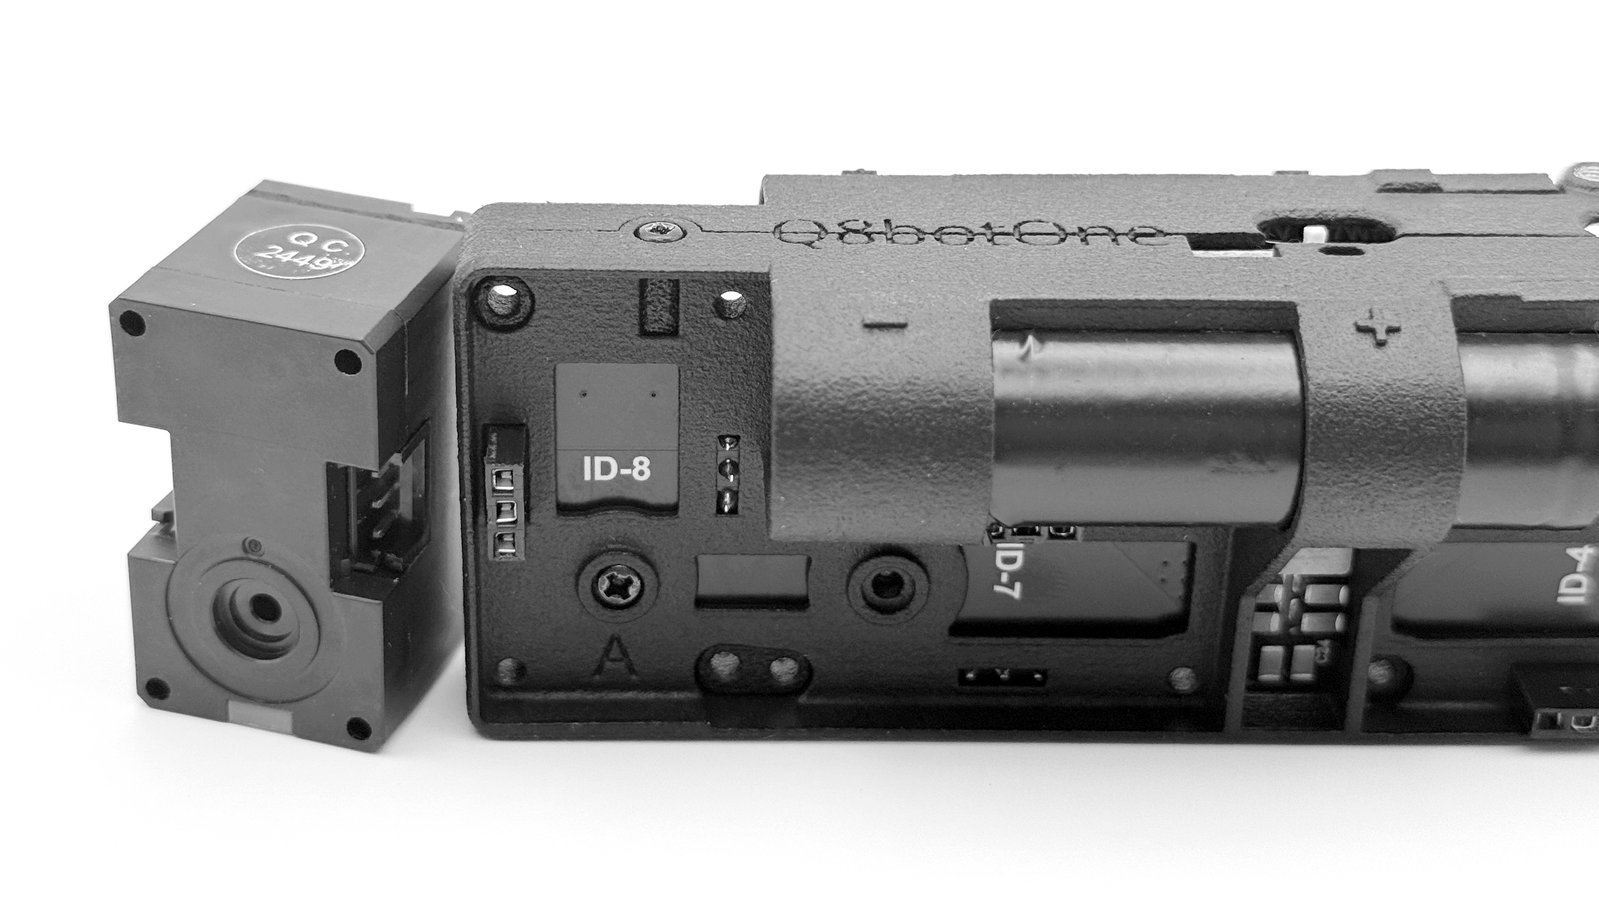
这种设计有几个实际好处。第一,电气可靠性提升,因为没有可拆卸的连接器,焊点就是最终连接;第二,整机尺寸压到了120x70x70mm,重量250g(含两节14500锂电池),跟一部手机差不多大;第三,维护方便,舵机坏了直接拆后背板换,不用理清一堆线的走向。论文里的数据显示,单人平均组装时间不到1小时。
当然也有取舍。零布线意味着所有信号都在PCB上走线,一旦PCB出问题维修门槛比飞线方案高。另外当前版本没有板载充电电路(众筹页写的是"built-in charging"作为改进方向),需要取出电池充电或外接。
硬件清单:8个DYNAMIXEL到底贵在哪
套件本身199美元包含机架、电池、螺丝、连杆和控制板,但8个ROBOTIS DYNAMIXEL XL330-M077-T舵机需要另购。这是整套系统里最大的成本项——单个XL330在海外大约30-40美元,8个就是240-320美元,加起来整机成本接近450-520美元。为什么不用便宜的PWM舵机?因为Q8botOne的定位是"能认真做步态实验的小型平台",不是玩具。
XL330和普通PWM舵机的核心区别在于:它内置MCU和绝对值编码器,支持TTL串口总线通讯,可以单线串联所有8个舵机,通过ID寻址单独读取和写入每个舵机的位置、速度、PID增益。这意味着你不用像PWM方案那样给每个舵机单独拉一根信号线,也意味着你可以实时调节步态参数而不只是发一个目标角度。论文里的数据是减速比77:1、最大扭矩0.23Nm、最大角速度48rad/s,对220g的机器人来说足够完成小跑、跳跃和中等坡度攀爬。
主控用的是ESP32-C3,单核RISC-V架构,自带WiFi和BLE。它不直接跑步态算法,而是通过ESPNow协议接收上位机(笔记本或手机)以200Hz频率下发的关节指令。这个架构的好处是主控端逻辑极简——收包、解析、分配给对应舵机——复杂的轨迹计算全交给上位机,方便快速迭代步态参数。
组装链路:从PCB到行走的4个关键步骤
虽然我没有亲自动手装过这台机器(众筹阶段还没发货),但根据Crowd Supply页面上的组装说明和论文里的描述,组装流程大致分4步。
第一步,处理舵机。XL330出厂带后盖和三针公头连接器,需要拆掉后盖,露出安装孔位,然后用螺丝直接固定到3D打印的主框架上。连接器针脚间距恰好是2.54mm,可以直接插到PCB的标准排针上,不需要额外飞线。论文里提到"removed their back plates and attached them to the main frames using their built-in screws",这个步骤需要小心别弄断连接器针脚。
第二步,焊接中心PCB。8个舵机的信号线、电源线和ESP32-C3主控的GPIO全部汇聚在这块PCB上。每个舵机分配一个唯一ID(1-8),通过TTL总线串联。PCB上还预留了Qwiic/STEMMA QT接口(I2C扩展,兼容Adafruit和SparkFun的传感器模块)和一个4针UART口(可提供5V/3A供电,用来接ESP32-CAM或低功耗树莓派)。
第三步,装连杆和电池。腿用的是并联五杆机构(five-bar linkage),3D打印尼龙件,带轴承支撑的关节。两节14500锂电池插在框架两侧的电池槽里,既是电源也是配重。整机折叠后体积12x7x5cm,底盘离地间隙5.8cm。
第四步,烧录固件和配对控制。ESP32-C3的固件基于FreeRTOS框架,支持多任务调度——一个任务处理ESPNow通讯,另一个任务驱动舵机,两个任务互不阻塞。上位机用Python脚本跑预计算的步态轨迹,通过ESPNow以200Hz下发。官方已经在GitHub开放了固件源码和Python控制工具,众筹页面上也提到支持Xbox手柄控制和桌面GUI。
控制方式与步态调试
步态生成用的是正弦曲线开环控制,这是小型四足的经典方案。核心参数包括步幅振幅、摆动相与支撑相的比例、各腿之间的相位偏移。通过调节这些参数可以实现小跑(trot)、转弯、原地踏步等基本步态。论文里给出的数据是最高速度5.4倍体长/秒(约0.43m/s),转弯速度5rad/s。
对于想做步态实验的玩家来说,Q8botOne的设计思路有几个值得借鉴的地方。一是上下位机分离架构——ESP32只负责执行,步态计算在PC端完成,调试时改参数不用重新烧录固件;二是DYNAMIXEL的TTL总线让所有关节共享一根通讯线,不用像PWM方案那样纠结引脚分配;三是零布线设计让整机结构紧凑且一致性好,适合做批量实验(比如群体机器人研究)。
扩展方面,Qwiic接口可以直接接IMU(比如BMI088、BNO055)、ToF测距等传感器,UART口可以挂ESP32-CAM做视觉反馈。不过目前项目还处于众筹阶段,官方没有给出ROS支持的明确时间表,想做实机部署的朋友可能需要自己写ROS2的bridge。
冷静提示:众筹阶段的几个注意点
Q8botOne目前还在众筹中(截至10月24日完成44%),发货时间是2027年3月,还有5个月的不确定性。套件不含舵机,需要自己另购8个XL330,这笔钱不能忽略。另外3D打印件是MJF工艺尼龙PA12,强度和精度都不错,但如果想自己修改结构件,需要有FDM或SLA打印机的使用经验。
如果你只是想买一台现成的桌面四足来玩,Petoi Bittle或Unitree Go2 Mini这类成熟产品可能更省心。Q8botOne更适合想深入研究四足控制、对硬件架构有洁癖、或者做群体机器人实验的玩家。它的设计理念和工程实现确实值得学习——把一台四足做到零布线、掌中大小、开放全部硬件资料,这个方向本身就很有价值。

跟Petoi Bittle比的话 Bittle成熟度高很多 开箱就能玩 这个Q8botOne更像是给想折腾底层的人准备的
XL330一个就要30多刀 8个加起来300刀 这舵机成本也太高了吧 不过确实比普通PWM舵机强太多
零布线这个思路挺巧妙的 所有信号都走PCB 焊点就是最终连接 可靠性确实比杜邦线强不少
请问这个ESP32-C3目前支持ROS2吗 想做视觉导航的话得自己写bridge吧