
买消费级机器狗的人里,有相当比例不是只想当遥控器玩家,而是想做二次开发:跑自己的步态算法、加视觉模块、做自主导航。这就涉及到一个问题:厂商的SDK好不好用?API文档全不全?社区活不活跃?
这篇文章拿宇树Go2和云深处Lite3做对比,从开发者视角拆解两家的SDK生态。
宇树Go2:SDK生态最成熟
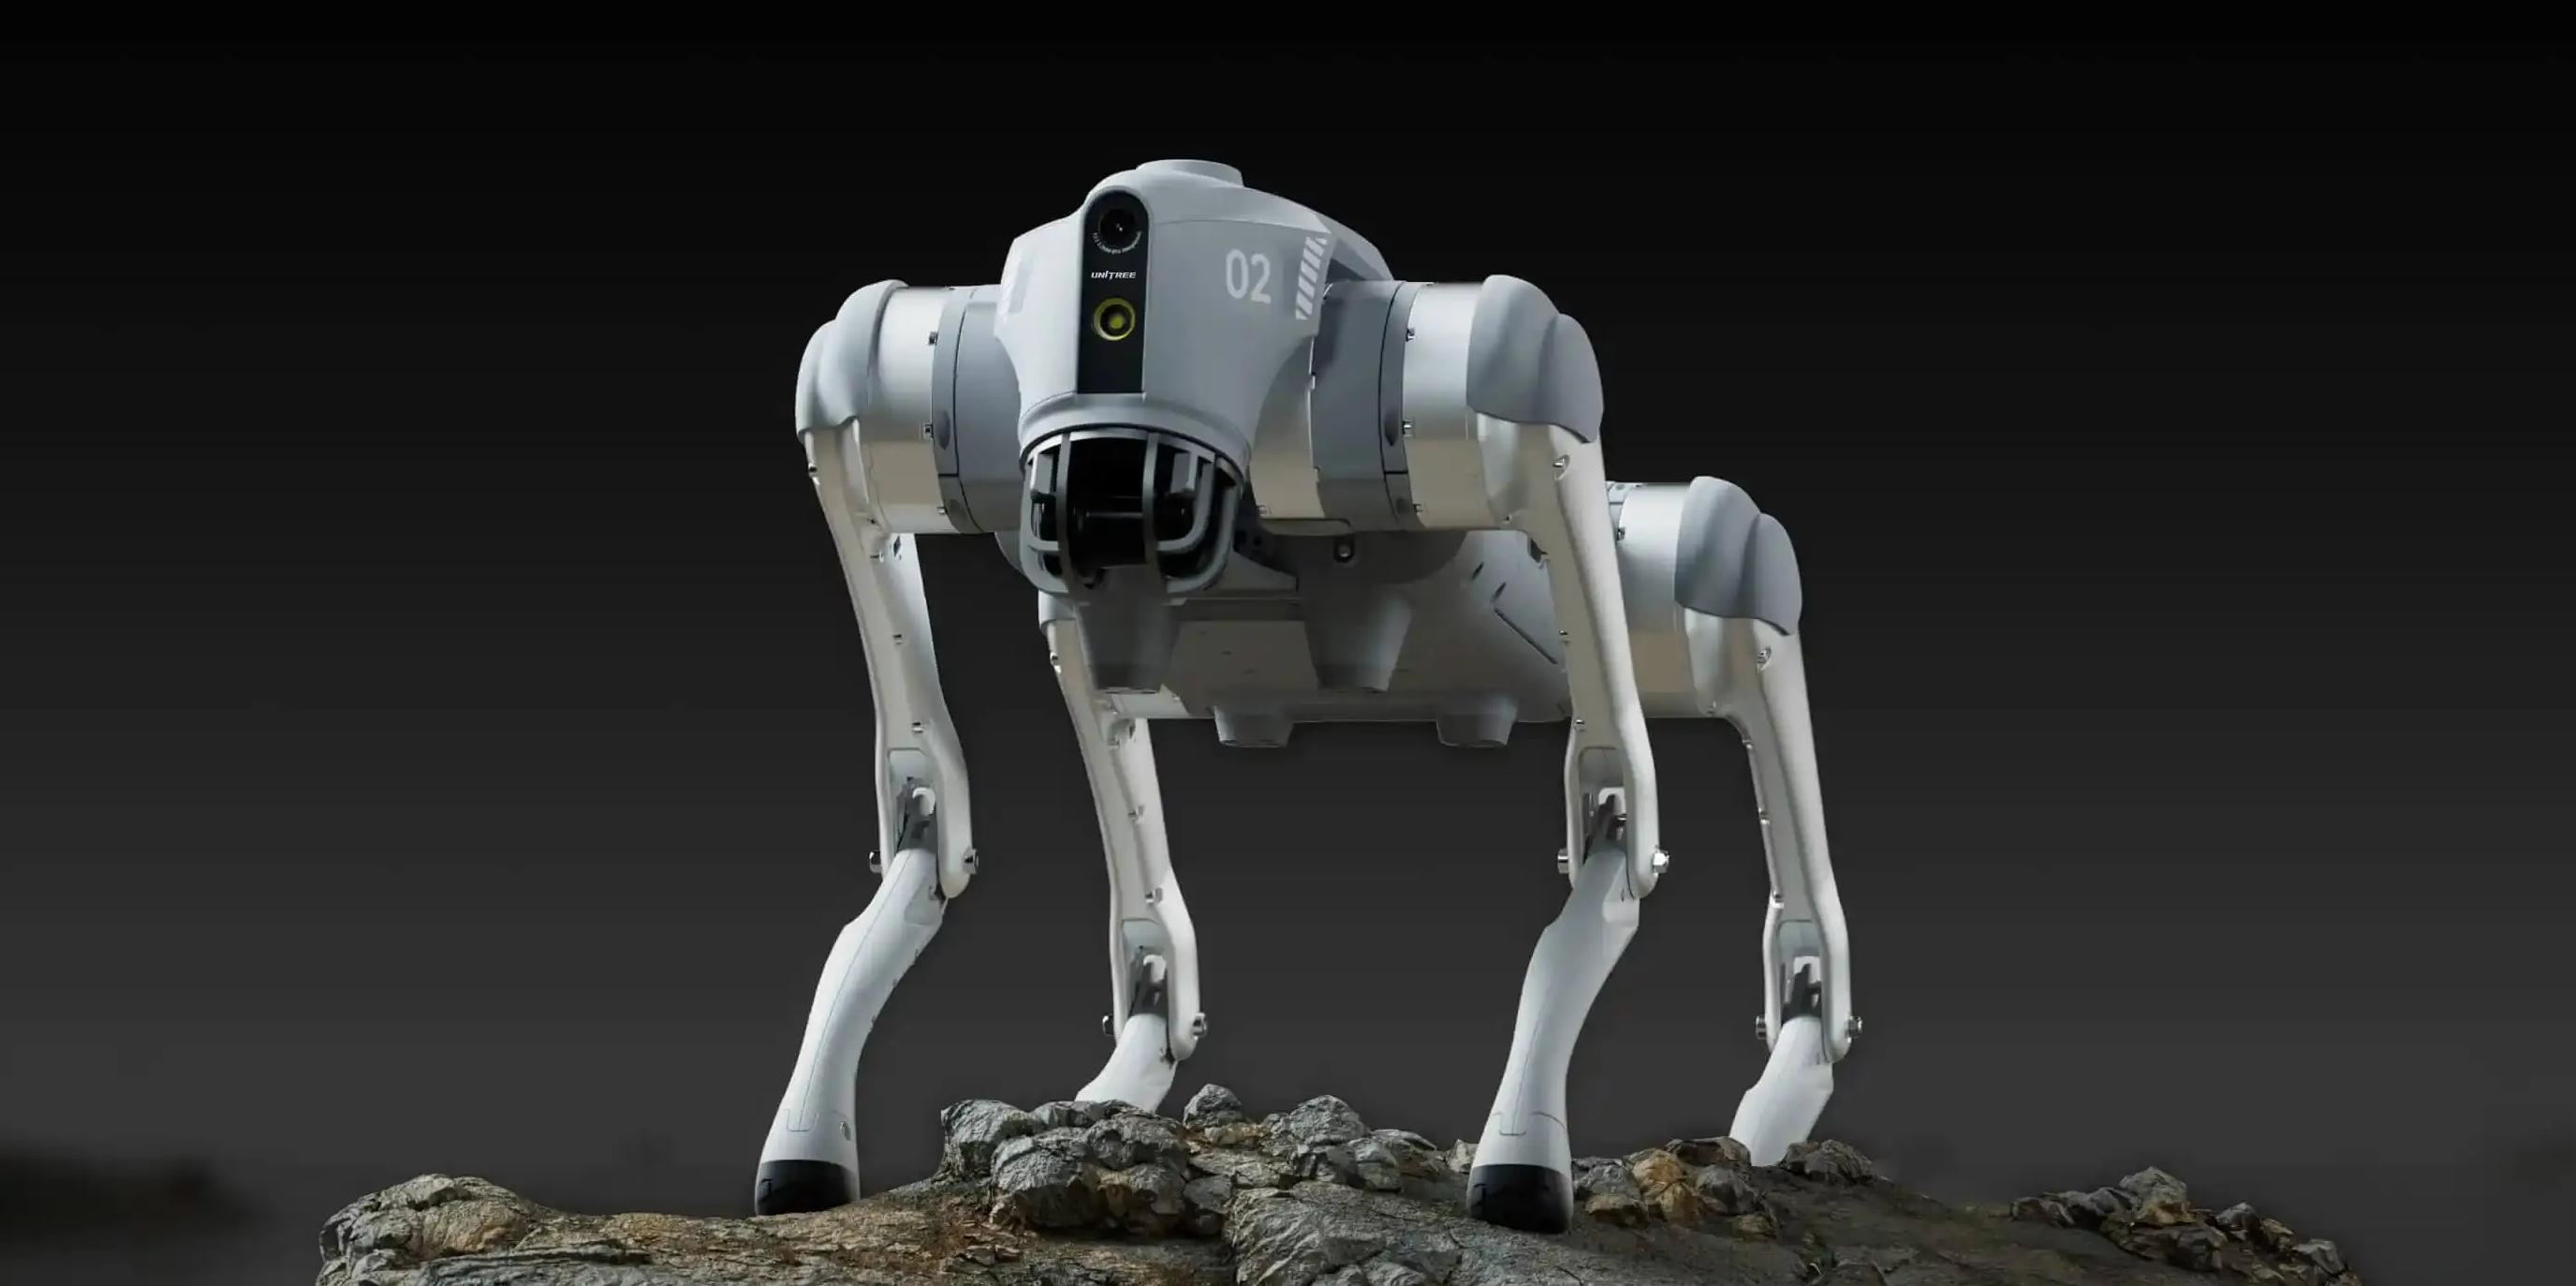
宇树Go2的SDK支持Python和C++,提供Linux和ROS两个层面的接口。底层API可以访问每个关节的角度、扭矩、IMU数据;上层API封装了行走、转向、坐卧等基础动作。官方提供Gazebo仿真环境,可以在不买真机的情况下先跑算法。
社区方面,GitHub上宇树相关的开源项目超过200个,涵盖步态控制、视觉导航、强化学习训练等方向。Reddit和Discord上的宇树开发者社群也很活跃,遇到问题基本能在24小时内得到回复。
但Go2 SDK也有槽点:文档更新跟不上API迭代,部分新功能的文档要翻源码才能搞清楚。另外,Go2的运动模式SDK开放度有限,很多底层步态参数是锁死的。
云深处Lite3:开放度更高但文档偏弱
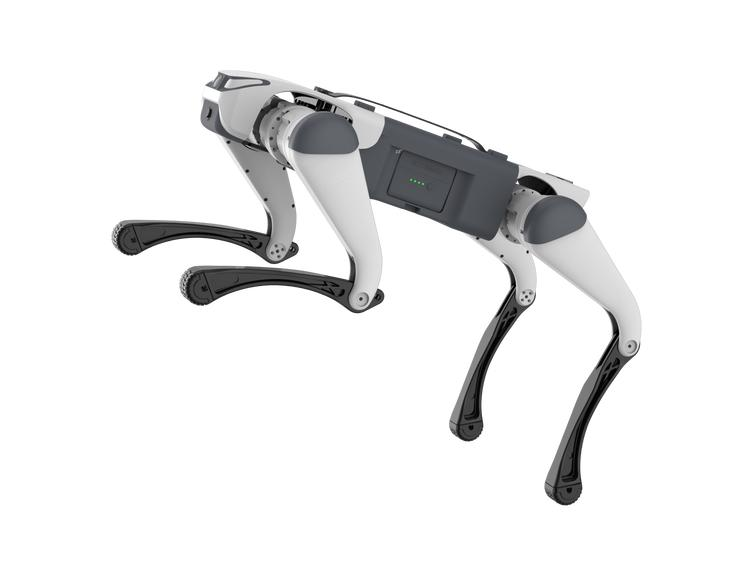
云深处Lite3的SDK走的是更开放的路线,底层关节控制全部暴露,包括每个舵机的目标位置、实际位置、电流和温度。理论上可以完全自定义步态算法,不用在厂商预设的框架里跳舞。
但文档和社区生态是明显的短板。官方文档比较零散,很多接口说明只有一句话,参数含义要自己试。GitHub上的开源项目数量不到宇树的三分之一,遇到问题更多要靠自己摸索或者联系技术支持。
选型建议
如果你是第一次做机器狗二次开发,或者做教学科研用,Go2的生态更友好:仿真环境完善、社区活跃、踩坑有人帮。选Go2。
如果你是做步态算法研究,需要完全控制每个关节,或者做定制化程度很高的项目,Lite3的开放度更高。但要做好"文档不够自己补"的心理准备。
两家SDK都在快速迭代中,2026年下半年都有大版本更新的计划。建议关注各自的开发者社区获取最新动态。

建议加上小米CyberDog的SDK对比,毕竟是开源方案
两家的文档都有待改进,但Go2至少社区大,搜一下总能找到有人踩过同样的坑
Lite3底层全开放这个优点对于做算法的人来说太重要了,Go2锁底层真的很难受
Go2的Gazebo仿真环境确实好用,我在买真机之前就在仿真里把强化学习训练跑通了