
10月14号,一家叫RoboParty的上海团队在X上发了条推文,把自家新人形机器人RP1的全套资料丢到了GitHub上——机械CAD、电路原理图、BOM物料清单、关节驱动、嵌入式固件、仿真模型、强化学习训练框架、动作重定向工具,全开源。按RoboticsTomorrow 10月16号的报道,这是全球第一台"从螺丝钉到大脑"整条链路全开放的人形平台。
这事儿炸得很快。AI Robotic Daily 10月23号的报道里提到,发布没几天就攒了上万互动、160万视频播放,GitHub上RP1仓库还在快速加星,他们之前发布的RPO桌面原型已经有2600多颗星。这种"硬件也开源"的玩法在人形圈其实挺少见,下面把RP1到底开放了什么、参数怎么样、跟其他家对比到什么水平拆开说。
RP1是什么底子
RP1是RoboParty今年推的全尺寸人形机器人。RoboticsTomorrow的官方稿给的参数是:标准版身高约1.3米,全身24个主动自由度,Pro版30个自由度——多出来的是2自由度颈部和两只7自由度手臂,自由度数字里都不含灵巧手。AI Robotic Daily那边的报道补充了一些性能参数:身高1.35米,关节峰值扭矩160牛·米,能跑到每秒4米,头部和手腕末端支持模块化更换,可以接RoboParty自己做的RP Hand灵巧手。
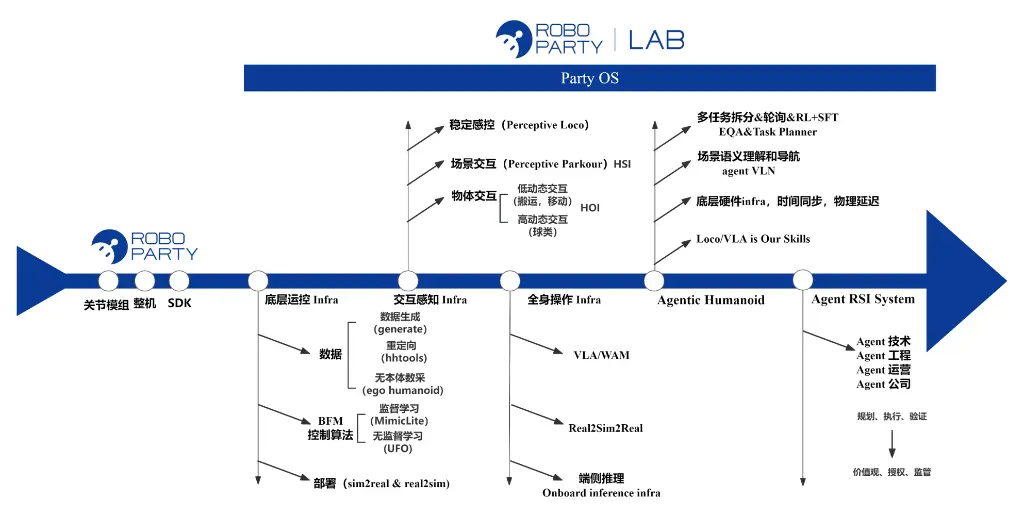
底层用的是他们自研的ROMOMO关节模组,这也是开源的重点之一——不只是外壳图纸,连关节驱动器的控制算法、底层固件都放出来了。软件栈上RP1跑的是自家的PartyOS,配上UFO无监督强化学习框架和MimicLite动作模仿技术,支持VR遥操作、动捕数据重定向、Sim2Real部署,整套Isaac Lab训练流程都打包开放了。RoboticsTomorrow的通稿里特别强调,开源"不只是代码接口",机械结构、关节响应、控制策略这三层全部可改,研究者调一个动作出问题时能顺着模型→控制→硬件一路往下查。
开源到什么程度
具体开放的东西按层捋一下。硬件层:机械源文件、工程图、分配置BOM全公开,肢体比例、关节布局、接口规格透明,可以改结构或者直接替换模块。控制层:嵌入式运行环境、硬件抽象层HAL、关节级中间件源码开放,异构设备怎么接的看得见。智能层:URDF/MJCF仿真模型、Isaac Lab训练框架、Sim2Real部署框架、Python SDK全开放,配套自研的HHTools工具能给任何人形机器人做1分钟内的动作重定向接入,内置物理合理性评分和数据质量控制。
这一点和目前市面上大部分"开源"机器人不太一样。大部分开源项目开放的是SDK或者ROS接口,硬件图纸、底层电机驱动这些东西都是闭的,你只能给它写上层应用;RP1是真把硬件设计文件也交出来了,你甚至可以自己买零件照BOM攒一台,或者改关节拓扑重新打样。AI Robotic Daily的报道里举了一个社区贡献例子:有外部开发者发现了他们运动控制包的工作空间覆盖问题,提交了优化的关节映射表、双语文档和单元测试,在双GPU集群上跑了1.06亿步训练验证,关节限位和扭矩限位惩罚分别降了43%和72%,代码合并回了主线。
团队和背景
RoboParty创始人黄羿(Huang Yi)是哈工大的学生,起点挺有意思。AI Robotic Daily的报道提到,2023年底他大一的时候自己攒了一台1.2米高的双足原型叫AlexBot,把结构图、电路板、电机控制算法都发在了网上,很多独立创客照着图在家复现成功。之后他们出了RPO桌面套件,月出货大概100台左右,卖给研究者和实验室。后来顺为、Matrix、小米、商汤、宁德时代连续投了将近5亿人民币,RoboParty Lab挖了清华、北大的研究员专做PartyOS和全身模型。
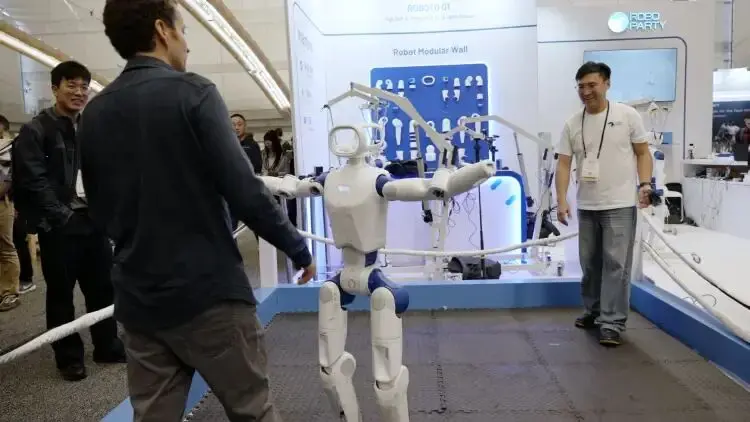
IROS 2026匹兹堡现场他们还专门做了个环节,让观众去推、踢RP1看它动态平衡恢复,用来验证整机鲁棒性。量产计划是2027年之前发2000台,方向覆盖全身交互、步态策略和遥操作重定向。
和同梯队怎么比
RP1不是性能最强的人形,但它的独特性在"开放"两个字上。对比一下:Unitree G1比它贵不少但部分SDK开放、硬件不开;智元、宇树、特斯拉Optimus这类工业/量产向的都是全黑盒;Agility Digit、Boston Dynamics Atlas更别说了。RP1的位置更像人形机器人里的"Raspberry Pi"或者"Arduino"——不是最能打的,但是是个完全透明、可改造、可复现的研究底座。
从参数上看,24/30自由度、1.3米量级、160N·m关节扭矩,在同价位研究平台里算第一梯队。NVIDIA刚在GTC柏林发布的Agile ONE SN是1.4米/43kg/31+40自由度、板载Jetson Thor、定位"研究参考平台"、2027年初上市,那个是厂商方案;RP1是社区路线,谁都能改。两个路线其实不冲突——一个给研究团队直接买了用,一个给想深入到底层的团队自己攒、自己改。
开源路线的意思
黄羿自己在新闻通稿里说的一句话挺到位:"具身智能的未来不该被少数几个闭源系统定义"。人形机器人现在一个很现实的问题是,每个团队都在从零搭电机、关节、驱动、仿真、训练框架,重复造轮子的成本极高。如果RP1这种全栈开放底座立住,后续做具身AI研究的团队可以直接在它上面验证算法,不用再花半年时间拼硬件。
当然也有要观察的地方:2000台量产计划能不能按期交付、ROMOMO关节的一致性和长期可靠性、社区贡献会不会被团队有效吸收——这些都是开源硬件走过的老路。但至少从目前开放的资料深度和社区反应来看,RP1是今年人形圈里挺值得跟的一个项目,代码在github.com/Roboparty/RP1,感兴趣的可以自己下下来看图纸。

黄羿才大一就开始做双足原型,哈工大的学生真的猛。不过2000台量产能不能按期是真的要看,开源硬件量产交付一直是老大难。
30个自由度版本是加了双手臂7DOF+颈部,这个配置比G1便宜的话还是有竞争力的。关键是关节模组ROMOMO能不能自己造还是外采?
24自由度标准版1米3,拿来做研究平台还行,真要进工厂干活还是要1米6以上的全尺寸,那个什么时候出?
全开源这种事情在人形圈太稀缺了,大部分厂商连URDF都舍不得给,这直接连BOM和CAD都放了?等一下去GitHub看。