
做四足机器狗的朋友,硬件搭完之后面临的最大挑战就是步态控制。从最简单的Trot步态到复杂的MPC模型预测控制,方案很多,该怎么选?今天把这个技术路线理清楚。
一、Trot步态:入门首选
Trot是对角步态,四条腿按对角线配对交替迈步。左前右后一组、右前左后一组,交替抬起和落下。这种步态实现最简单,稳定性也不错,大部分入门级四足机器狗的第一步都是从这里开始的。
Trot步态的实现方式通常是逆运动学加简单的轨迹规划。给每条腿设定一个摆动相和支撑相的周期,用三次多项式或者摆线插值生成脚端轨迹。ESP32级别的算力就完全够用。

二、Bound和Pronk:动态步态
如果Trot走稳了,可以尝试更有趣的步态。Bound是前两条腿同时迈步、后两条腿同时迈步,跑起来有点像兔子跳。Pronk则是四条腿同时起跳,像弹簧一样弹着走。
这两种步态的动态性更强,对控制频率和舵机响应速度的要求也更高。舵机的响应延迟如果超过50ms,做Pronk就会不太稳。建议用总线舵机或者至少用高频PWM方案。
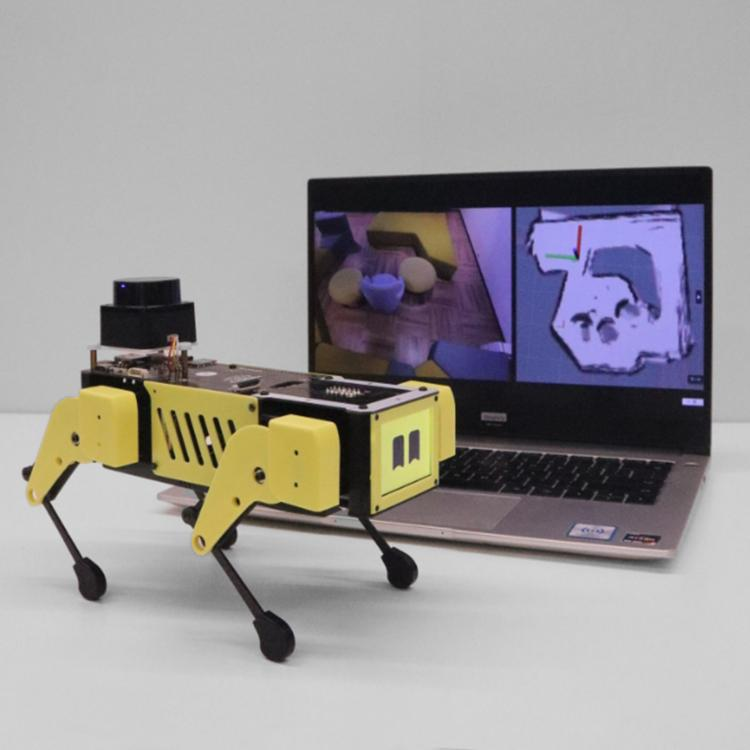
三、MPC:学术界的主流方案
MPC(模型预测控制)是目前学术界和高端产品用的主流方案。它的核心思想是:根据机器人的动力学模型,预测未来一段时间内的状态,优化出一组最优的控制量。
MPC的优势在于能处理复杂的约束条件,比如地面摩擦、关节力矩限制、重心稳定裕度等。做出来的步态更平滑、更稳定,能应对地形变化和外部干扰。
但MPC的实现难度也高很多。需要建立准确的动力学模型,需要求解优化问题,对算力的要求也高。通常需要Jetson级别的计算平台。MIT Cheetah和Unitree Go2的Pro版本都用的是MPC方案。
四、实际建议
对于个人玩家来说,建议先从Trot起步,把逆运动学和基础轨迹规划搞清楚。然后逐步尝试更复杂的步态。MPC方案如果感兴趣,可以用MIT的Mini Cheetah开源代码作为起点学习。
不建议一上来就搞MPC,基础没打好很容易卡住。Trot走通了再往上升,每一步都有收获。

建议新手从Trot开始这个太对了,我就是直接搞MPC结果卡了两周
舵机延迟这个影响确实大,我用SG90做Pronk根本站不稳
Mini Cheetah的开源代码我看过,MPC实现确实复杂但写得很清楚
Trot步态确实够用了,我那个小机器狗跑Trot很稳