
国外创客社区最近有个很火的项目——用3D打印件加Arduino Nano搭一台12自由度四足蜘蛛机器人,成本不到200块,蓝牙遥控、超声波避障都能玩。跟着做了一遍,把搭建过程和踩坑点整理出来。
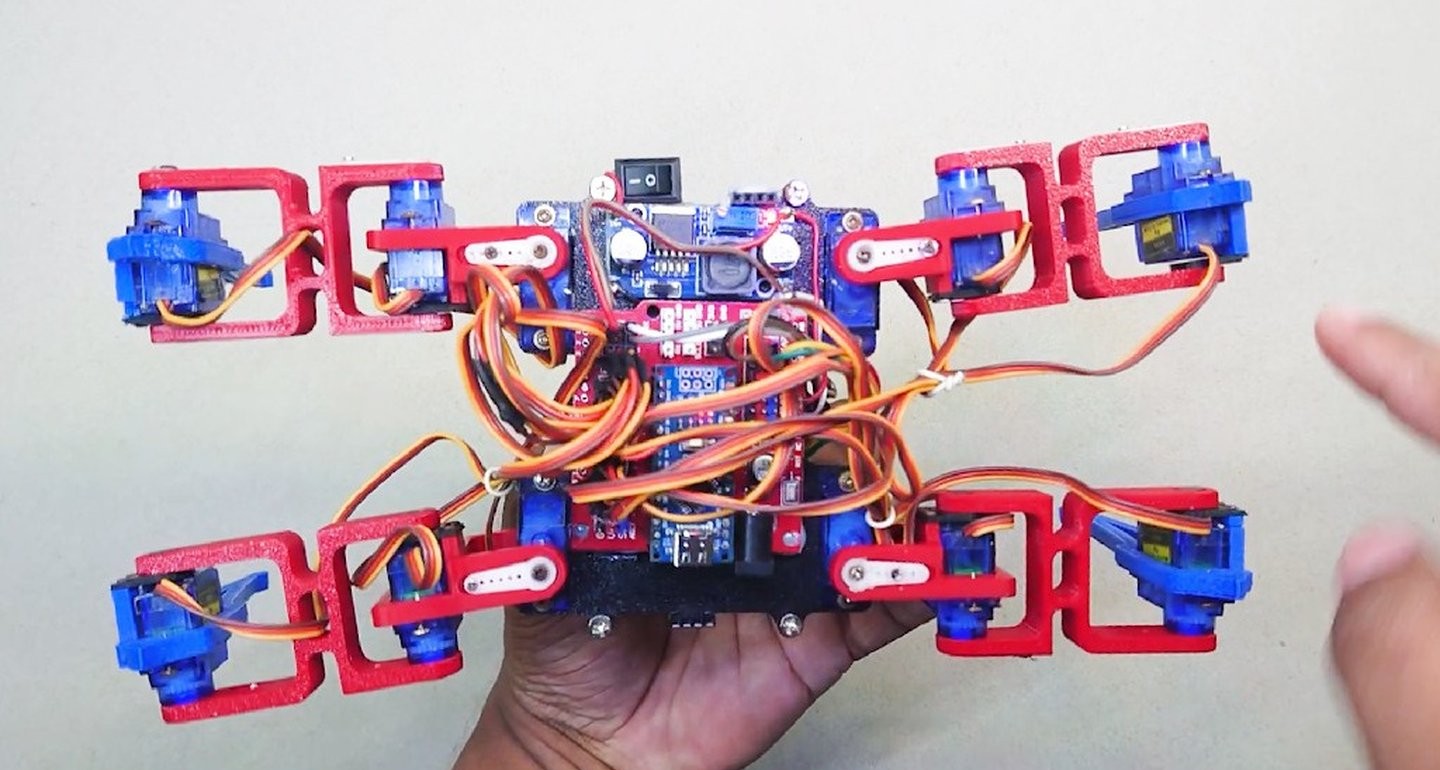
12自由度到底怎么算的
4条腿,每条3个关节(髋、膝、足端),4×3=12个自由度。每个关节一颗SG90舵机驱动,3D打印件整机约350g,SG90的1.8kg·cm扭矩够用。想升级金属结构件可以换MG90S(金属齿轮、2.2kg·cm)。
物料清单:200块封顶
Arduino Nano一块(带Type-C口的更方便)、Nano IO扩展板一块、SG90舵机12颗(180度版)、18650电池两节加电池盒、LM2596降压模块一个(7.4V降到6V给舵机供电)、HC-05蓝牙模块一个、HC-SR04超声波传感器一个。3D打印件去Thingiverse搜"3-in-1 Spider Robot"直接下载。
组装第一步:舵机归中别跳过
这是整个搭建过程最容易翻车的地方。每颗舵机装入关节之前必须先通电转到90度中位,再装腿部连杆。跳过这步的话后面步态调试非常痛苦——腿长不一致、走路歪斜,全是归中没做好。
操作顺序:烧归中代码让12颗舵机全部到90度→装腿部零件→对齐固定舵机盘。四条腿必须完全对称,前后左右不能装反。
供电:千万别用USB直驱
USB最多提供500mA,12颗舵机同时动作峰值电流接近3A。正确方案是两节18650串联(7.4V)经LM2596降到6V,直接给舵机供电,Arduino的VIN从电池取电。舵机电源和Arduino必须共地,不然PWM信号不稳舵机会抖。
三种模式从简到难
第一种是预编程循环模式,烧入代码自动执行站立、前进、后退、转向、挥手、跳舞,不用遥控器,先验证机械结构。
第二种蓝牙遥控模式。手机装Arduino Bluetooth Controller,连HC-05就能手动控制。代码用SoftwareSerial库通信,接收字符指令调用步态函数。
第三种超声波避障模式。前方装HC-SR04,检测距离小于15cm自动转向。逻辑是个简单状态机——前方有障碍右转,右方也有就左转。
步态核心:逆运动学
四足运动控制的核心是逆运动学——给定足端目标坐标(x,y,z),反算髋关节和膝关节各自角度。这个项目用简化版,大腿55mm、小腿77.5mm、机体宽71mm,余弦定理就能解。步态采用对角小跑(Trot),左前加右后一组、右前加左后一组交替迈步,稳定性好、算法要求低。
常见问题速查
舵机抖:供电不足或没共地,万用表量降压模块输出,带载后低于5V就换低内阻电池或加粗供电线。走路歪:检查舵机归中和连杆长度,3D打印件层间距不均可能有0.5-1mm偏差。蓝牙连不上:确认HC-05波特率和代码一致(默认9600),配对码1234或0000。
后续扩展方向
开源项目最大的好处是可以无限扩展。换ESP32实现WiFi控制,加摄像头做视觉跟随,或者把算法迁到ROS上做更复杂的步态规划。200块的入门四足能陪你从Arduino走到ROS。

归中这步太重要了,我之前就是没归中走了半天歪路
SG90换MG90S需要改代码吗
LM2596降压到6V还是5V合适
文件下载好了正在打印