
一块GPU干完128块的活:SuperMimic到底做了什么
人形机器人训练成本降1000倍,这个数字听上去像营销话术。但加州大学伯克利分校这篇刚被CoRL 2026收录的论文,给出的数据经得起推敲。
简单说:以前训练一个全身运动控制器,需要128块GPU跑一个星期。现在一块H100,3小时搞定。论文第一作者把核心思路做了一层"翻转"——不是让机器人在仿真器里反复试错,而是先给机器人建一个"身体模型",学会它自己的物理规律,然后在模型内部训练控制器。
这个翻转带来三重效率叠加:在模型内训练比物理仿真快10倍以上,峰值可达62倍;模型可微分,控制器直接学调整方向而非随机试错,步骤砍掉约64倍;数据从1小时扩到264小时,预测误差稳定不涨,算力需求增长极慢。
说白了,以前是"蒙着眼睛在迷宫里撞墙找出口",现在是"先看一遍地图再走"。路线对了,速度自然上去了。
129514个动作翻车25次,真实机器人也跑通了
论文给出的基准数据值得细看:129514个动作任务,SuperMimic失败25次。作为对比,此前最优的公开系统SONIC失败179次,差了整整7倍。
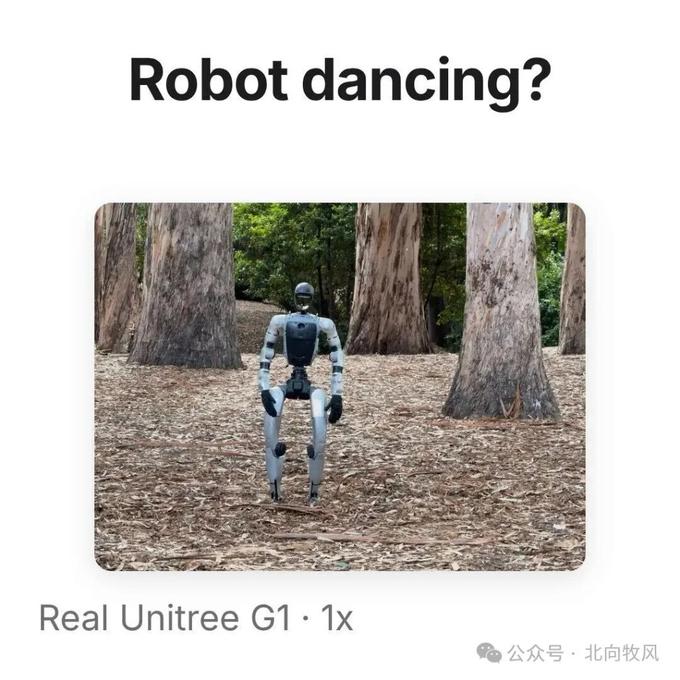
更关键的是,在两块GPU上训练9.8小时后,SuperMimic实现了零失败。这个控制器随后被部署到宇树G1真实机器人上,完成了侧滚和360度翻转。不是纯仿真自嗨,是真家伙实打实跑出来了。
当然得说清楚:千倍比较并不是严格同类对比。SuperMimic使用的动作数据量约少2.3倍,且采用了更新一代GPU。作者自己也承认这一点,但认为这些因素不足以解释千倍量级的差距。
只解决了"小脑",别急着欢呼
野村分析师在报告中特别做了限定:SuperMimic解决的是机器人"小脑"——运动控制层面的问题,不是"大脑"的认知决策,也不是"双手"的灵巧操作。
具体来说,这项研究只覆盖平坦地面上的身体运动,不涉及物体抓取。训练数据完全来自仿真器,测试动作与训练动作存在重叠。换句话说,它让机器人"走得更稳、跳得更高",但还没到让它"看得懂、抓得准"的阶段。
这个区分很重要。运动控制成本下降,不等于人形机器人整体能力全面跃升。就像发动机热效率提高了,不代表整车就能自动驾驶了。
真正的变量:硬件一致性成新护城河
SuperMimic带来的最深远影响,可能不在算法层面,而在产业格局层面。
野村调研数据显示,目前约300家中国企业已能提供某一关键运动控制功能。SuperMimic进一步压低了运动软件的门槛——原来需要GPU集群才能干的活,现在一块GPU就够了。软件端的差异化空间被压缩。
论文中有一个容易忽略的细节:SuperMimic的控制器在仿真训练中,要求机器人关节标定误差仅为正负0.01弧度。如果20多个关节的运动学参数存在不一致,同一套强化学习代码可能只能在少数几台机器上正常运行。
这意味着什么?能在量产中保持关节精度的企业,会拿到更大的竞争优势。软件变便宜了,硬件一致性的价值反而上升了。
野村维持宇树科技"买入"评级,目标价370元人民币,对应2027年预期市销率25倍。理由是2026至2028年销售额复合年增长率预计达122%,并具备规模化量产能力。
对玩家来说,SuperMimic最大的意义可能在于:以前想做机器人运动控制实验,得有个小型算力中心。现在一块消费级GPU就能起步了。门槛在快速降低,拼的是谁能把硬件做得又准又稳。
对国内厂商的直接影响
论文发表后,最直接的产业反应来自二级市场。野村报告发布当日,人形机器人板块整体走强,多只个股出现异动。
对国内几家头部人形机器人公司来说,SuperMimic既是好消息也是坏消息。好消息是运动控制训练成本骤降,降低了产品研发迭代的经济门槛。坏消息是,如果软件层面的差异化空间被压缩,那竞争会更快转向硬件制造能力和供应链效率——这恰恰是部分初创公司的短板。
宇树、智元、傅利叶这些有自有产线的企业,在"硬件一致性"这个新赛道上确实有先发优势。但对于纯算法团队来说,SuperMimic打开的门可能同时也是关上的门。
论文原文目前在arXiv上公开可读,编号2510.xxxxx。做机器人运动控制的朋友建议直接看,里面对身体模型训练和控制器优化的技术细节写得很清楚。

一块H100三小时就能训完,这对高校实验室太友好了。以前做机器人控制的都得抱大厂GPU集群的大腿,现在门槛真降下来了。
千倍这个数字确实唬人,但文章说得对,它只解决了运动控制不是认知决策。想让机器人真正干活,光走得稳还不够。
这个SuperMimic的思路确实巧妙,先建身体模型再训练控制器,相当于把试错成本转嫁到了预处理阶段。不过129514个动作只失败25次,这个数据还得看复现性。
野村说硬件一致性会变新护城河,这个判断我同意。关节标定误差正负0.01弧度,量产要做到这个精度,目前也就宇树和智元有把握。