
机器人全身都动腿、扭头容易,最难的反倒是“手”。人手有二十多个关节,要抓杯子、拧瓶盖、拈细小零件,柔性又灵巧。吉林大学的Y-Hand M2仿生灵巧手最近对外公开了全部内部结构,以38个自由度成为目前可见的高自由度仿生灵巧手代表之一,也把这条赛道重新拉回大众视野。
38个自由度意味着什么
自由度高,是手能不能像人手一样灵活工作的硬指标。多数机械手只有几个到十几个自由度,只能做固定的“捏”“握”动作;Y-Hand M2把自由度做到38个,能让手指更接近人手那样独立屈伸、侧摆、对指配合,从而适应更杂的抓取对象。
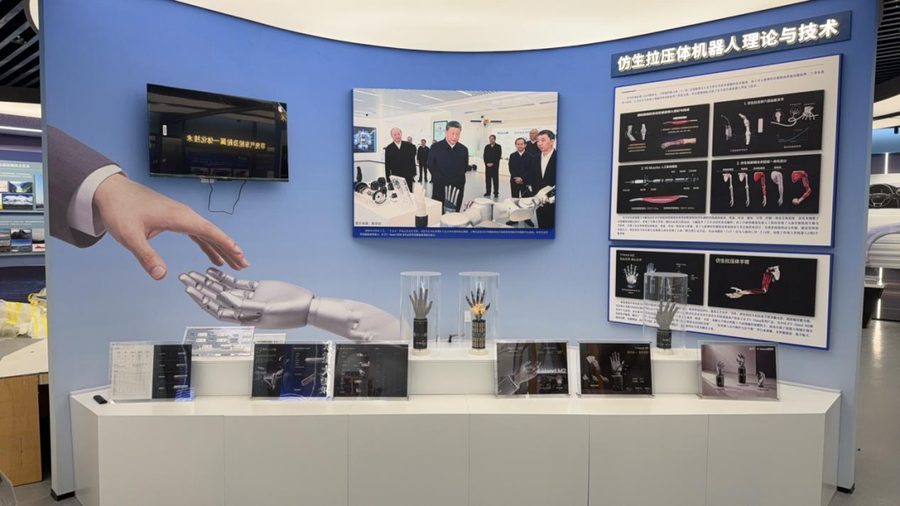
对手部机器人而言,自由度不是单纯堆数据就行,每个自由度的驱动、走线、关节配合都会带来成倍的结构复杂度。能把结构塞进一只和人手差不多大的仿生手里,本身就很考验机构的紧凑设计。
首次公开内部结构
这次公开的正是内部结构本身,包括关节、传动、走线等设计细节,让外界得以一窥这台高自由度灵巧手是如何把这么多运动单元挤进一个小体积的。公开结构对行业来说也是一种直接的参照,方便后续研究者和厂商评估、对比和借鉴。
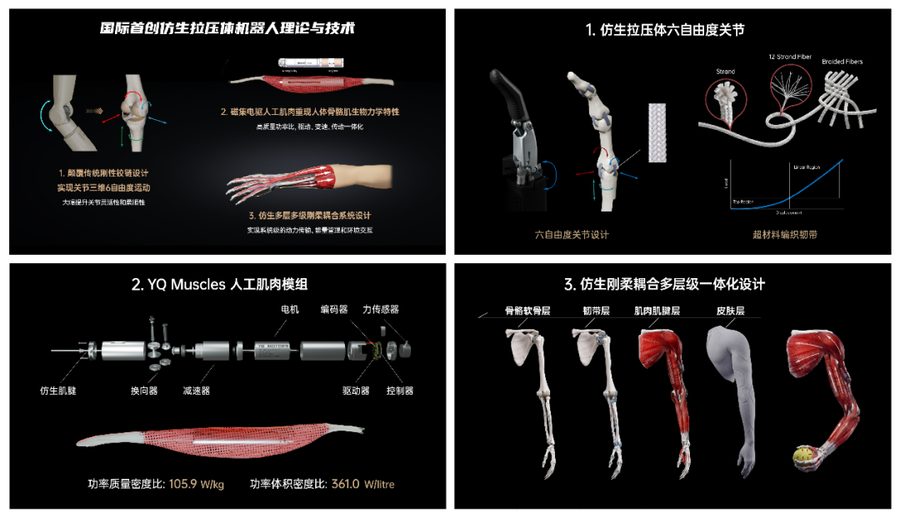
从公开信息看,团队在设计中强调仿生与实用性,这也和国内灵巧手“从能抓、到抓得稳、再到像人手”的演进方向一致。
从实验室走向量产
灵巧手作为人形机器人的核心末端执行器,正从实验室走向量产。业内普遍认为,手的灵活性提升叠加抓取成功率的稳定,是机器人能真正“干活”的前提。Y-Hand M2所在的灵巧手赛道,也是不少厂商和高校押注的重点,未来既要拼自由度,更要拼长期稳定性和成本。
谁能在高自由度灵巧手里把抓取成功率、耐久度和成本同时做出竞争力,谁就更可能在下一波机器人落地潮里抢到身位。这双手,值得继续盯着看。
公开内部结构对行业是很好的对照
灵巧手赛道拼的不只是自由度,还有稳定性和成本
38个自由度,那么多关节塞进一只手里真不容易