
桌面四足机器人这两年火得一塌糊涂,从Petoi Bittle到一堆开源项目,想入坑的人越来越多。但真正动手做过的人都知道,最难的不是机械结构,而是电控那一摊子事——ESP32怎么驱动12路舵机、IMU数据怎么读、步态算法怎么写。今天这篇就围绕Petoi最新推出的BiBoard控制板+OpenCat框架,从接线到固件烧录再到步态调试,一步步走通。
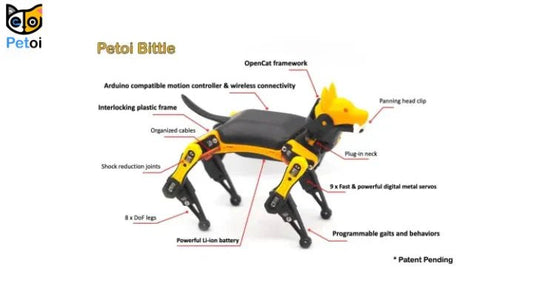
BiBoard是什么:一块ESP32搞定12路舵机
BiBoard是Petoi在2026年10月刚发布的新控制板,基于ESP32,定位是给OpenCat生态的四足机器人用的"神经中枢"。之前Bittle用的是NyBoard(ATmega328P),性能和扩展性都到顶了。BiBoard直接把主控换成ESP32,板载12路PWM舵机输出——刚好覆盖四足狗12个关节,不用外挂PCA9685扩展板。
除了12路舵机,BiBoard还集成了WiFi/蓝牙无线连接、音频功能、语音指令模块接口、以及树莓派扩展口。官方说法是"从嵌入式控制到AI视觉的升级路线不用换板子"。对于想给机器狗加摄像头做识别的玩家来说,这个设计确实省了不少事。
硬件接线:舵机、IMU、供电三步走
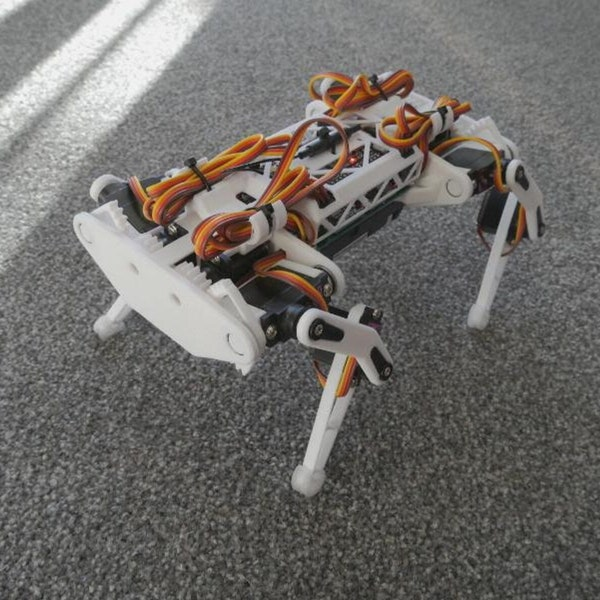
接线方面,BiBoard沿用了Petoi一贯的Grove接口风格。12路舵机接口按OpenCat的关节编号排列:0-1是头部pan/tilt,2-3是前左腿两个关节,4-5前右,6-7后左,8-9后右,10-11预留尾部或附件。每路接口三针——PWM信号、5V电源、GND,注意黑色线朝GND方向,反了会烧舵机。
IMU用的是板载六轴陀螺仪+加速度计,不需要额外接线。供电方面,BiBoard支持2S锂电池(7.4V标称),通过板载降压模块给ESP32和舵机分别供电。这里有个坑要注意:普通9g舵机(比如SG90)额定电压是5-6V,直接接2S锂电池的8.4V满电电压会烧。Petoi自家的舵机做了宽压兼容,但如果你自己换舵机,一定先看datasheet。
固件烧录:Arduino IDE环境搭建
BiBoard走Arduino-ESP32工具链。第一步是在Arduino IDE里装ESP32开发板支持包(Board Manager URL填Espressif官方的JSON地址),选择对应的ESP32型号。然后从GitHub clone OpenCat的ESP32版本仓库OpenCatEsp32。
打开OpenCat.ino,先配置你的机器人型号和板子版本:
#define BITTLE    // Petoi四足狗:头部1个舵机+腿部8个舵机
// #define NYBBLE  // Petoi机器猫:头部2+尾巴1+腿部8
#define BiBoard_V1_0
注意#define前面不要加空格,每行只激活一个选项(用//注释掉其他行)。选好后保存。
接下来进入配置模式。把#define MAIN_SKETCH这一行注释掉:
// #define MAIN_SKETCH编译上传到BiBoard,然后打开串口监视器,设置"No line ending"、波特率115200。你会看到串口提示"Reset joint offsets? (Y/n):"。首次使用输入Y,清除旧的校准数据。接着会问是否校准IMU,输入Y,然后把机器人平放在桌上不要碰它。它会嘀六声让你准备,然后读取几百组传感器数据保存偏移量。等串口打印"Ready!",IMU校准就完成了。
步态调试:从站立到行走
IMU校准完后,把#define MAIN_SKETCH取消注释恢复,重新上传。这次串口显示"Ready!"后,就可以发指令了。
先在串口监视器里试几个基础命令:kbalance是站立平衡姿态,ksit是坐下,d是放松关闭舵机,kwkF是向前走,kwkL是向左转。
如果站立时明显歪斜,说明舵机零位没校好。输入c进入校准模式,串口会显示一张关节角度表。按格式"c关节编号 偏移角度"微调,比如c8 6让8号关节逆时针转6度。调好后输入s保存。
步态调参是个细活。OpenCat的步态数据存在技能数组里,每个姿态是一组16个关节角度值。比如站立姿态balance数组前面4个字节是姿态类型和参数,后面16个字节对应16路关节角度(Bittle实际用9-12路,多余位置补0)。修改这些角度值可以调整站姿高度、重心偏移等,改完重新编译上传就能生效。
扩展玩法:接树莓派跑视觉
BiBoard留了I2C接口和树莓派扩展口。接上树莓派后,ESP32负责底层舵机控制和IMU融合,树莓派负责上层视觉识别和决策,两者通过I2C通讯。官方Python API(OpenCatPythonAPI)支持串口和WiFi两种连接方式,可以直接在树莓派上调用控制指令。
这套架构的好处是底层实时控制不受上层计算负载影响。即使树莓派在跑YOLO目标检测,ESP32的步态控制依然稳定。对于做科研或者教育的用户来说,这种分层设计比"什么都塞进一块板子"靠谱得多。
入门ESP32四足机器人,BiBoard+OpenCat这套组合目前是最省心的方案之一。12路舵机板载、WiFi蓝牙集成、开源代码可改,关键是社区活跃度高,踩坑有人帮。有兴趣的可以去Petoi官网看最新的BiBoard文档,或者直接clone OpenCatEsp32仓库开始折腾。
步态调参那个数组结构讲得很清楚,之前看源码一直没搞明白前4个字节是什么意思。现在知道了,姿态类型加参数。准备拿这个改个自定义步态试试。
固件烧录那步我卡了好久,主要是ESP32开发板支持包的版本问题。Arduino-ESP32 v2.x和v3.x的API有差异,OpenCat仓库目前兼容的是v2.0.x,用v3会报错。
接线那段有个细节提醒下,BiBoard的Grove接口方向和NyBoard不一样,我第一次装的时候舵机线差点反了。建议大家先看官方pinout图再插。
这个BiBoard终于出了,之前NyBoard的ATmega328P确实不够用,跑个WiFi模块都费劲。ESP32集成12路舵机驱动这个思路不错,省了外挂PCA9685的麻烦。