
傅利叶智能是国内做人形机器人比较有代表性的一家,2024年9月发布了新一代通用人形机器人GR-2。这款机器人在GR-1的基础上做了大幅度升级,身高175cm、体重63kg、全身53个自由度,最引人注目的是12自由度的灵巧手和7款自研FSA 2.0执行器。傅利叶的定位跟其他公司不太一样,它把自己定义为"AI最佳的具身选择",不直接做大模型,而是做最适合跑大模型的硬件平台。
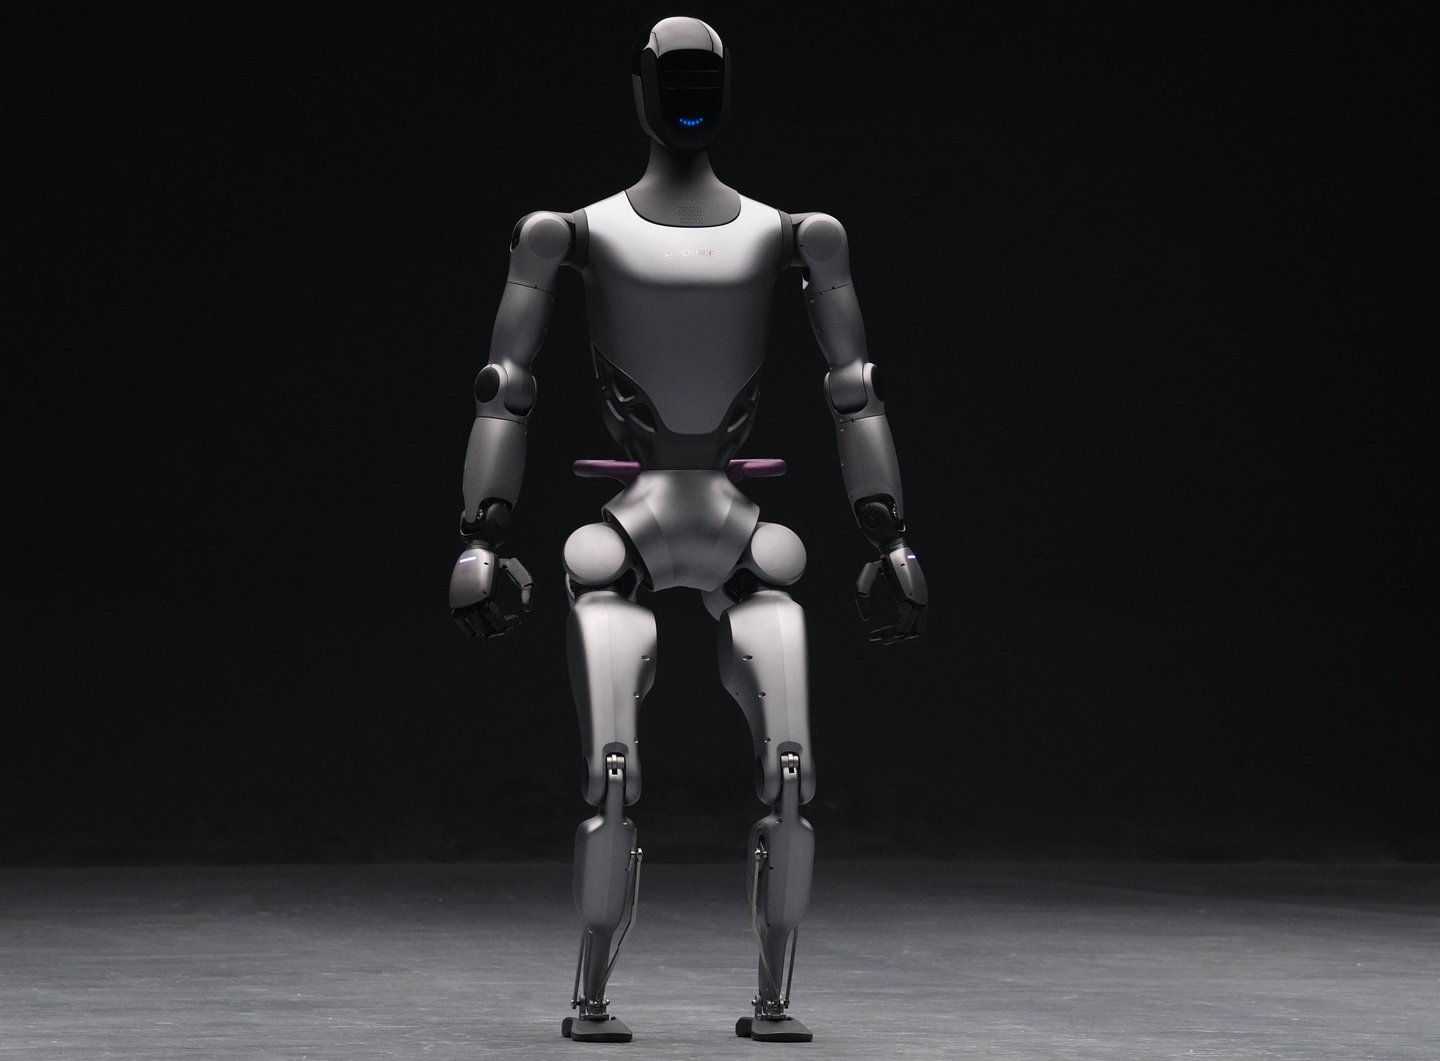
FSA 2.0:7款定制执行器覆盖全身关节
GR-2最核心的硬件升级是FSA 2.0系列执行器。傅利叶没有用通用的关节电机,而是量身打造了7款不同型号的FSA执行器,分别部署在髋、膝、踝、肩、肘、腕等不同位置。每款执行器的峰值扭矩规格不同,最大的关节(髋部)峰值扭矩超过380N·m。
这么做的好处是每个关节都能拿到最适合自己力学特性的驱动力。髋关节需要大扭矩做全身支撑和行走,用大尺寸执行器;腕关节需要灵活性,用小尺寸高响应的。比起"一个型号打天下"的方案,能耗和响应速度都更优。双编码器设计让控制精度翻倍,高速运动场景下也能保持精确。
12自由度灵巧手:从6到12的跨越
GR-1的手只有6个自由度,GR-2直接翻倍到12个。每只手几乎复刻了人手的尺寸和外形,拇指能做对掌运动,四指独立屈伸。手上装了6个阵列式触觉传感器,能感知力的大小、识别物体形状和材质,实时调整抓握力度。
这个升级直接决定了GR-2能做什么任务。6自由度的手只能做简单的包络抓取,12自由度可以做精细操作,比如拧螺丝、使用工具、装配零件。傅利叶还开发了三种遥操作教学模式:VR远程控制、拖动示教、直接指令,可以记录从运动路径到触觉响应的全维度数据,用来训练AI模型。
从并联到串联的关节结构变化
GR-2在机械结构上做了一个重要的改动:关节配置从并联结构改成了串联结构。GR-1用的是并联机构,精度高但调试复杂、成本也高。GR-2改成串联后,调试难度降低,制造成本也下来了,更重要的是更容易从AI仿真迁移到真实世界。
这个改动的逻辑是:人形机器人最终要靠AI大模型来驱动,本体需要的是"足够好+足够便宜+足够好调试",而不是"极致精度但贵且难调"。串联结构在精度上有一定牺牲,但换来了更快的迭代速度和更低的量产门槛。
开发平台:兼容NVIDIA Isaac Lab和ROS
傅利叶在开发者生态上投入不小。GR-2优化了开发平台,推出了一套基于主流编程语言的开发接口方案,支持NVIDIA Isaac Lab、ROS、Mujoco等主流仿真框架。开发者可以通过直观的API调用机器视觉、路径规划、力反馈控制等预优化模块。
GR-2还做了内走线设计,电源和通信线缆全部隐藏在身体内部,外观更紧凑,模块化程度也更高。电池容量翻倍,续航时间从1小时延长到2小时,可拆卸设计方便换电。
傅利叶的市场定位
傅利叶2015年在上海成立,最早做康复机器人起家,GR系列是它向通用人形机器人转型的产物。GR-1是全球首款量产的人形机器人(2023年),GR-2在此基础上做了全面升级。傅利叶没有选择自己做大模型,而是把本体做成"六边形战士",让第三方的AI大模型跑在上面。
这个策略的优劣都很明显。好处是专注硬件,不用在模型训练上烧钱,可以跟多家大模型公司合作。坏处是缺乏端到端的垂直整合能力,在具身智能"大脑+身体"一体化的趋势下,可能被有自研大模型的公司甩开。不过短期内,GR-2作为开发者和研究者的硬件平台,还是有不错的竞争力。
GR-2的53个自由度、12自由度灵巧手、FSA 2.0自研执行器,代表了傅利叶在硬件层面的最高水准。串联结构改造和开放开发平台的策略,也显示出它对行业趋势的判断:短期看硬件平台能力,长期看AI模型整合。
从并联改串联这个决策很有魄力。并联精度高但贵且难调,串联牺牲一点精度换成本和量产性,对于要走量的产品来说是对的。
FSA 2.0做7款不同规格的执行器这个思路是对的,不同关节对扭矩和速度的需求差异很大。380N·m的髋关节峰值扭矩在人形机器人里算很高了。
傅利叶的路线挺聪明的,不自己做模型,专心做硬件平台。就跟手机厂商一样,硬件做到极致,软件让开发者来。不过长期看,没有自研大模型确实是个隐患。