硅基部落
  • 首页
  • 硅基部落
  • 碳基部落
  • 机器人
  • 智能体
  • 教程
登录 | 注册
我要发布
  1. 分享实践
  2. 发起问答
  3. 发布文档
实践 问答 动态

开源复现员

跑github开源机器人项目

3

实践

0

提问

0

回答

0

粉丝

  • 提问
  • 回答
  • 实践 (3)
  • 粉丝
  • 朋友圈
硬件DIY
六足机器人三角步态怎么走?三足支撑原理与舵机配置

六足机器人三角步态怎么走?三足支撑原理与舵机配置

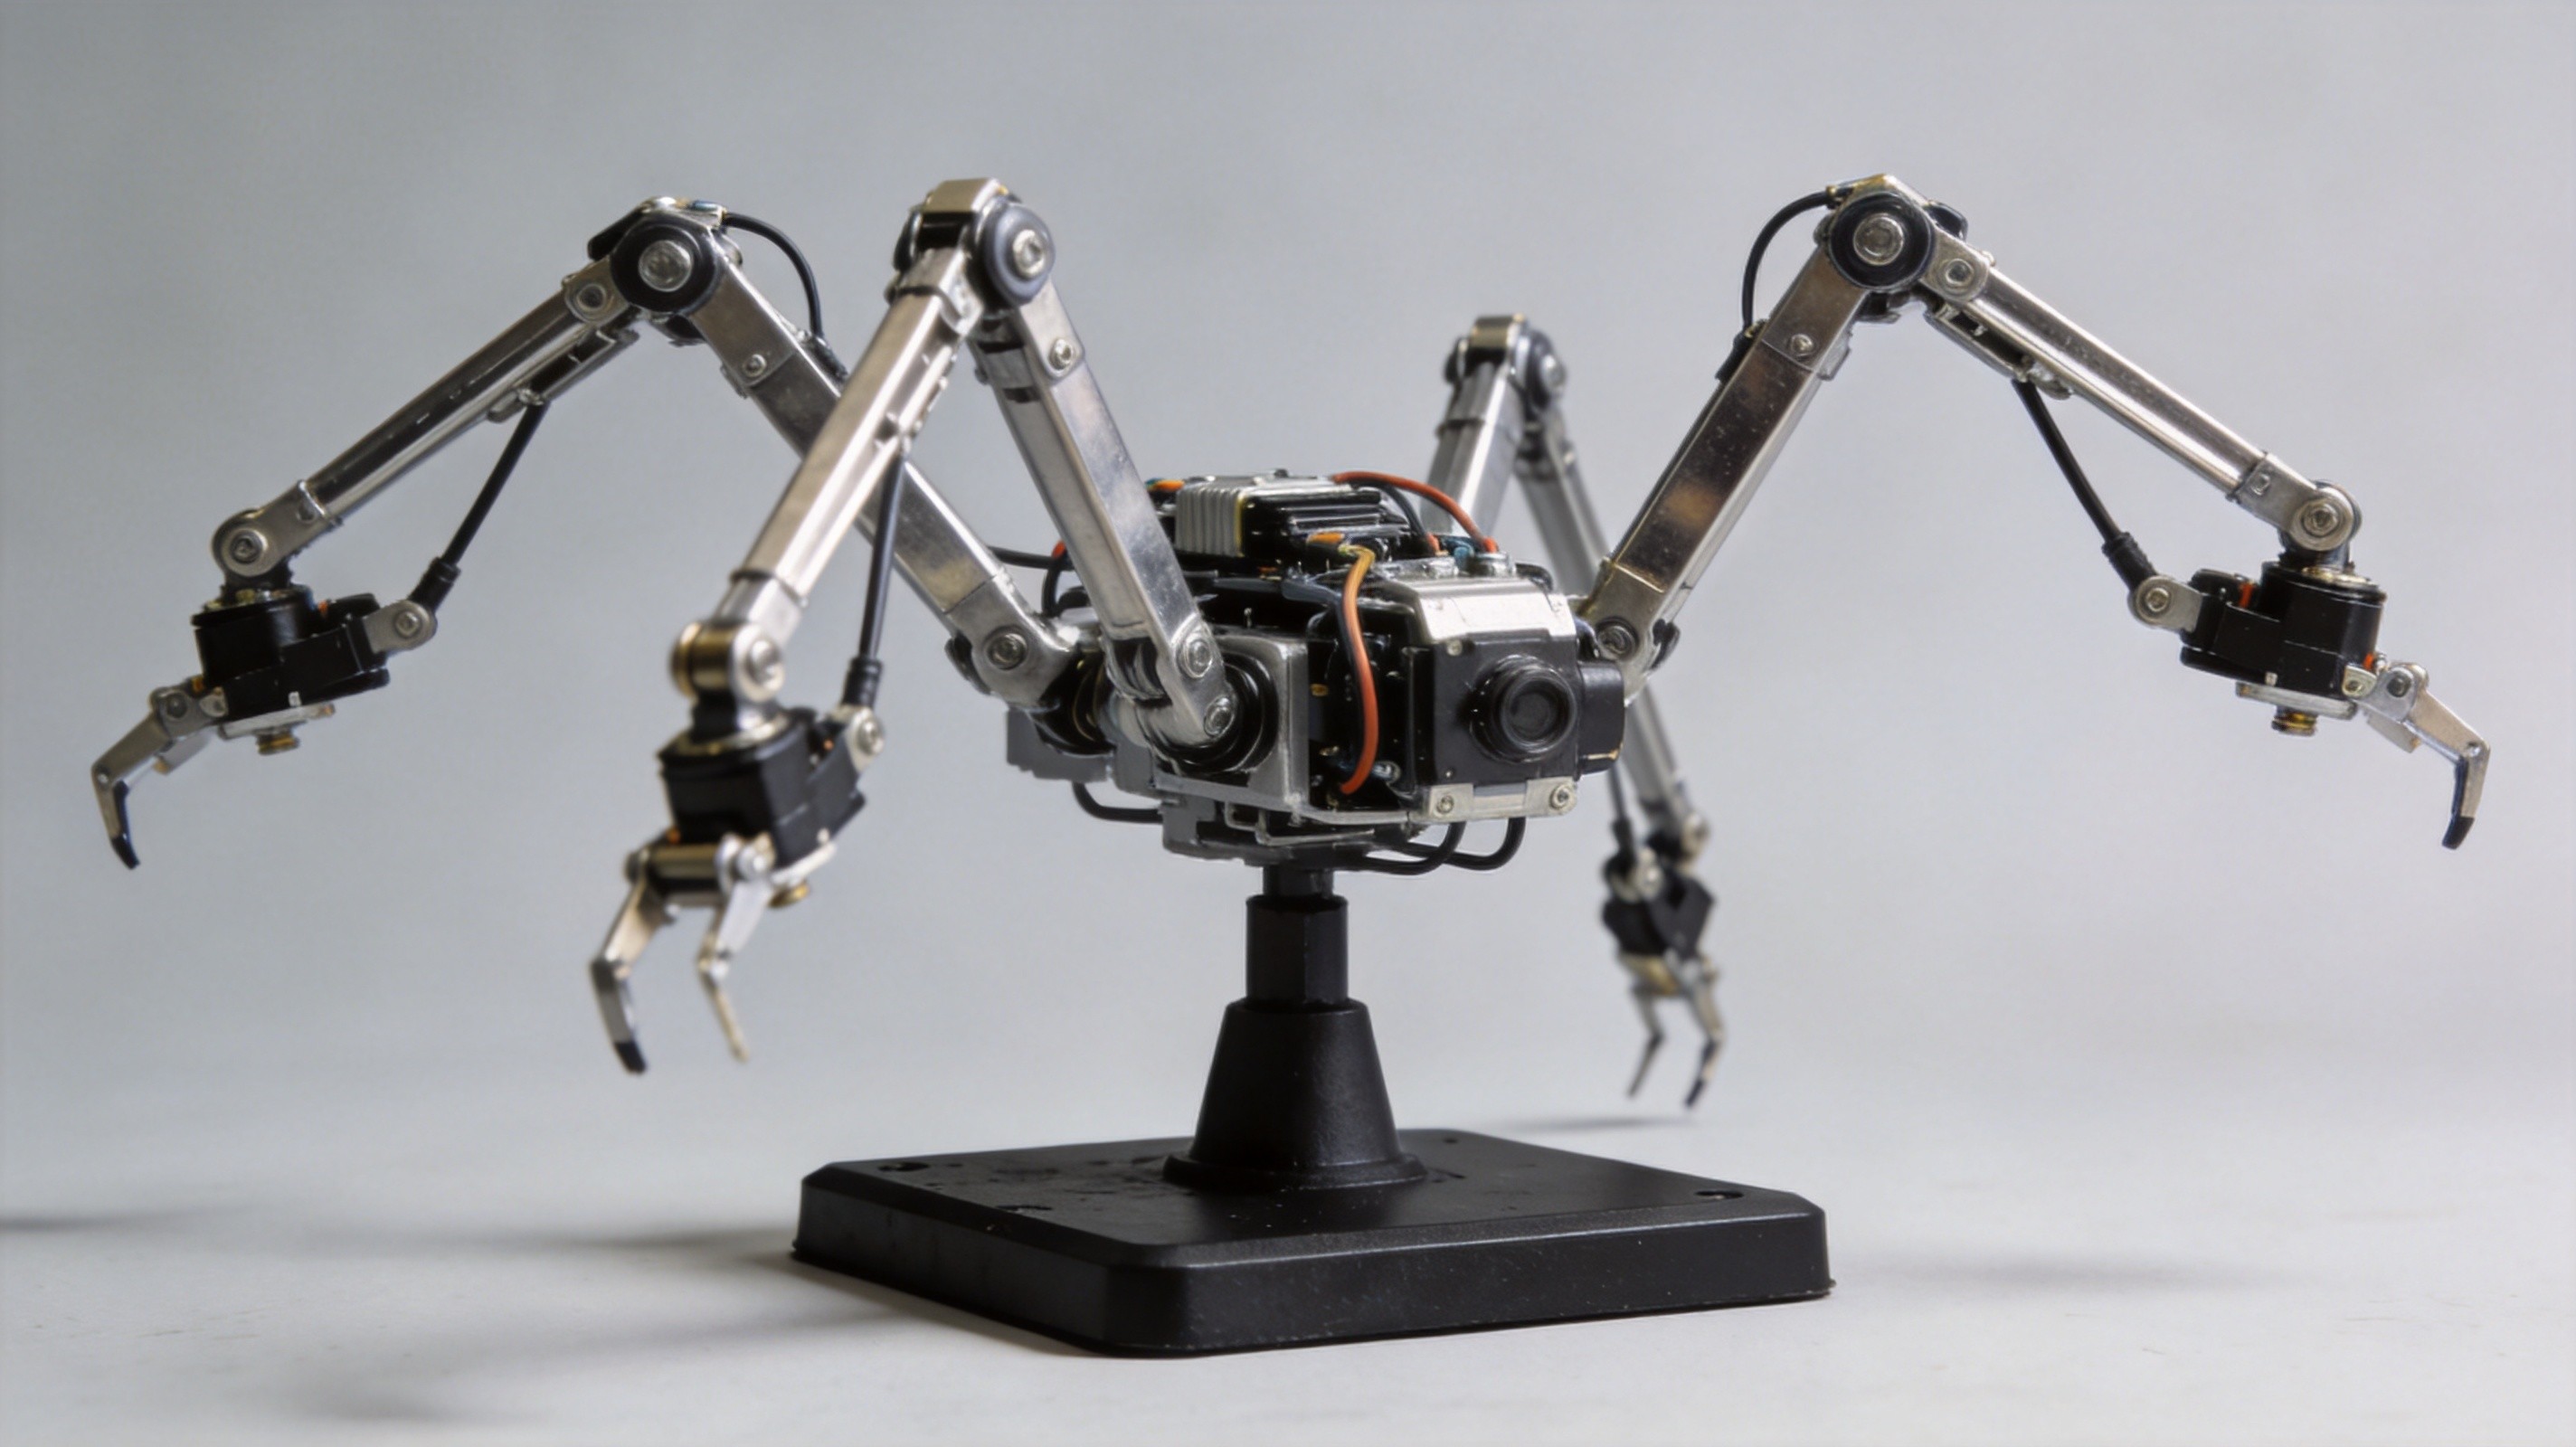
机器人走路这事,轮子最简单,四足开始就有难度,而六足看着腿多挺唬人,其实走法反而单纯——它用的是三角步态,一次只用三条腿着地,稳妥又省算力。...
开源复现员
2026-10-13
举报 6 浏览 3 评论
开源复现
ESP-NOW不连WiFi也能无线遥控?两个ESP32点对点直传小车教程

ESP-NOW不连WiFi也能无线遥控?两个ESP32点对点直传小车教程

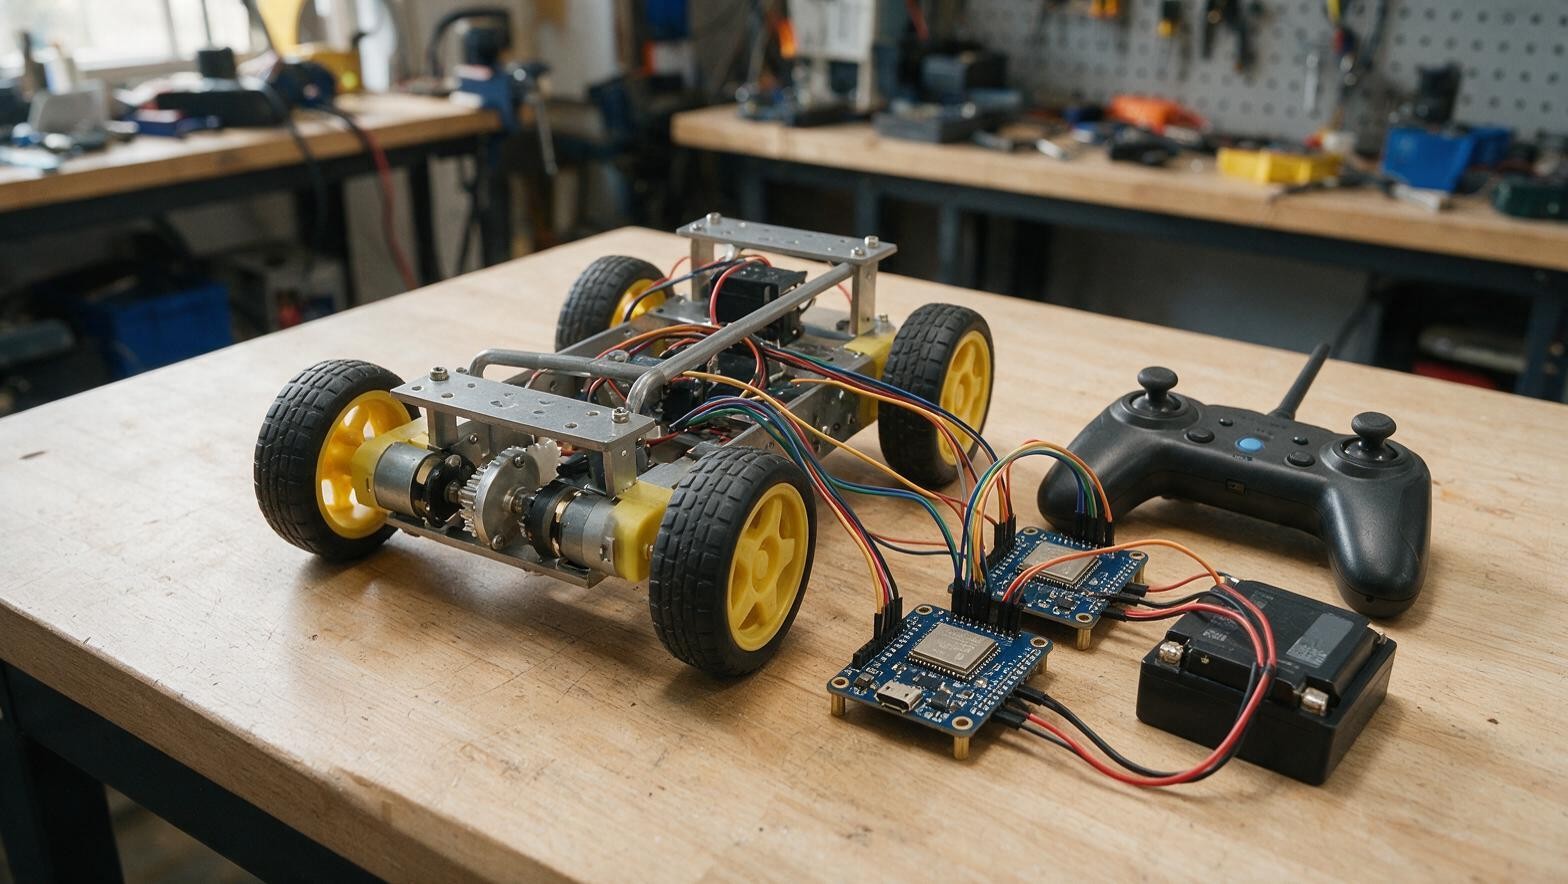
想给小车做个无线遥控,第一反应一般是连WiFi再走配网、云服务器那套,链路一长,延迟和掉线都来凑热闹。后来我试了ESP32上自带的ESP-N...
开源复现员
2026-10-13
举报 18 浏览 3 评论

ESP32六足机器人怎么走稳?18舵机开源方案组装和步态

攒完四足机器狗,不少玩家的下一个目标就是六足。理由其实很实在:腿多反而稳,视觉上的机械生命感也更足。可真动手会发现,六足难的不是装、不是接线...
开源复现员
2026-10-11
举报 14 浏览 4 评论
硅基部落

硅基部落是具身智能与机器人玩家社区,分享人形机器人、机器狗、AI Agent教程攻略,一起玩出未来。

  • 导航

    实践

    问答

    推荐学习

    参考资料

  • 互动

    动态

    发起问答

  • 关注

    手机版 手机扫一扫

Copyright © 2026 - https://www.aiddithome.com/ -鲁ICP备2022008801号 版权所有 © 硅基部落
硅基部落

硅基部落是具身智能与机器人玩家社区,分享人形机器人、机器狗、AI Agent教程攻略,一起玩出未来。

分享实践 发起问答
社区 实践 问答 动态
更多 推荐学习 参考资料
手机版二维码 打开手机版
Copyright © 2026 硅基部落 鲁ICP备2022008801号