硅基部落
  • 首页
  • 硅基部落
  • 碳基部落
  • 机器人
  • 智能体
  • 教程
登录 | 注册
我要发布
  1. 分享实践
  2. 发起问答
  3. 发布文档
实践 问答 动态

机械臂装配侠

桌面臂教育臂组装改装

1

实践

0

提问

0

回答

0

粉丝

  • 提问
  • 回答
  • 实践 (1)
  • 粉丝
  • 朋友圈
机械臂
六自由度机械臂逆运动学怎么算?几何法不再靠猜

六自由度机械臂逆运动学怎么算?几何法不再靠猜

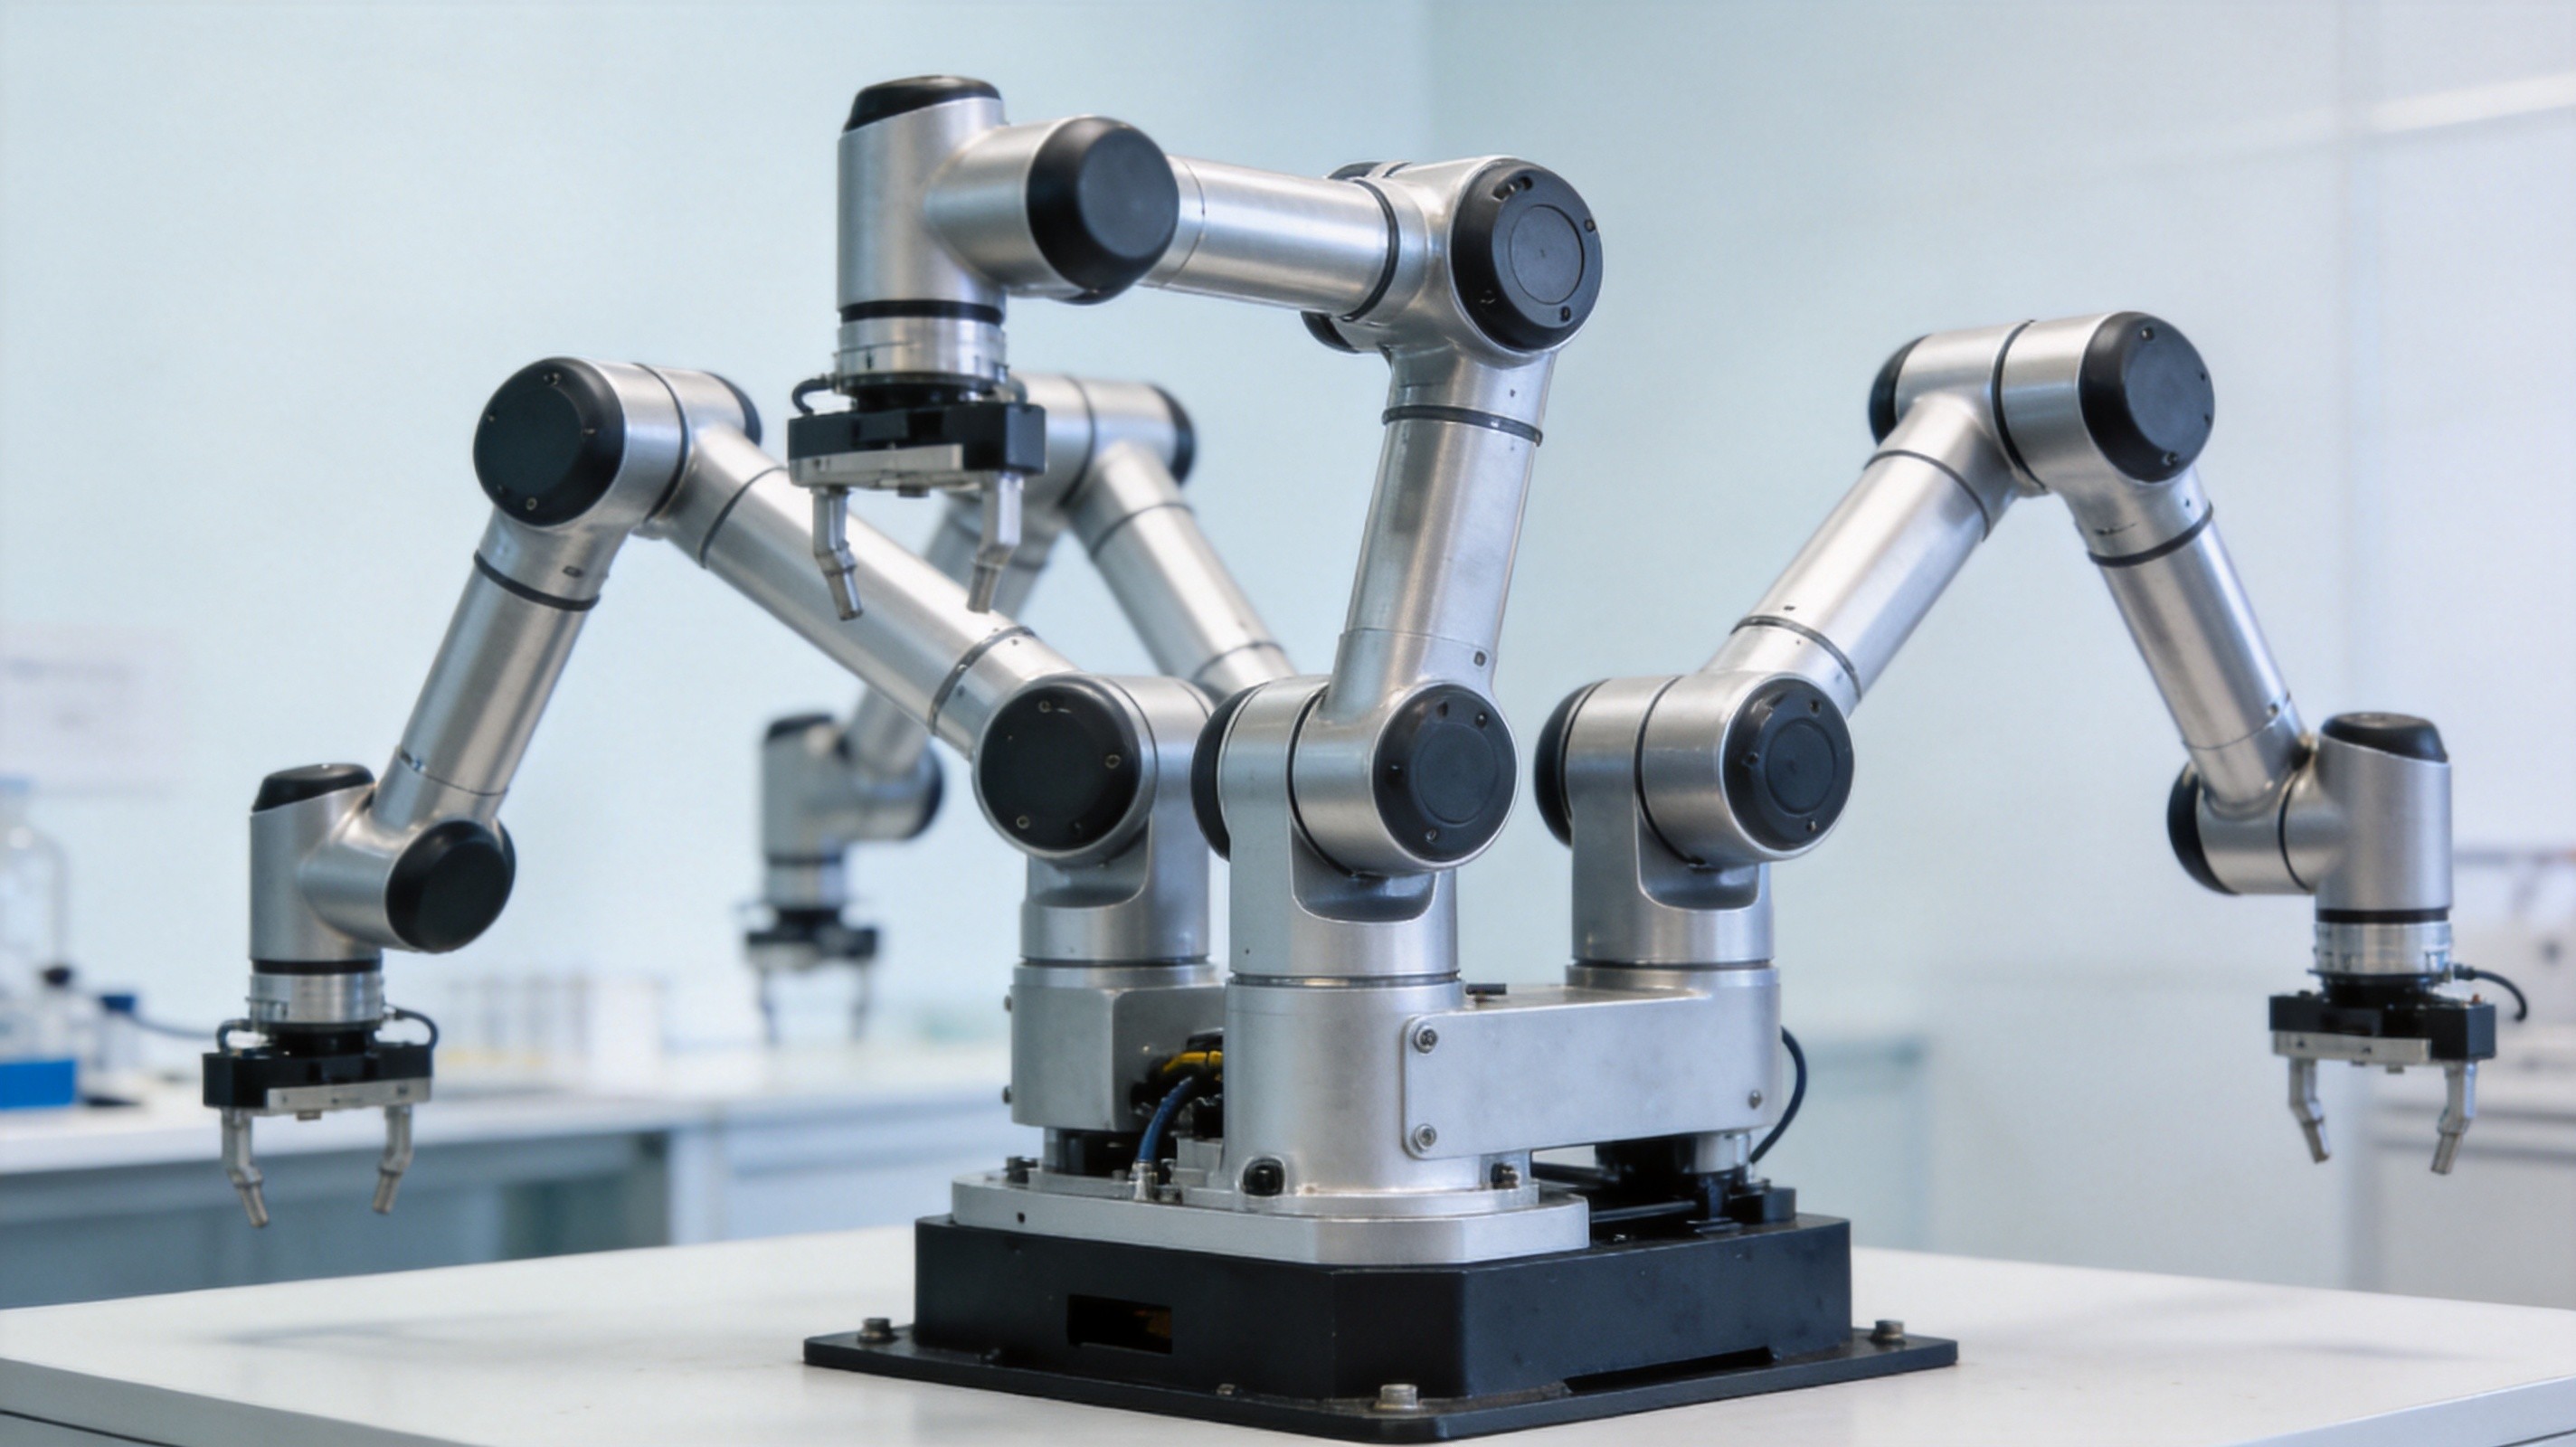
玩机械臂最上头也最容易劝退的一步,是让末端夹爪准准地伸到你想要的位置。一开始我只会写把一号舵机转到90度这种死代码,夹个固定差不多的物件也就...
机械臂装配侠
2026-10-13
举报 8 浏览 3 评论
硅基部落

硅基部落是具身智能与机器人玩家社区,分享人形机器人、机器狗、AI Agent教程攻略,一起玩出未来。

  • 导航

    实践

    问答

    推荐学习

    参考资料

  • 互动

    动态

    发起问答

  • 关注

    手机版 手机扫一扫

Copyright © 2026 - https://www.aiddithome.com/ -鲁ICP备2022008801号 版权所有 © 硅基部落
硅基部落

硅基部落是具身智能与机器人玩家社区,分享人形机器人、机器狗、AI Agent教程攻略,一起玩出未来。

分享实践 发起问答
社区 实践 问答 动态
更多 推荐学习 参考资料
手机版二维码 打开手机版
Copyright © 2026 硅基部落 鲁ICP备2022008801号