玩机械臂最上头也最容易劝退的一步,是让末端夹爪准准地伸到你想要的位置。一开始我只会写“把一号舵机转到90度”这种死代码,夹个固定差不多的物件也就罢了,一旦换个角度摆放就抓不到了。真正解决问题的是逆运动学,就是把目标位置反推成每根关节该转多少度,算一遍就不用再瞎调。
先说正运动学,它是已知每根关节的角度求末端在哪,顺着往前算,公式好推。逆运动学是反过来的难题:已知末端要到的(x,y,z),求每根关节角度。难就难在解不唯一——手肘可以弓上来也可以沉下去,有好几种摆法都能让手到同一个点。
从平面桁架入手,先会2根杆
别一上来就啃六自由度的矩阵。最基础的情况是平面机械臂,两节连杆L1、L2,只在一个平面里转。给一个目标点(x,y),先用距离公式算出从肩关节到目标的长度r,再用余弦定理就能解出手肘角,肩关节角再用反正切配合几何关系算出来。
这一步有个关键词叫“可达性检查”,如果r比L1+L2还大,说明目标太远根本够不着;如果r比两杆长度差还小,目标太近了卡在两杆之间,也要先判出来,否则算出反余弦会超范围。
三维六自由度,用DH参数搭模型
真到六自由度,学界标准做法是DH参数法:把每根连杆用四个参数描述,一段段把坐标系变换串起来。这样系统有了一套统一的建模语言,不管底座、肩、肘还是球形腕,都能画进同一个变换矩阵里。
对着自己的机械臂量出每段连杆长度、关节偏置这些参数,填进DH表,再按变换公式连乘,就能得到末端位姿。这是后面所有逆运动学算法(解析法、雅可比数值法)的地基。
几种解法,新手先学解析几何法
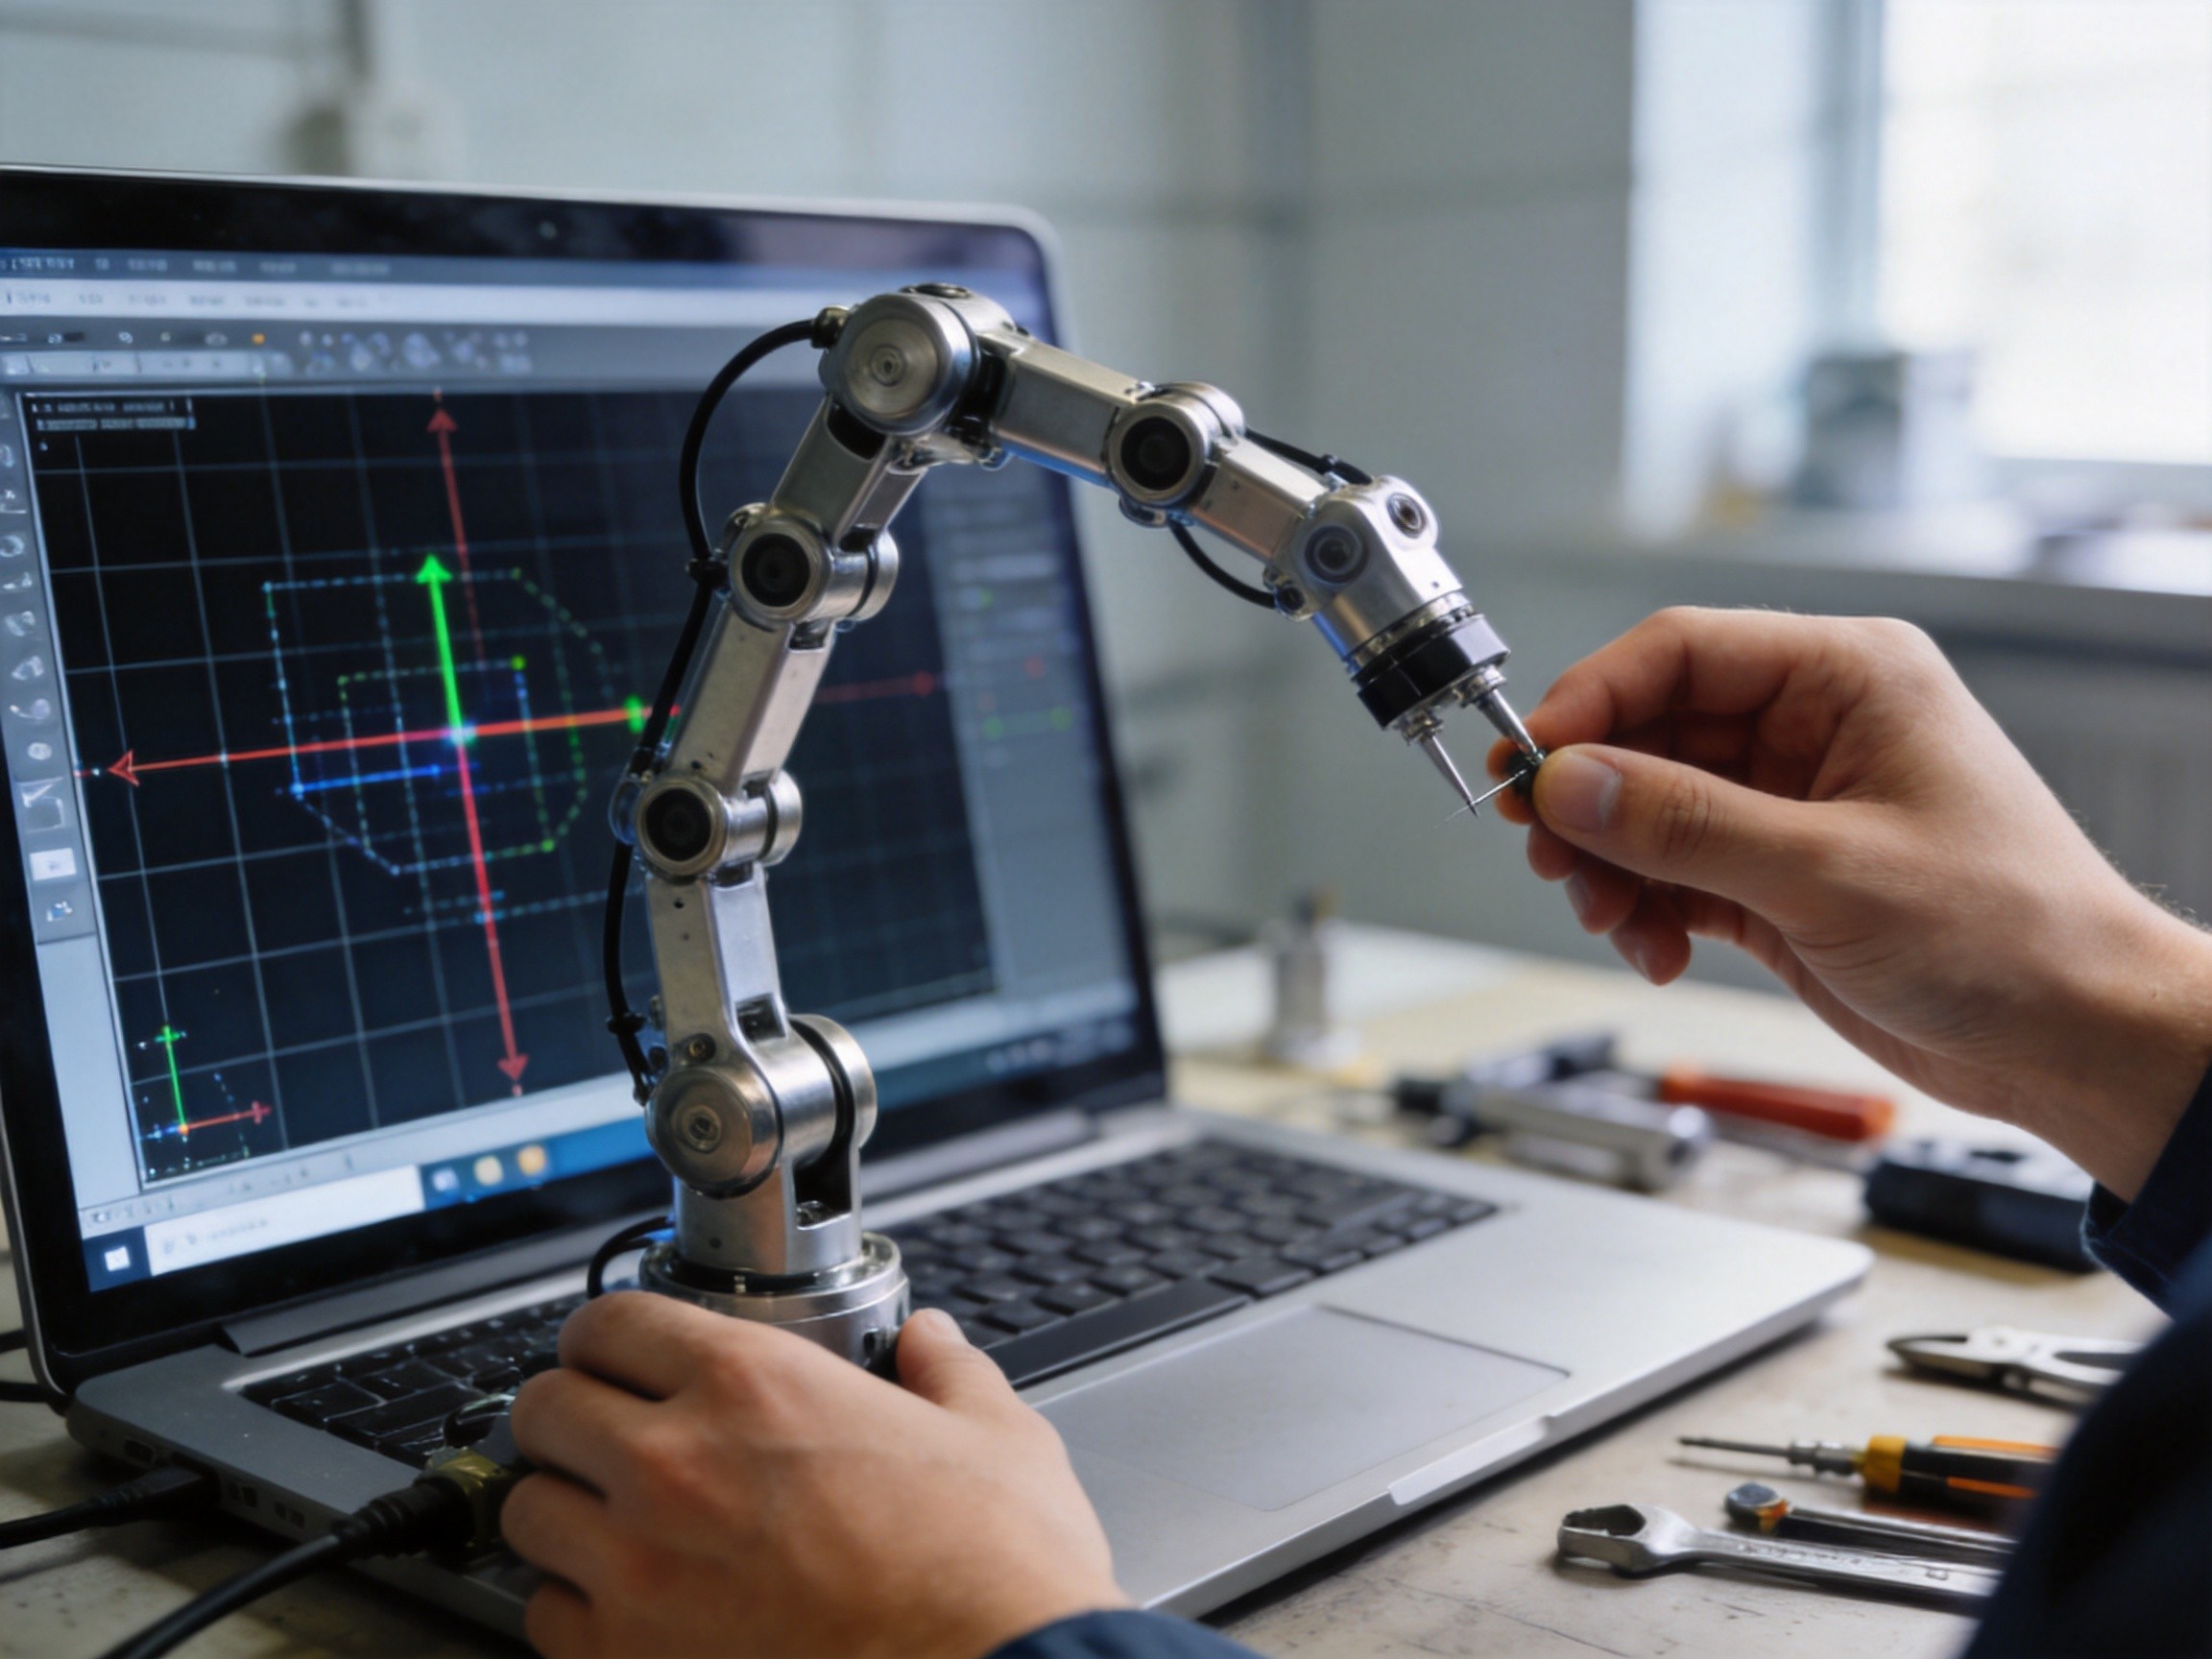
逆运动学的解法常见两种。解析法是针对你具体结构手推公式,快、准、适合实时控制,但每换一版机械臂结构就得重推一次。数值法是通用的,比如Levenberg-Marquardt这类迭代,或者CCD这种每次调一个关节逼近,写起来通用性好,但可能陷进局部最优。
对刚入门的人,我的建议是先做平面或简化模型的解析解,把2到3个关节算明白,跑通了再加自由度。像手头三连杆、五连杆的小实验臂,几何解析完全够用且能在Arduino这种小板子上跑得动。
选解和实际控制的窍门
就算解出来了也有选择题:同一目标有好几组关节角都行。要拟定约束,比如角度别超量程、选离当前姿态最近的一组,避免舵机大幅摆动还不自然。给每个关节设好活动范围,解出来的角度先夹限再下发。
实际下发给舵机时,很多DIY臂用两节解析加后面几节固定姿态的策略,减少解算量,看起来动作也更顺。轮子转起来前,先在电脑上或串口打印验证一下解的连续性,别让机器人突然抽风。
逆运动学是机械臂从“能动的玩具”走向“能干活工具”的关键一步,虽然一上来充满矩阵,但从一根平面臂算起,迈过第一个闭环你会觉得豁然开朗。

正运动学好推逆运动学难,讲得清楚
几何法比一上来啃矩阵友好太多
夹限再下发这个习惯很重要