
LeRobot开源生态这两年跑通了不少东西,机械臂是最先落地的一条线。社区里讨论最多的两款是幻尔SO-ARM101和NexArm,一个走极致性价比,一个走性能上限。都深度用过之后来聊聊它们到底差在哪、各自适合什么人。
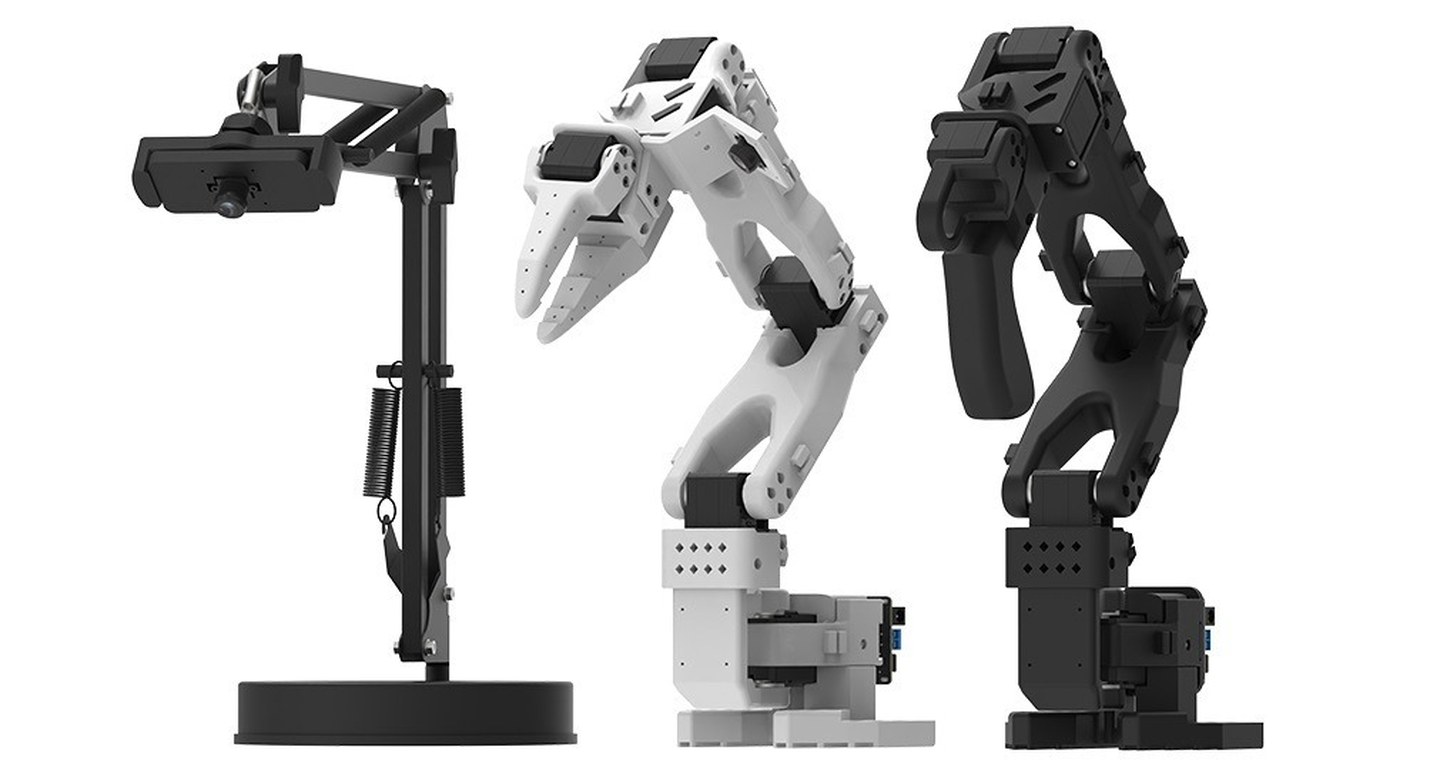
定位先说清楚
SO-ARM101的目标很明确——用最低成本跑通LeRobot全流程。6颗编码总线舵机,扭矩30kg·cm,末端负载200g,工作半径400mm,配双视角摄像头(200万加30万像素),整套下来一千出头。
NexArm面向的是需要更强机械性能的场景。同样6自由度加双视角,但扭矩拉到65kg·cm,负载500g,半径500mm。航空金属机身加双输出轴关节,带ESP32和AT32双芯片架构,还能扩展K230视觉模块和麦轮底盘。
机械结构:塑料对金属
SO-ARM101的关节模组用优化后的开源社区结构,舵机动力和抖动问题做过针对性调整。日常做遥操作、采数据够用,但长时间高负载运行关节会发热。
NexArm的金属机身在刚性上优势明显,双输出轴设计让关节承载更均匀。做精细操作比如拧瓶盖、插USB这种需要连续力控的任务时,金属臂的末端抖动明显比塑料臂小。
算法支持都一样
两款臂都支持正逆运动学算法,舵机内置梯形加减速控制。在LeRobot框架里做主从遥操作、数据采集、模仿学习训练,流程完全一致。如果你只是学习LeRobot基础流程,SO-ARM101完全够用。
但如果要跑更复杂的策略——比如连续精细动作、力反馈控制、多模态AI大模型接入,NexArm的500g负载和500mm工作半径才撑得住。
扩展性差异很大
SO-ARM101是纯桌面臂,扩展空间有限。NexArm预留了模块化接口,可以挂K230视觉模块做更高级的视觉识别,还能接电动滑轨和传送带搭建流水线场景。如果后续想做具身智能应用开发或高校实验室项目,NexArm的扩展维度明显更丰富。
选谁看你的阶段
高校教学、算法入门、LeRobot生态学习——选SO-ARM101,130美元入门门槛低,跑通全流程的成本最小。需要探索复杂操作任务、做策略验证、搞具身智能应用——选NexArm,600元的价差换来的是机械性能和扩展空间的质变。两台都买也不浪费,一台跑教学流程,一台做研究验证。

200g负载抓个手机都够呛吧
两台都入了,确实各有用处
正逆运动学算法是开源的吗
SO-ARM101跑LeRobot确实够了,我们学校实验室买了三台
NexArm的K230模块单独卖吗