
宇树科技把 G1 人形机器人的双腿拆下来,换成了一套差速轮底盘——轮式人形机器人 G1-D 正式发布,定位很明确:不做行走表演,专职给具身智能模型采数据,配套的 UnifoLM 软件套件也一并亮相。
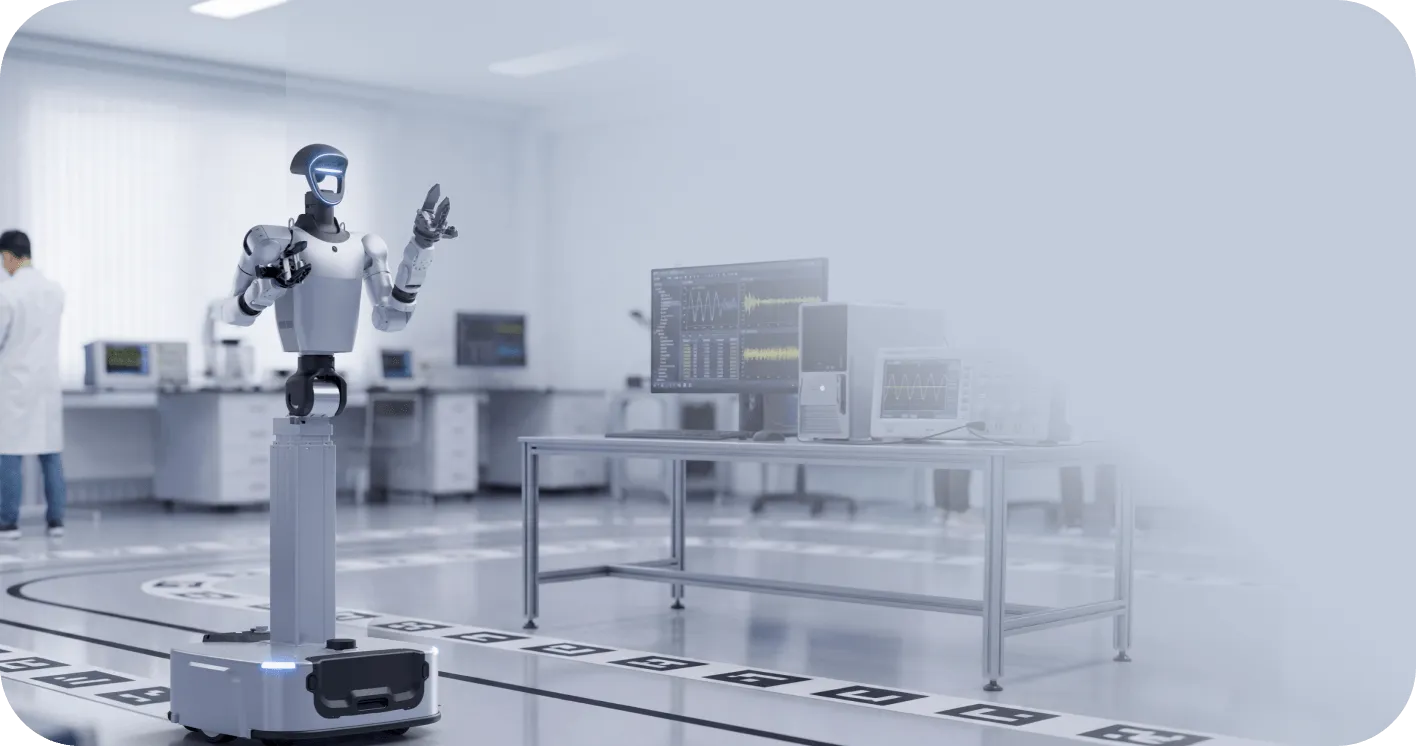
两款配置,参数先摆清楚
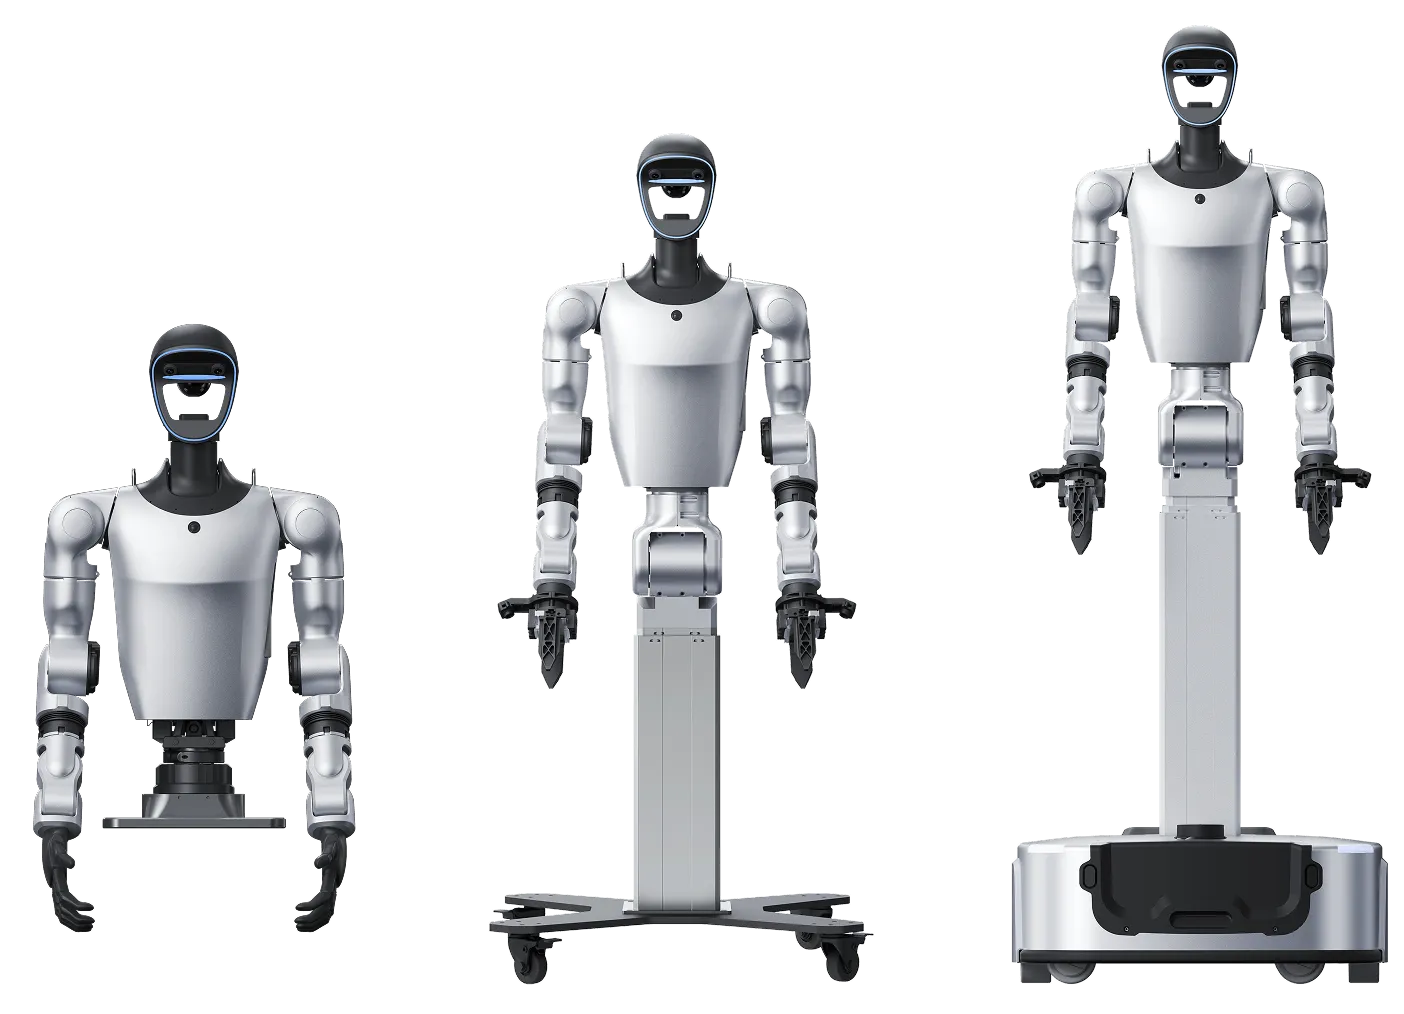
G1-D 分通用版和旗舰版两款。通用版是固定式立柱结构,17 个自由度(不含末端),续航约 2 小时;旗舰版加装双轮差速移动底盘,总自由度 19 个,底盘最快 1.5 米每秒,支持原地 360 度旋转,续航拉到约 6 小时。两版的立柱都可以升降,身高在 1.26 米到 1.68 米之间可调,立柱升降速度约 60 毫米每秒,工作空间能覆盖从地面到 2 米高的范围。
手臂规格两版一致:单臂 7 个自由度,最大负载约 3 公斤(官方备注了不同伸展姿态下差异很大);腰部 2 个自由度,Z 轴可正负 155 度旋转,Y 轴活动范围 -2.5 度到 +135 度。整机重量(含电池)官方页面标的是约 90 公斤,此前部分外媒报道写成 50 到 80 公斤,这里以官方口径为准。电池是上身 9Ah 快拆加底盘 30Ah 内置的组合。截至发稿,官方没有公布售价。
| 项目 | G1-D 通用版 | G1-D 旗舰版 |
|---|---|---|
| 形态 | 固定式立柱 | 双轮差速移动底盘 |
| 整机自由度(不含末端) | 17 | 19 |
| 整机重量(含电池) | 约90公斤 | 约90公斤 |
| 续航 | 约2小时 | 约6小时 |
| 底盘移动 | 无 | 1.5米每秒,原地360度旋转 |
| 身高范围 | 1.26-1.68米可调 | 1.26-1.68米可调 |
| 单臂负载 | 约3公斤 | 约3公斤 |
为什么用轮子,不用腿
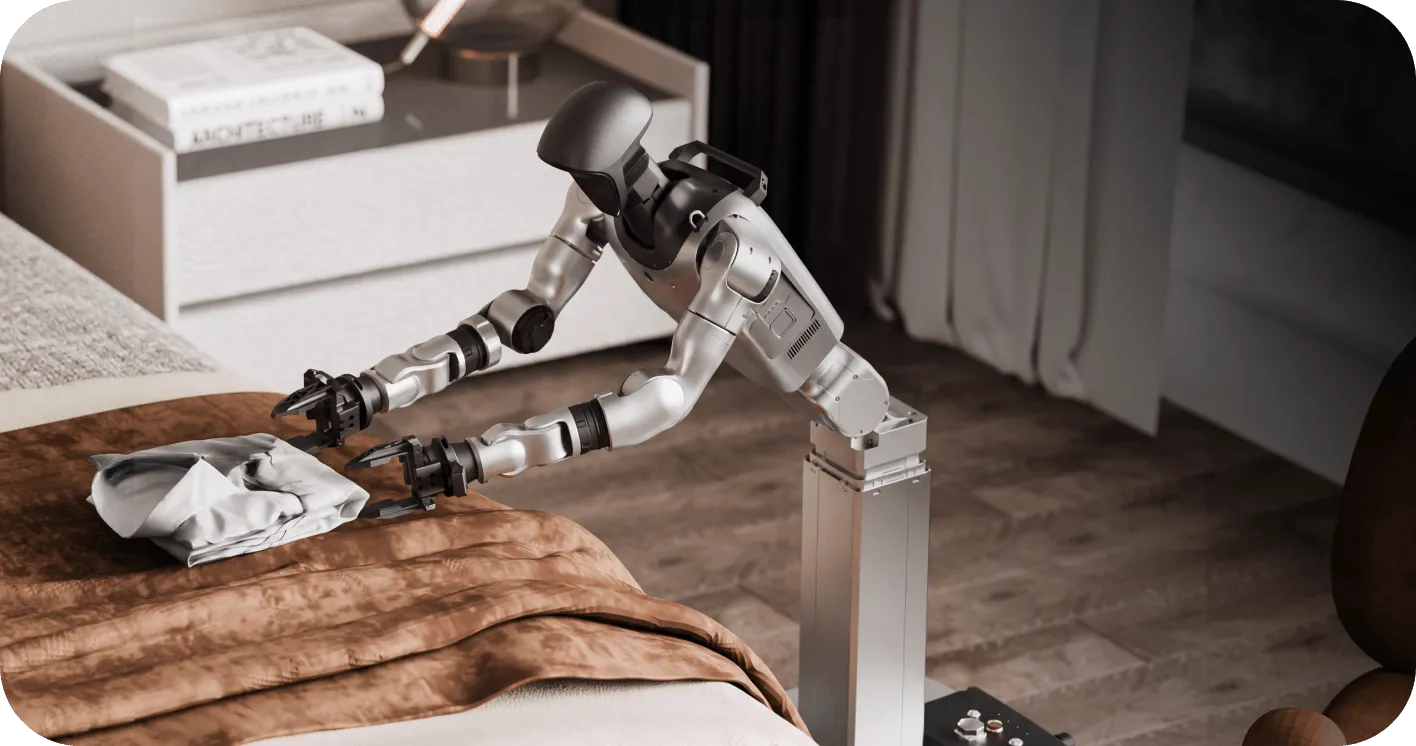
这个取舍其实很务实。双足行走在工业级可靠性上至今没完全过关,平衡控制要吃掉不少算力和电量;换成轮子之后,这部分开销省下来了,全部让给上半身的操作任务——而恰恰是抓取、整理这些操作数据,才是训练具身模型最值钱的部分。旗舰版 6 小时续航,是通用版的 3 倍,意味着一次连续采数不用频繁中断换电。
传感器与算力
感知层面,头部 1 个高清双目相机,两条手腕各 1 个高清相机,凑齐了第一视角和手眼近景两路关键观测;旗舰版底盘还配了 1 个激光雷达、2 个深度摄像头、2 个物理碰撞传感器和 2 个低矮障碍物识别传感器。算力模块可选配英伟达 Jetson Orin NX 16GB,算力 100TOPS。末端可选二指夹爪、三指灵巧手(分有触觉和无触觉两个版本)以及五指灵巧手,换手不换整机。
UnifoLM:软件层才是重点
硬件之外,这次更值得盯的是 UnifoLM 软件套件:从遥操作采数、数据处理标注,到模型训练(对接 Physical Intelligence 和英伟达 GROOT),再到用自研世界模型 UnifoLM-WMA-0 做 sim-to-real 验证,一条链全包了。世界模型的意义在于,仿真里练出来的策略可以先在学到的物理表征里过一遍再上真机,摔跤成本降下来,迭代周期就能缩短。
宇树没有放弃双足,原版 G1 还在产品线上,G1-D 是并行的另一条路线。轮式还是双足,说到底是被不同目标函数决定的:一个追求单位时间内的有效数据量,一个追求全地形通过性。至于这套「硬件加软件」的数据引擎能不能真把采数成本打下来,要看实际交付后的表现,价格未公布之前,先保持观望。

6小时续航比2小时香太多了,采数据最烦的就是老停下来换电池。
约90公斤好重啊,家里怕是放不下,看着更像给实验室和仓库准备的。
那个世界模型有点意思,仿真里练完先自己过一遍再上真机,能少摔不少跤。就是价格还没公布,先等等看。
换个角度看这才是务实路线:先把胳膊用好,腿的事以后再说。
轮子换腿这事儿我举双手赞成,双足走两步晃三晃,真让它采数全耗在保持平衡上了。