
最近在 GitHub 上刷开源机械臂,绕不开一个仓库:HuggingFace 的 LeRobot(截至今日约 2.87 万 star,Apache-2.0 协议),它的官方整机方案就是 SO-101 这对桌面臂。硬件本体来自 TheRobotStudio 的 SO-ARM100 仓库(同样是 Apache-2.0),HuggingFace 出软件栈,两边分工明确。我把它官方文档页、BOM 清单、装配文档逐页过了一遍,这篇把参数、电机、成本和复现路径一次拆清楚。
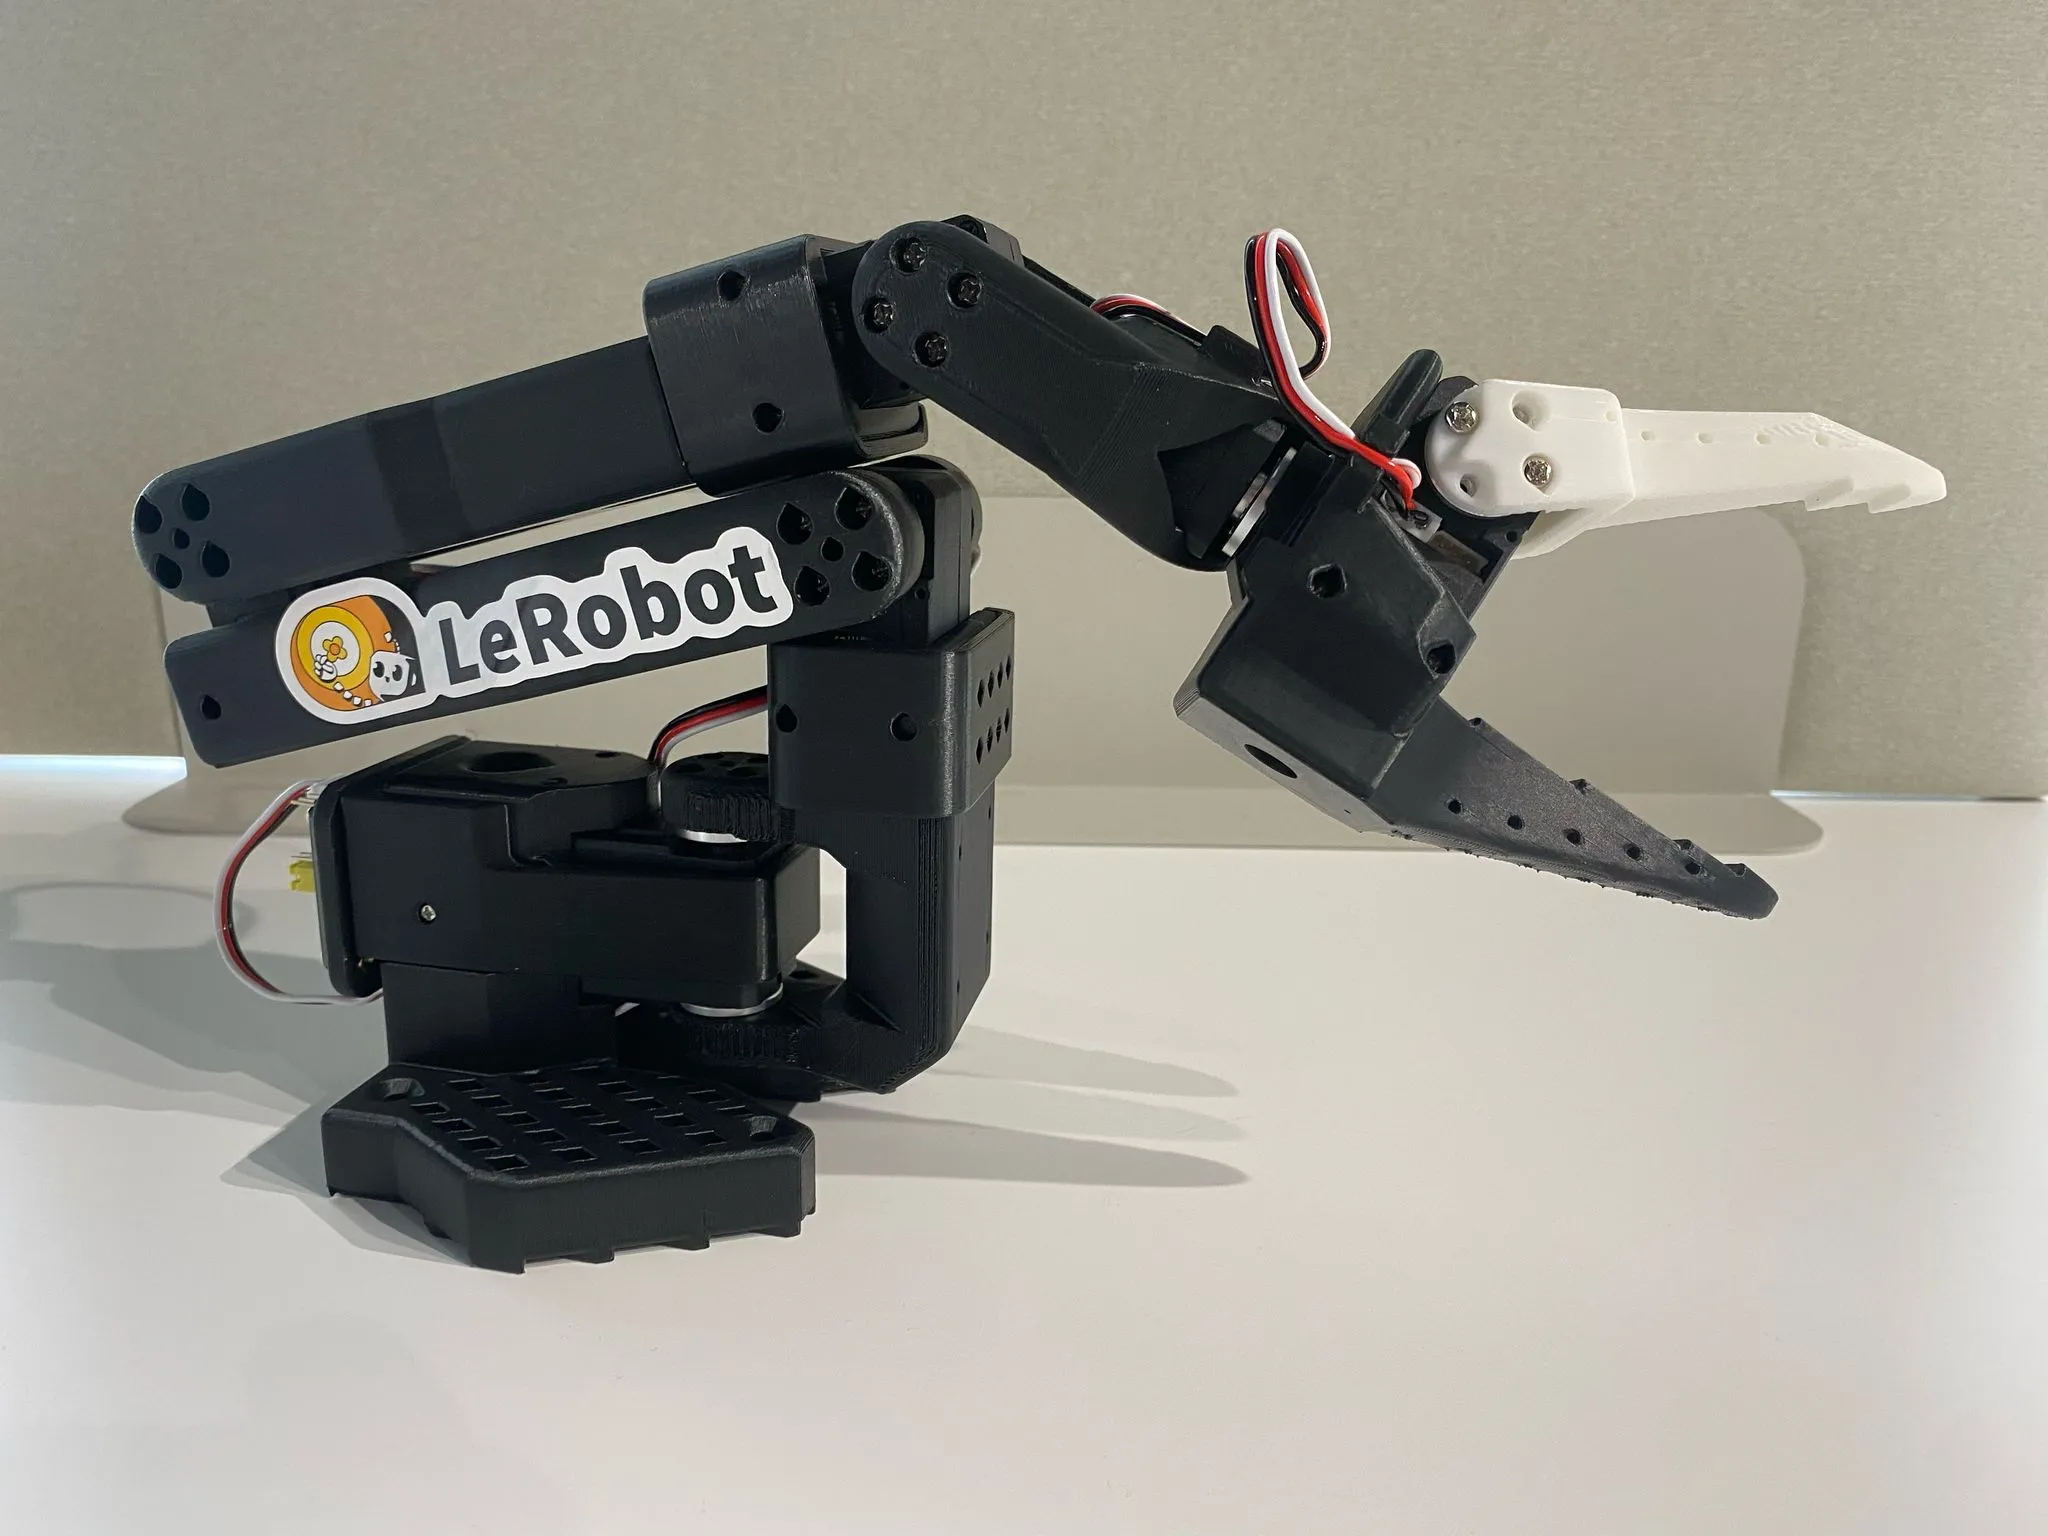
它是谁:SO-100 的换代款
SO-101 是 SO-100 的下一代版本,由 TheRobotStudio 与 HuggingFace 联合设计。相对 SO-100 的改动集中在三处:走线重新整理、装配更省事(不再需要拆齿轮)、leader 臂电机换新。官方文档里 SO-100 页面已标注 deprecated,新入坑直接从 SO-101 起步即可,别再照旧教程买件。
整套系统的玩法是「双臂模仿学习」:leader 臂是给人手拖着走的示教臂,follower 臂是被拖动的执行臂,两臂关节一一对应,采集到的动作数据喂给 LeRobot 的训练管线,训完的策略直接部署到 follower 上。这也是它和 myCobot 这类商用闭源桌面臂最大的区别——SO-101 从结构件、固件到训练代码全部开源,买来就是为了改和训。
硬件拆解:6 自由度,三种减速比
follower 臂共 6 个自由度,全部用 Feetech STS3215 总线舵机,减速比统一为 1/345。底座回转、肩抬、肘摆、腕俯仰、腕翻转到夹爪,一台舵机管一个关节,没有谐波减速器,也没有额外的传动件,这是它能把成本压下来的根本原因。
leader 臂有意思的地方是 6 个电机用了三种减速比,官方文档的原表是:底座 1/191、肩抬 1/345、肘部 1/191、腕俯仰 1/147、腕翻转 1/147、夹爪 1/147。为什么要混配?leader 臂既要撑得住自己的自重,又要让人手拖起来不太费劲,重载关节用大减速比、轻载关节用小减速比,拖动手感才顺。这个细节说明书上一笔带过,但它是仿真的力反馈手感能不能做好的关键。
舵机本体选的是 STS3215 的 7.4V 版,官方 BOM 页写明:6V 供电下堵转扭矩 16.5kg·cm,另有大扭矩的 12V 版(堵转 30kg·cm)可替换,但换 12V 版就要配 12V 5A 以上电源;SO-101 的 leader 臂固定用 7.4V。16.5kg·cm 的量级夹个笔、抓个小方块没问题,想搬重物的可以关掉这篇了。
主控是 Waveshare 的电机控制板,一块板子带一条舵机总线,双臂就是两块板,电脑用 USB-C 直连,再加一个 5V 电源。没有树莓派、没有额外的工控机,AI 算力全在跑 LeRobot 的那台电脑上,本体就是个纯执行器。3D 打印件按官方 GitHub 仓库的打印指南出,没有打印机也可以在各家套件里直接买打印好的。
成本账:单臂 682 元,双臂 1343 元
官方 BOM 给得非常实在,中国区价格我逐行核过:follower 单臂全套(6 颗 1/345 STS3215、控制板、USB-C 线、电源、桌夹、螺丝刀)合计约 682 元人民币;follower 加 leader 双臂套装合计约 1343 元。美国区口径是单臂 121.94 美元、双臂 229.88 美元。以上是零件自购加 3D 打印的自装成本,截至 2026 年 11 月 6 日。
不想自己打印件的,官方仓库列了整套装机渠道:Seeed(含 3D 打印件)、WowRobo(含整机装好版)、RobotEd、Robonine(含腕部相机和 ArUco 立方体)等,价格按地区浮动,买前自己比价。这个价位拿到一套能跑模仿学习的完整双臂,是它敢自称「low-cost AI arm」的底气。
复现路径:命令行三步走
软件侧装 LeRobot 后补装 Feetech SDK(PyPI 安装的话跑 pip install 'lerobot[feetech]'),然后是官方文档里的标准流程:lerobot-find-port 找串口,lerobot-setup-motors 逐颗给 6 个电机写 ID 和波特率(逐颗单插、逐颗确认,命令行会一步步提示),最后 lerobot-calibrate 做标定——先把所有关节摆到行程中位,再逐个关节扫全行程。标定的意义官方写得明白:标定好了,一台机器人上训出的策略才能迁移到另一台上,这对开源社区的复现链路至关重要。
我按文档把坑位捋了一遍:Waveshare 板子上两个跳线要打到 B 通道(USB)那一侧,新板子默认不是这个位置;每颗舵机配置时确认 3-pin 线只插了目标电机,插串了会写错 ID;电源线在摆弄过程中容易松,官方自己都在文档里提醒了这一点。依赖层面 pip 一条命令能装齐,Environment 我按文档 Python 3.12 以上走,没有额外卡点。
扩展与短板
仓库里还放了一堆官方扩展件:加高的 leader 底座、腕部相机支架、顶部俯视相机支架、RealSense D405/D435 固定座。训练视觉策略时腕部相机基本是必配,官方 3D 模型都是现成的,打印出来装上就行。
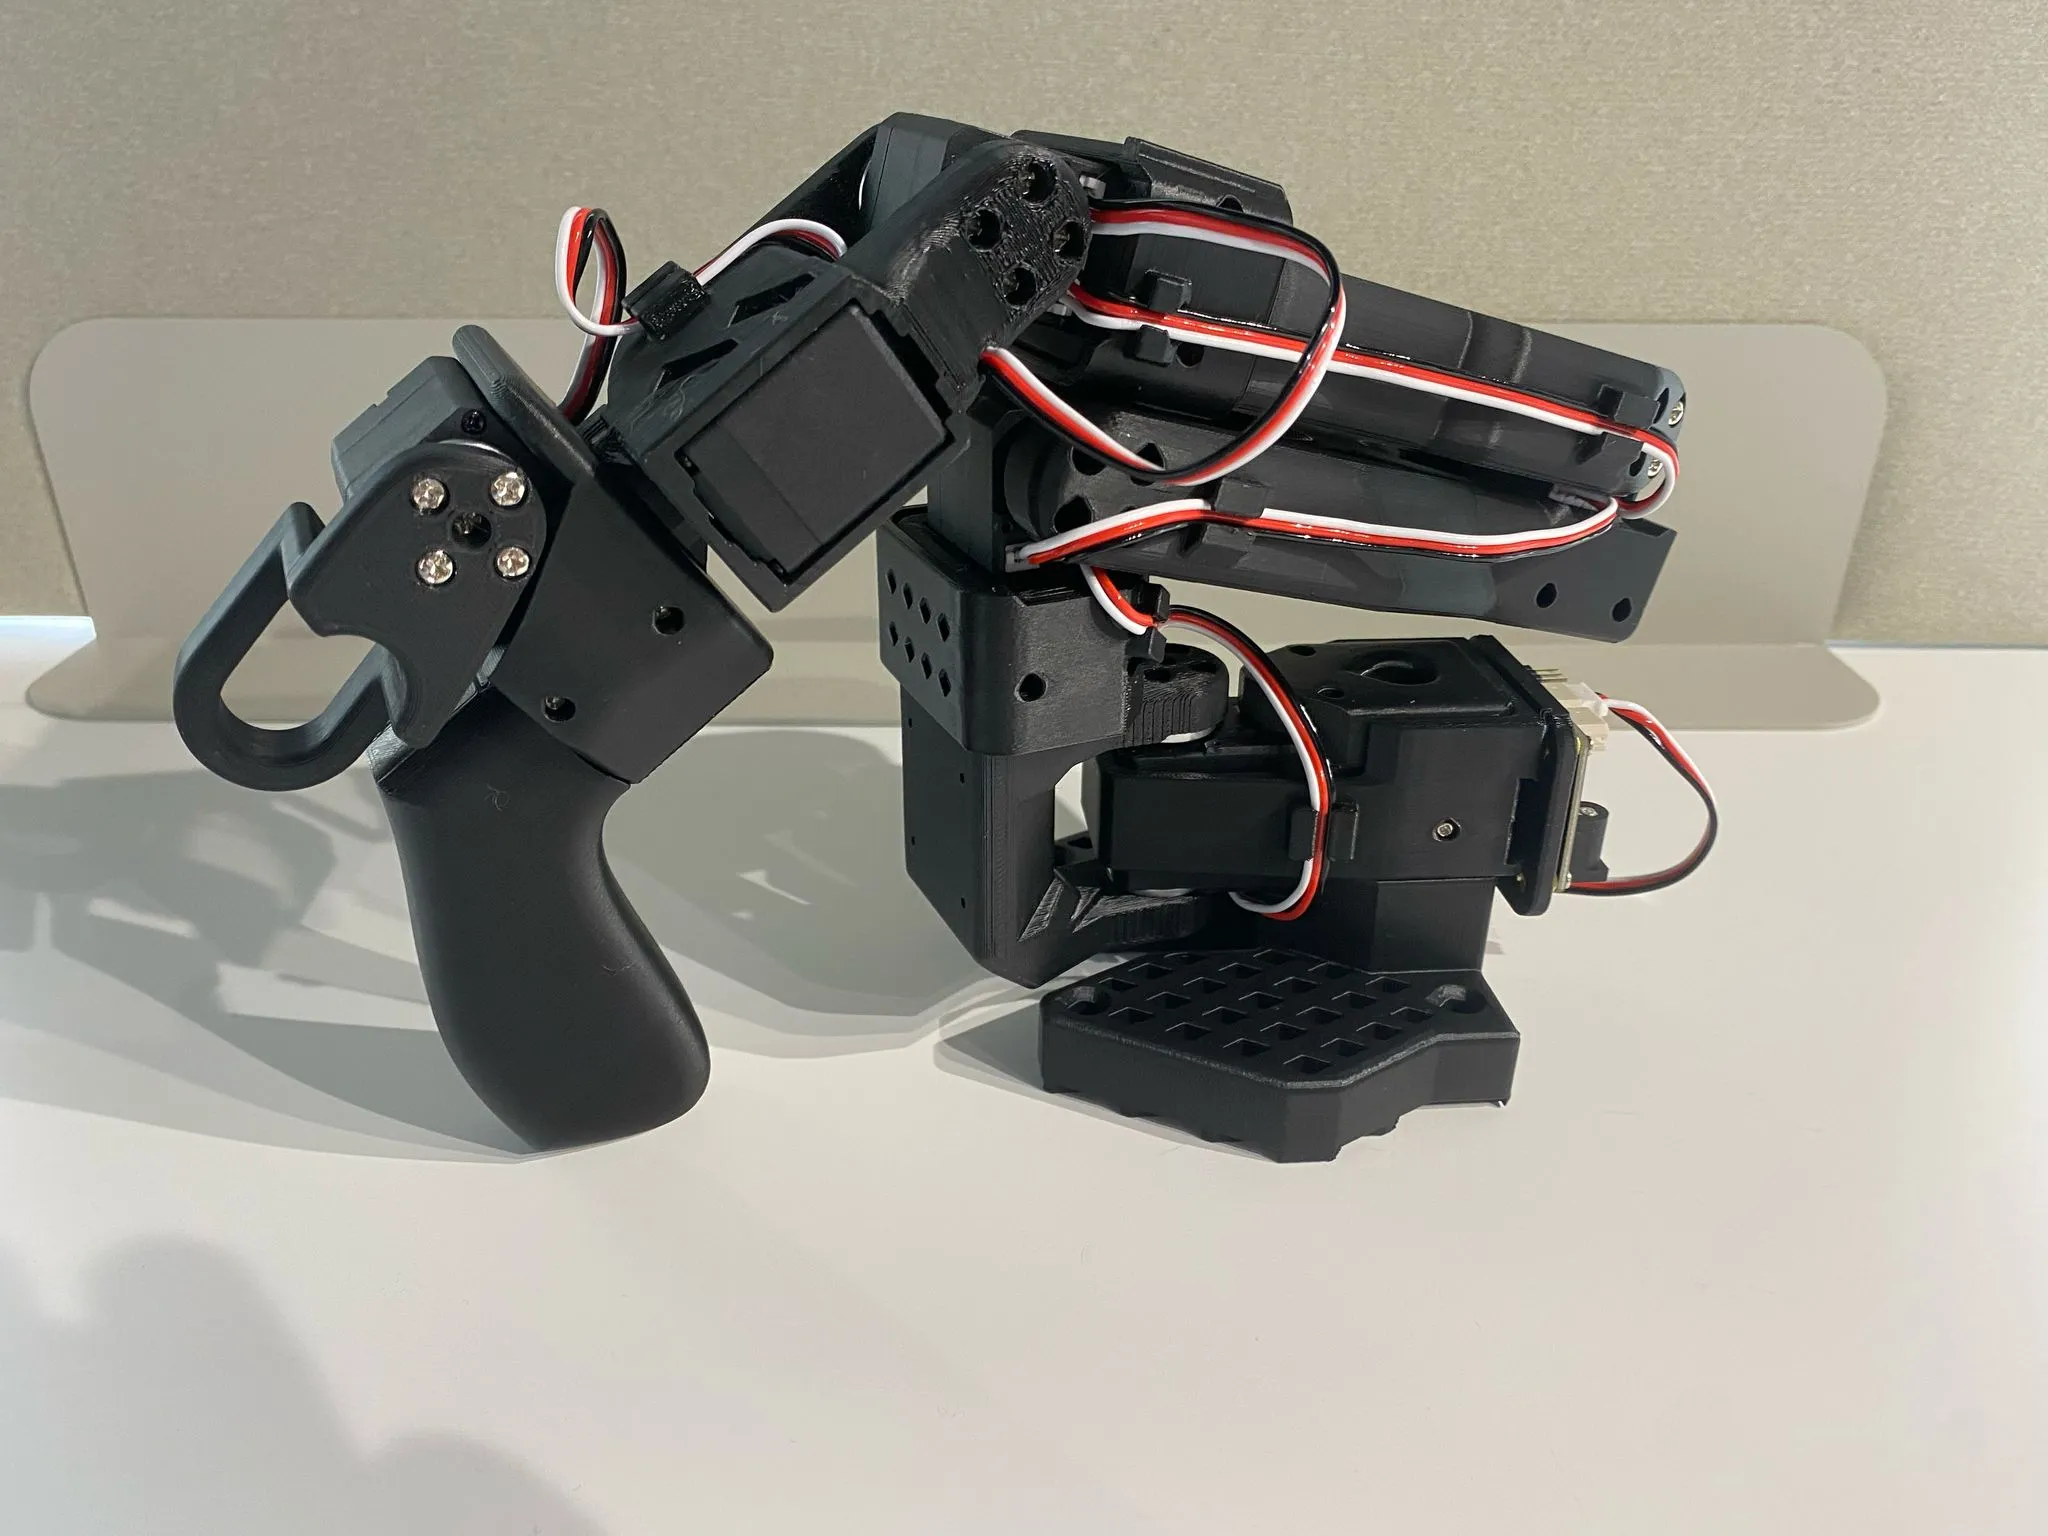
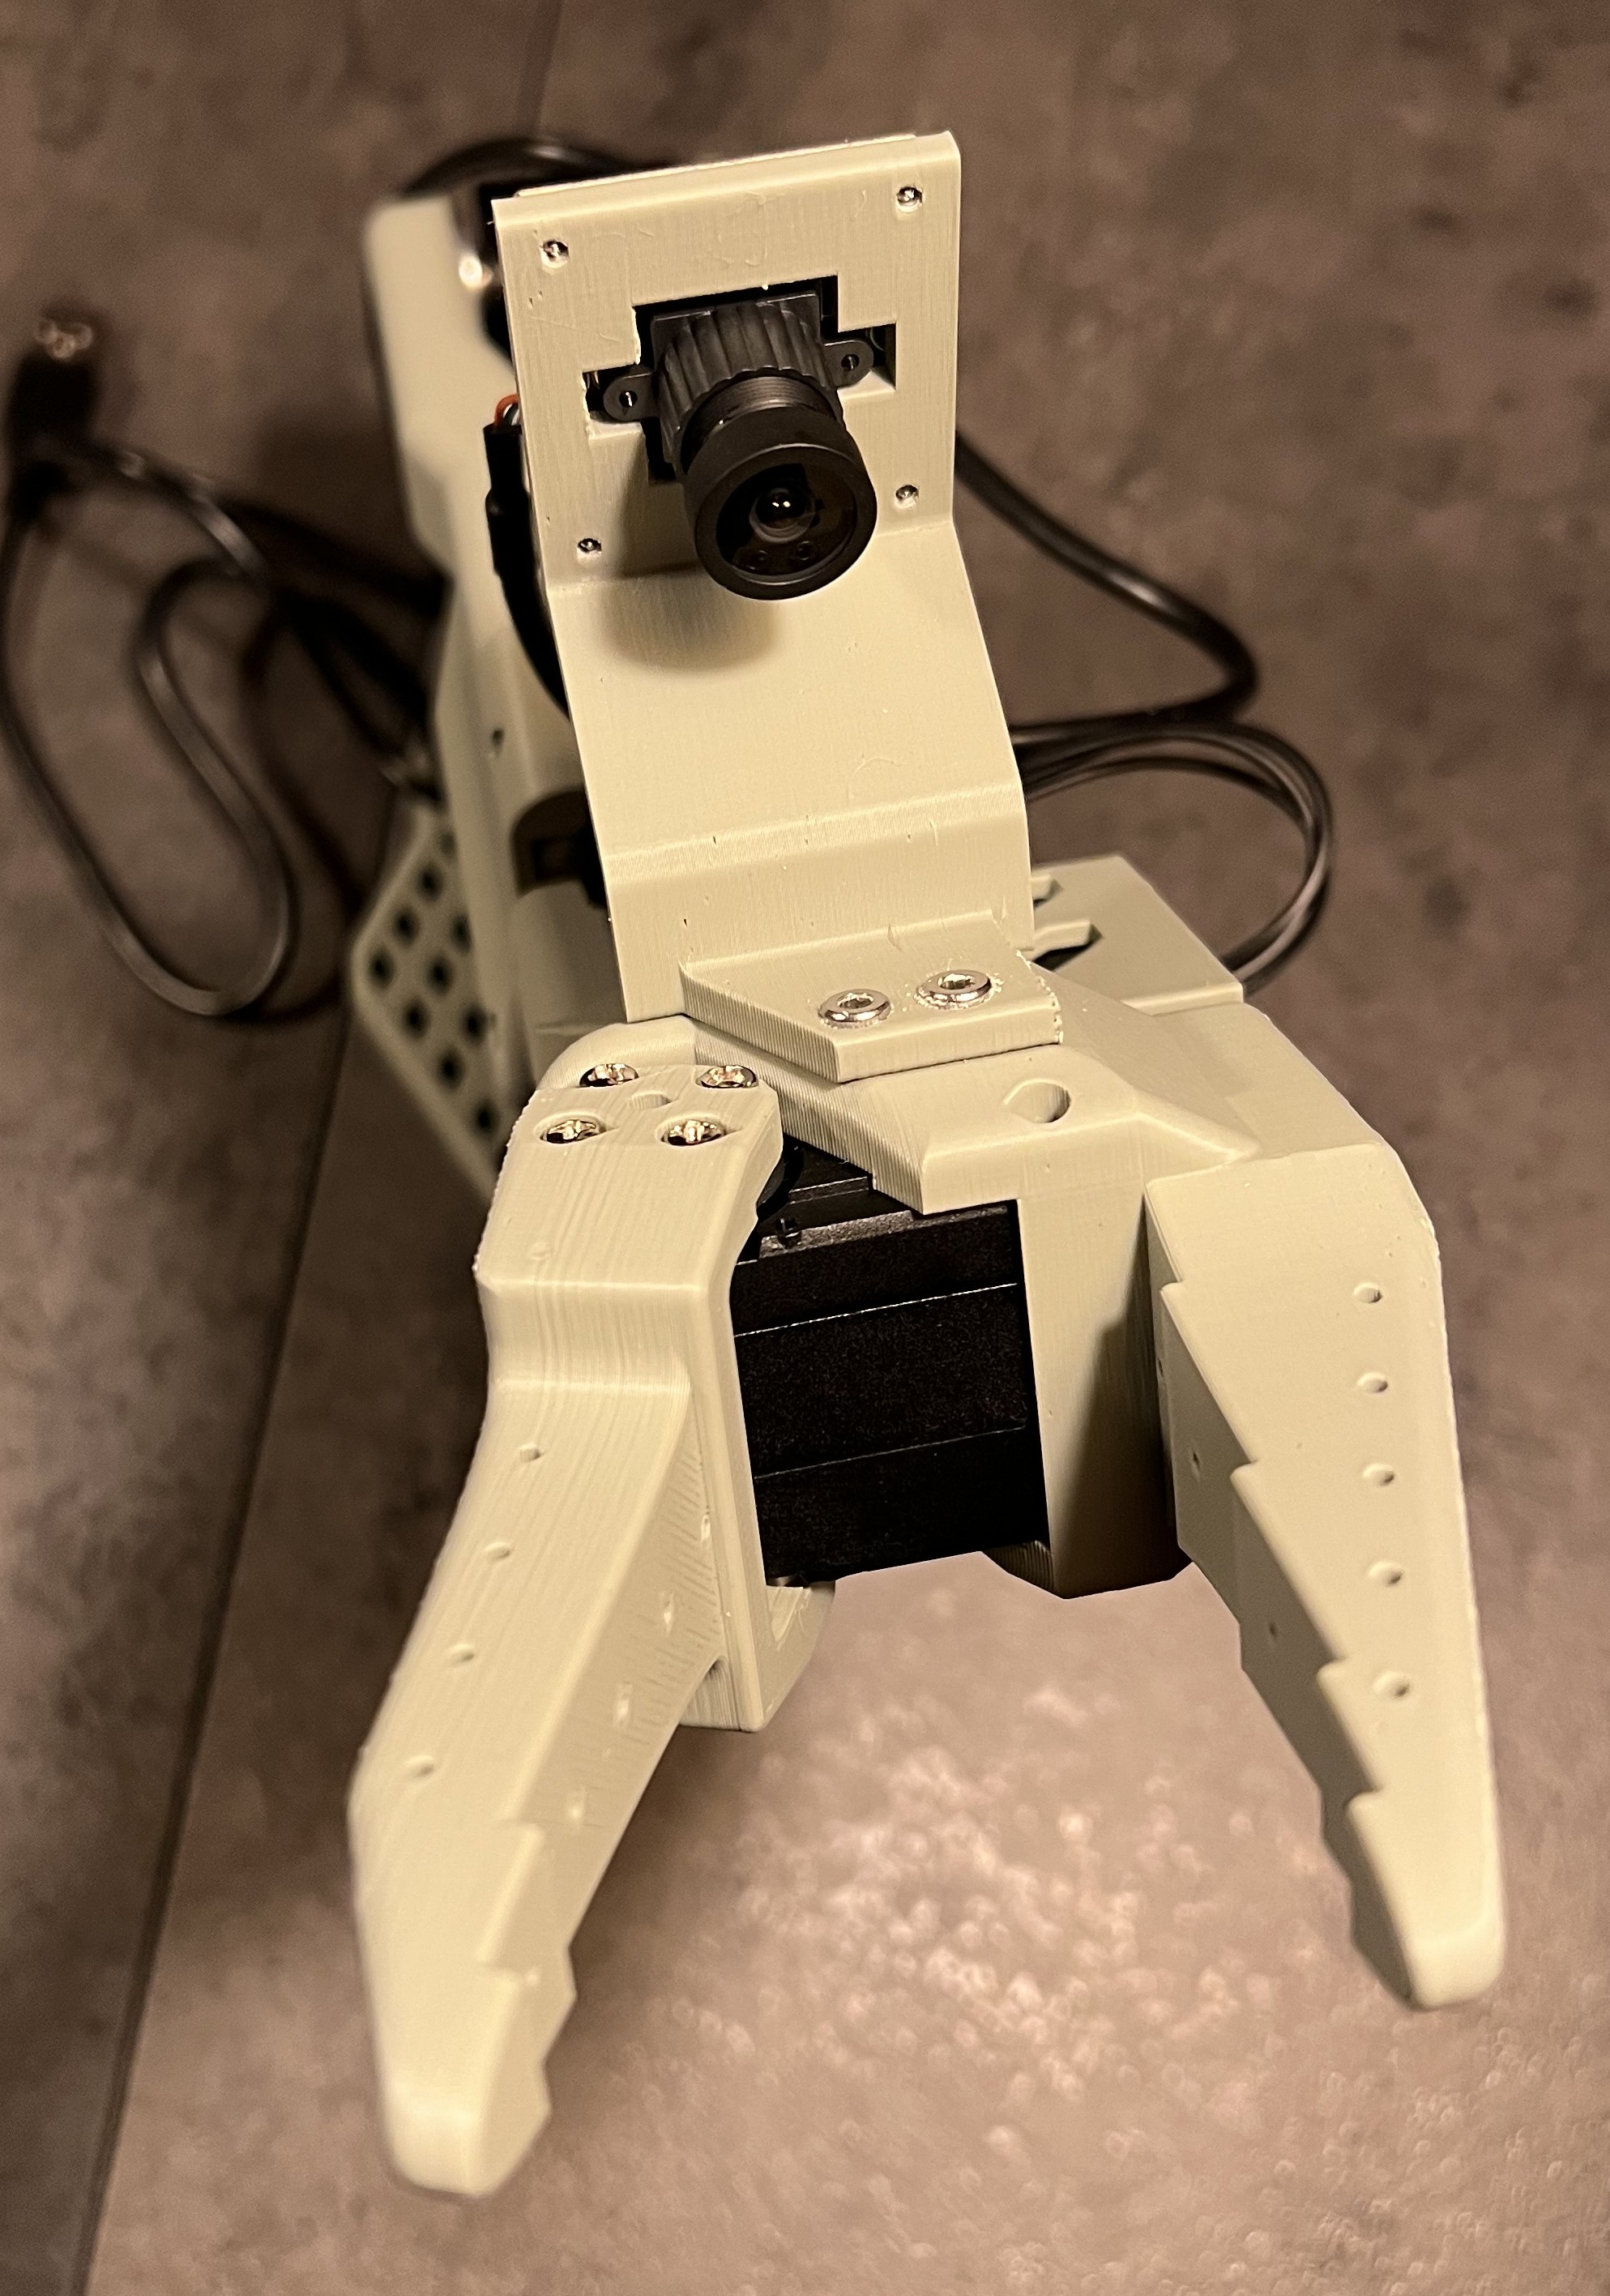
短板也直说:16.5kg·cm 的舵机扭矩和纯舵机关节决定了它干不了精细重活,重复定位精度官方没有给数,我没敢替它填;3D 打印件质量直接决定臂体刚性,打印收缩公差大的机器装出来关节会晃;训练侧吃 GPU,本地没卡的要么租云算力要么等 LeRobot 的量化方案再降门槛。
结论:如果你想在机器人+AI 交叉领域动手,SO-101 是当下性价比和资料完整度都在线的入场券——千元级双臂、全开源栈、文档细到每一颗螺丝。它不推荐给想「买来就能干活」的人,适合愿意折腾打印、标定和训练的人。双臂 1343 元的门票,换一条从采集到部署的完整实践链路,值不值,看你愿不愿意真训一个策略出来。

15kg.cm的舵机扭矩夹个笔还行,想干活的确实得看12V版,不过那又得换电源,折腾
上周刚在Discord蹲到有人用这套跑通抓取策略,社区活跃度确实可以,文档比很多开源项目细
双臂1343这个价格是真的香,就是我一想到还要自己调3D打印机的公差就头大,先收藏了
leader臂三种减速比那段讲得清楚,之前一直没想明白为什么要混着配,原来是拖动手感