
桌面机械臂玩到后面,很多人会想要一台更小巧、能塞进背包的四轴来干点码垛、分拣的活。大象机器人这台myPalletizer 260打出"全球首款全包裹式四轴机械臂"的旗号,自重只有960克。我把官网产品页和官方文档中心的关键参数逐项核对了一遍,这篇把它的真实底细摊开讲。先抛一个有意思的发现:这台机器的负载参数,官方自己的页面就打起了架,后文细说。
研究对象与总体印象
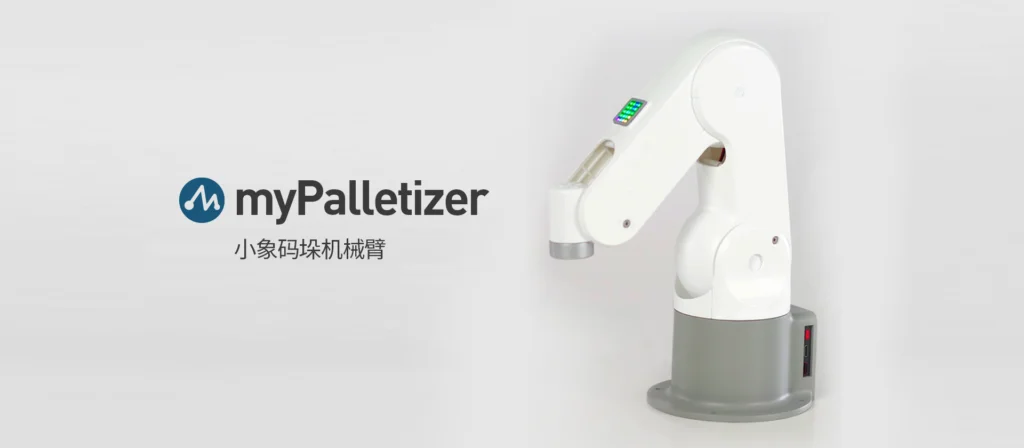
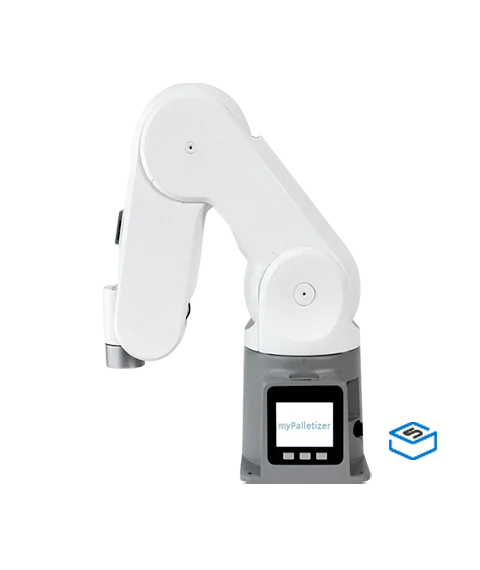
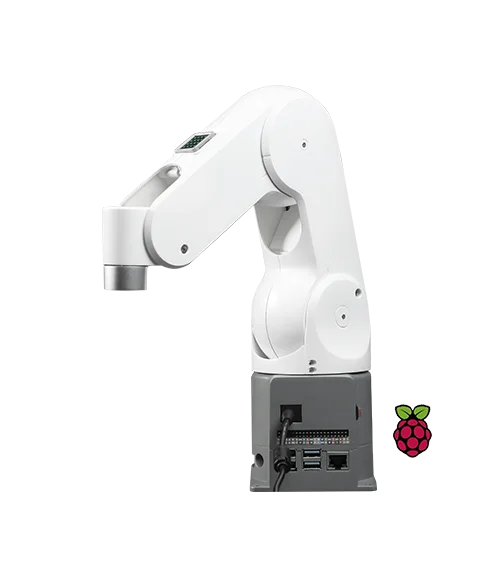
myPalletizer 260是大象机器人与M5STACK联合出品的四轴码垛机械臂,分M5Stack版和树莓派版两个版本。整体走"去鳍"设计,外壳把连杆整体包住,官方口径是可装入背包的最优空间设计,视觉上确实比传统教育四轴那种外露连杆干净不少,安全包裹也降低了课堂上磕碰的顾虑。结构材料是光敏树脂SLA,轻是真轻,强度上限也要心里有数。
参数逐项核对:一个负载,两个口径
先列硬指标:四自由度,重复定位精度±0.5mm,工作半径260mm,自重960g,电机是高精度磁编码器伺服舵机,最大运动速度120度每秒,控制核心M5Stack Basic,通信走USB或Type-C,供电8到12V、5A。
然后是那个口径问题。大象机器人中文官网产品页写"负载300g",而英文商城和文档中心的M5版规格表写的是"Payload 250g"。两处都是官方页面,数字对不上。按保守口径评估预算和抓取方案,建议按250g用;文中披露这个差异,供大家交叉核对(2026年11月5日查证官方页面)。这类轻量臂的负载本来就不大,端部加个吸泵或夹爪后,可抓的物体范围还要再打折扣。
软件生态:从拖动示教到ROS
这台臂的上手路线设计得比较完整。零基础阶段走图形化编程和拖动示教,抓着臂头摆姿势、录点位,几分钟就能跑通第一个码垛动作;进阶有Python、C++、Arduino、C#、JavaScript多语言接口,再往上可以跑ROS和MoveIt做仿真,在虚拟环境里验证算法再下真机。myStudio一站式平台负责驱动安装和固件升级。LEGO孔位设计让它兼容my系列所有末端配件,夹爪、吸泵即插即用,这个生态复用对老用户很友好。
能干什么活
官方给了四个典型场景:智能码垛、物体识别与抓取、写字画画、复合机器人。配合视觉套装可以做颜色分拣,接上移动底盘就是复合机器人玩法。实操预期要摆正:±0.5mm的重复定位精度和120度每秒的限速,决定了它是台"教学与轻量演示"定位的机器,拿来做精细装配或者重载搬运不现实。它的价值在于用一千多克的本体把四轴臂、视觉、ROS这条学习链路完整跑下来。
值不值得入手
适合三类人:教学机构要一台安全包裹、学生碰不坏的演示臂;创客想给桌面加一台能接ROS的迷你码垛臂;已经买了myCobot想补一台组复合机器人玩法的用户。犹豫的点也明确:负载口径官方页打架需要销售确认,SLA树脂外壳长期使用的耐用性存疑,价格随版本浮动,购买前以官方商城标价为准。如果你的目标是学真功夫,它和myCobot 280那种六轴相比少了两个自由度,但换来的是更轻的桌面上手门槛,这笔账要看你自己怎么算。

想问下吸泵抓小零件够用吗?看了半天没给吸盘口径
四轴玩熟了再上六轴,这个路线对新手其实更友好
960g塞进背包确实方便,带去社团活动比280轻太多了
负载300g和250g打架这个细节抓得准,教育机械臂的参数表经常这样,靠谱做法就是按小的那个算。