
上周刚把一台 myArm 300 Pi 装完发过帖,评论区好几个人问:同是大象机器人家的,那条便宜的 myCobot 280 Pi 是不是同一个东西?先说结论:同厂不同线,myArm 300 Pi 走的是更接近轻工业那条路,myCobot 280 是纯教育创客线,250g 负载、280mm 臂展、整机 860g,定位完全不一样。这篇就把我手头整理的官方资料拆开讲:这根「小细胳膊」到底能干什么,不能干什么。
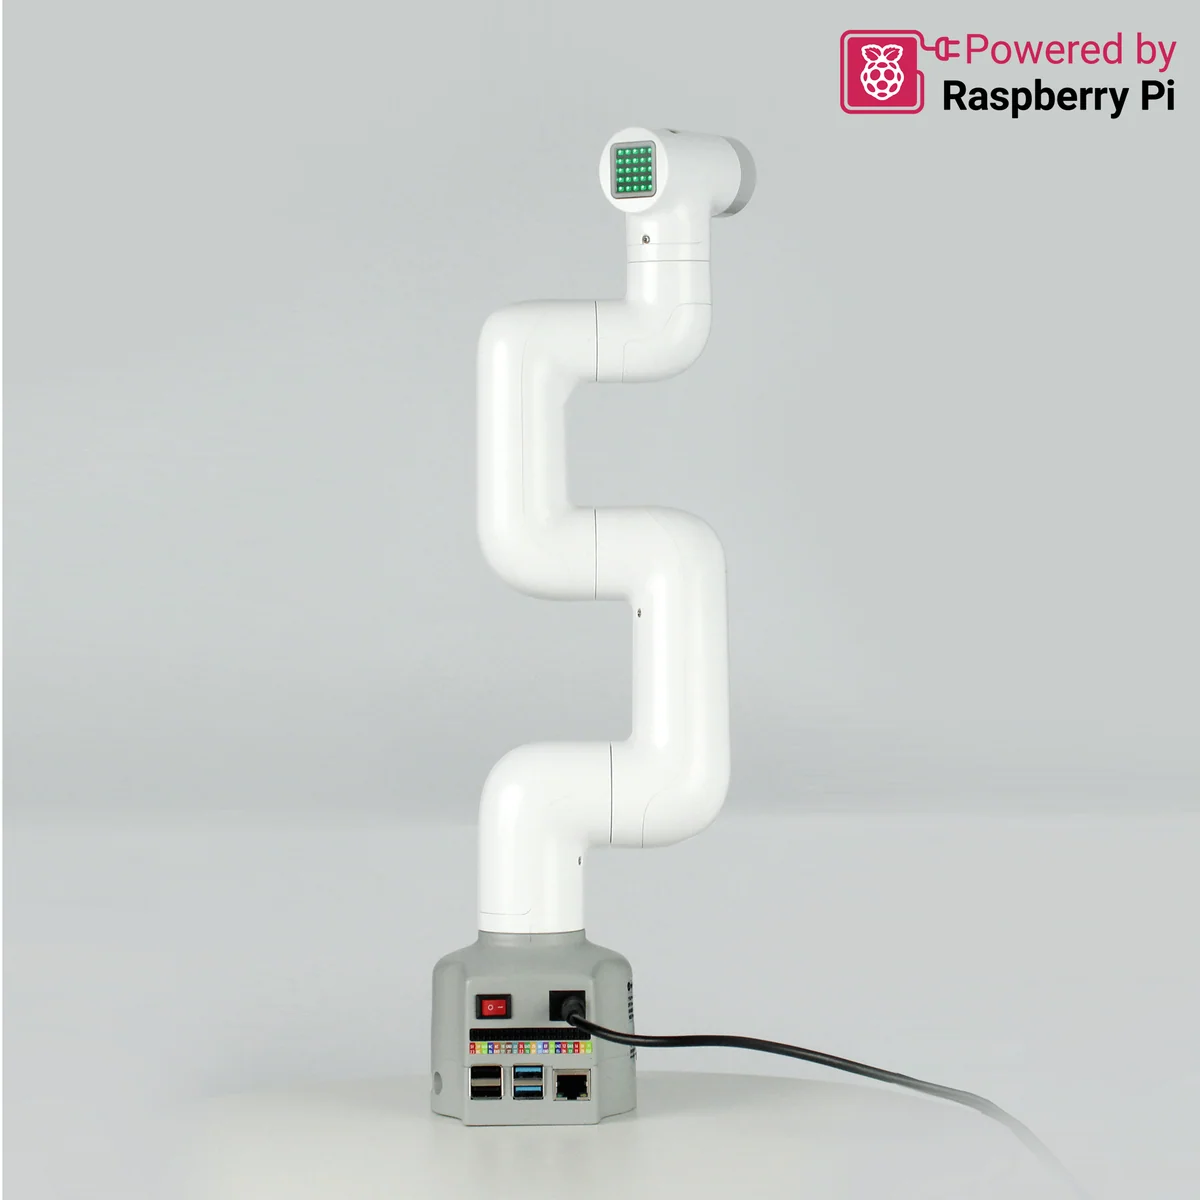
先把型号锚定清楚。Elephant Robotics 大象机器人,myCobot 280 有 M5Stack、树莓派、Jetson Nano、Arduino 四个主控版本,本文说的是树莓派版(官方叫 myCobot 280 Pi / Raspberry Pi 2023)。它的核心卖点就一句话:树莓派 4B 直接内嵌在臂身里,接上显示器、键盘、鼠标就能独立跑 Ubuntu,不用再外挂一台电脑。对桌面玩家来说,这个「少一台电脑」的体验差距挺明显。
参数逐项过:官方规格页怎么写就怎么讲
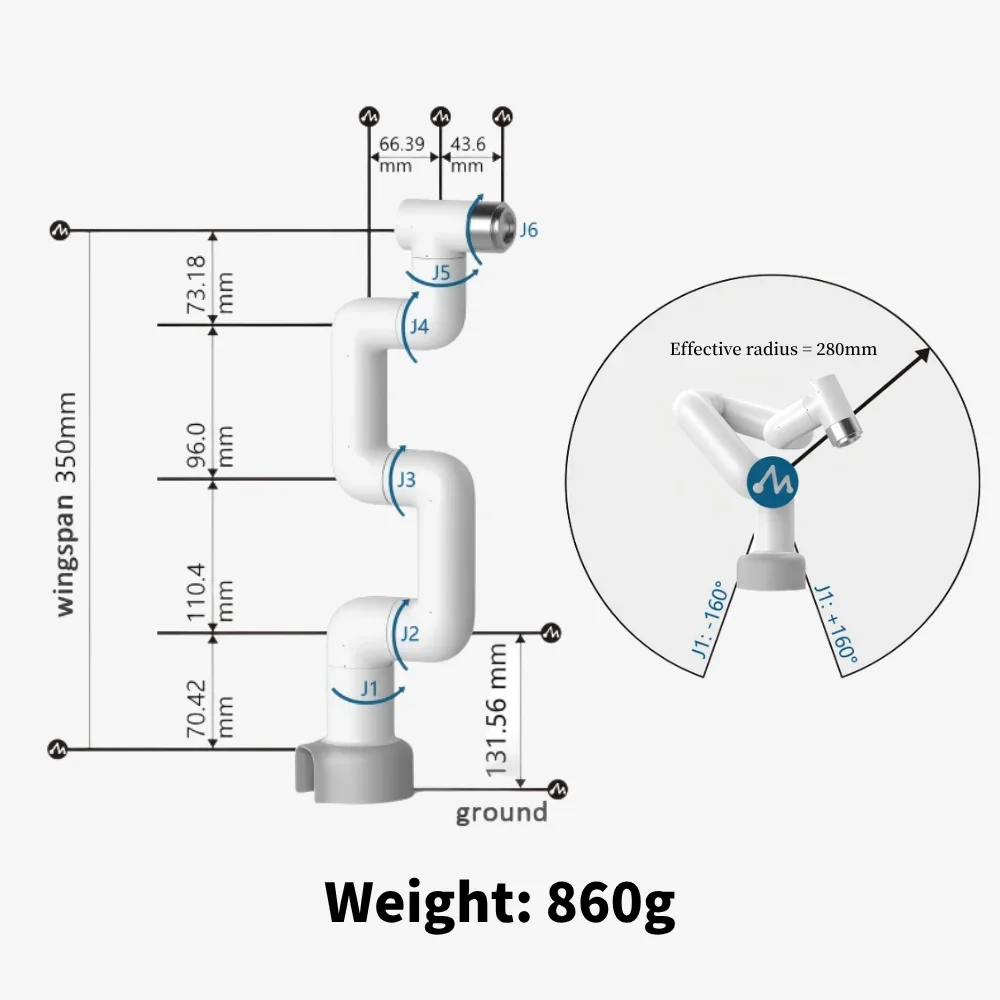
参数我逐项对过官方文档的规格页:自由度 6 轴,有效负载 250g,工作半径 280mm,重复定位精度 ±0.5mm,整机重量 860g,电源输入 12V 5A,工作温度 -5℃ 到 45℃。六个关节的行程也给了:J1 到 J5 各有 -168° 到 +168° 这一级别的摆动范围,J6 末端可以做到 -180° 到 +180°。主控侧是树莓派 4B:Broadcom BCM2711,1.5GHz 四核,2GB 内存,带 40 路 IO,USB3.0 两个、USB2.0 两个、microHDMI 两个,千兆网口,WiFi 和蓝牙都有。官方给的关节最大速度是 160°/s,跑示教和桌面演示够用,别指望工业节奏。
要提醒一句:很多人把型号里的 280 当负载,其实 280 是臂展毫米数,负载是 250g。这是常见踩坑点,选型前一定分清。另外早期的 Pi 版资料里写的自重是 850g,2023 版规格页统一成了 860g,以新页为准。
树莓派内嵌意味着什么
这台臂最值得研究的不是臂体本身,而是「臂即主机」这个架构。我装过的教育臂里,多数是把主控板藏在底座,算力够跑固件就完事;280 Pi 是把一台完整的树莓派塞进臂身,系统是 Ubuntu Mate 20.04,系统装在 TF 卡里,可插拔。也就是说,这根臂既是被控对象也是控制主机,开机即是开发环境,GPIO 那排引脚还能直接接传感器和外设,这对创客玩法是加分项。
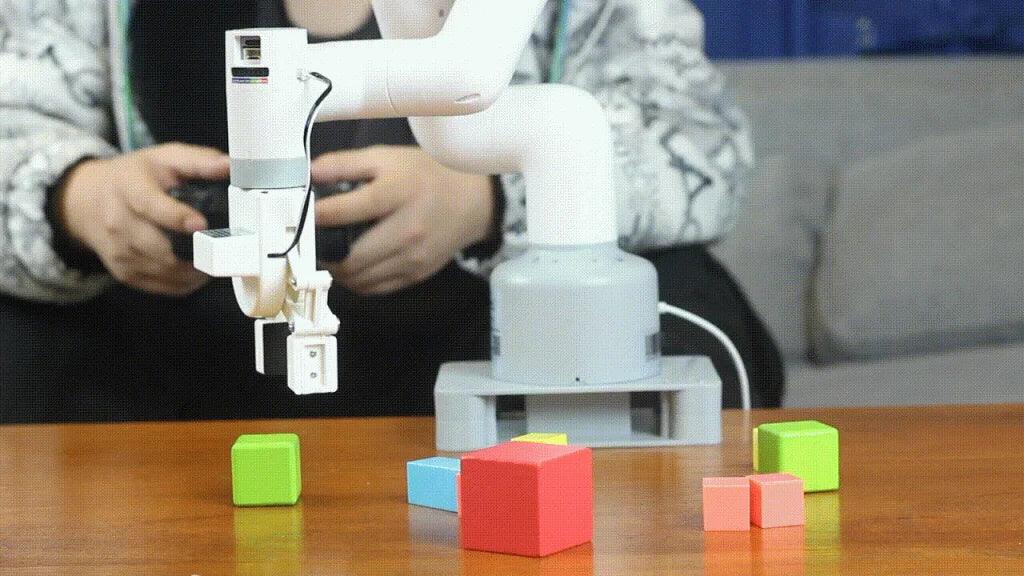
当然也有代价。2GB 内存的树莓派 4B 跑带 GUI 的 Ubuntu 后再开 RViz 做仿真,内存余量不大;图像识别如果真跑起来,帧率别抱太高期望,官方也把摄像头列为选配而不是标配。想玩视觉就按「外挂算力」的思路来,比如用它跑执行端、视觉算力另找。
玩法三条路:Blockly、Python、ROS
按上手难度排,官方生态给了三档。第一档是 myBlockly 图形化编程,拖积木块就能让臂做左右摆动、回原点、控制夹爪吸泵这类动作,适合零基础入门和带学生上课。第二档是 Python,官方的 pymycobot 库文档把关节控制、坐标控制、IO 控制、TCP/IP 通信都列了接口,这套 API 说明是文档里最实用的部分,写个自动翻页、递积木的小脚本成本很低。第三档是 ROS,ROS1 和 ROS2 都支持,官方文档专门写了 rviz 和 MoveIt 的章节,配套仿真模型齐全,这是它对机器人专业学生最大的价值:一台两千档级的真机就能把 MoveIt 规划、轨迹执行整条链路跑通。
扩展配件这条线也不少:自适应夹爪、吸泵、平面底座、G 型夹座都有官方件,底部和末端还留了乐高科技件接口,自己用乐高搭夹持结构或者把它固定在桌沿都行。官方商城还有 AI Kit 这类套件(截至 11 月 4 日查的官方商城价,裸臂 799 美元,带夹爪底座的套装按配置从 858 到 1517 美元不等),价格我按官方标价写,渠道价另算。
250g 负载的边界:能干和不能干
250g 是什么概念:一支笔、一个魔方、一张卡片、几克的小工件,都没问题;一瓶 500ml 矿泉水是它的两倍负重,直接出局。±0.5mm 的重复定位精度做桌面抓取演示够用,做精细装配(比如插 0.3mm 的针脚)就别想了。所以它的合理用途很清楚:ROS 学习平台、编程教育、轻量创意演示、拖动示教回放这类「动作本身就有观赏性」的场景。
反过来说,三件事别买它:一,想当生产工具干活,负载和精度都不够;二,想学真工业臂的力控和安全体系,它是伺服舵机方案,不是关节力矩电机的路子;三,预算敏感但又只想玩 Blockly 积木块,那 M5Stack 版更便宜,没必要为树莓派多花钱。
值不值得买:我的判断
它服务的就两类人。第一类是机器人、自动化专业的学生和老师,要一台便宜、有 ROS 生态、能随身带去实验室的真机,860g 的重量塞进背包就能走,这个场景里它几乎没有对手。第二类是有 Python 基础的创客,想把机械臂从「遥控玩具」升级到「可编程平台」,树莓派内嵌省掉了主控选型和接线两大坑。如果你只是看视频觉得好玩想买来解压,250g 负载很快会让你腻——那种需求买个更便宜的桌搭机械臂更实际。和 myArm 300 Pi 的关系一句话总结:预算够、想要更大负载和算力,看 myArm;想低成本进 ROS 的门,280 Pi 更合适。
最后交个底:以上参数全部来自官方规格页和官方商城 11 月 4 日的页面,我没法替你测稳定性,二手和渠道货的固件版本差异也留意一下。你们最想拿它做的第一个项目是什么,评论区聊聊。

250g 确实只能递递笔,但这价格能跑 ROS2 还要啥自行车,学生党真香
把树莓派塞臂身这个设计我喜欢,出门演示不用背电脑了
注意 280 是臂展不是负载,选型的时候别看错,我同事就踩过这个坑
2G 内存跑 RViz 会不会卡?感觉视觉这块还是得外挂算力
所以 M5 版和 Pi 版怎么选?只玩积木的话感觉没必要上树莓派吧