
五代贡嘎发布:大脑能力系统性迭代
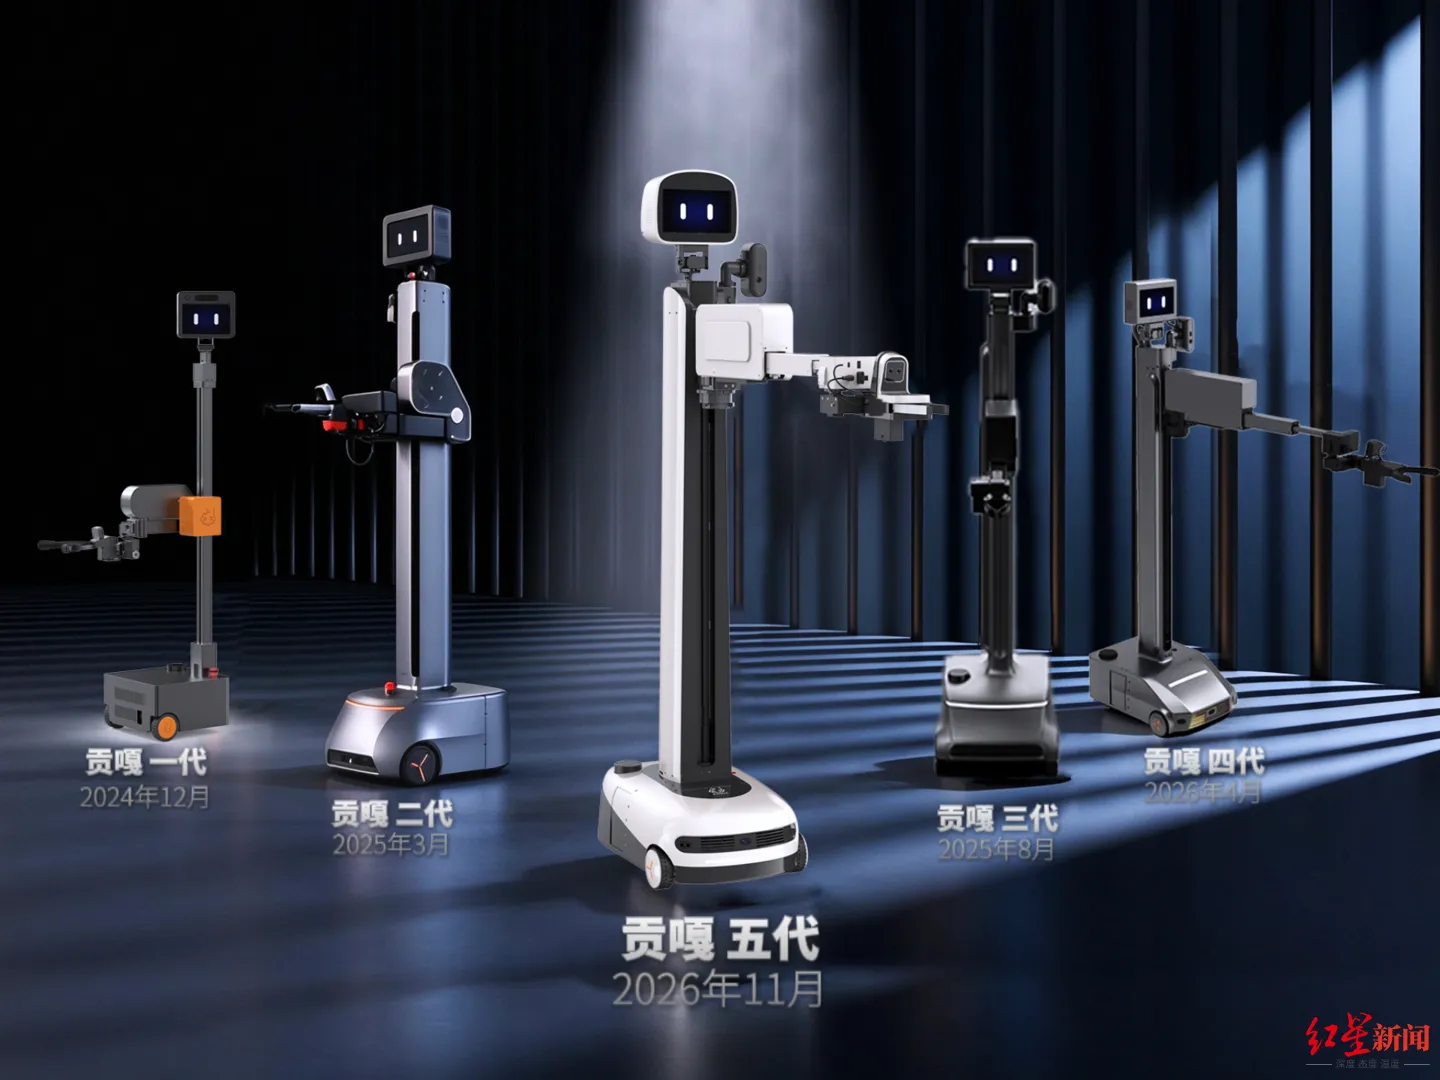
11 月 11 日,成都人形机器人创新中心正式发布第五代贡嘎人形机器人。按照官方说法,这一代的核心不是外形或者硬件堆料,而是那颗"大脑"——五代贡嘎搭载自研一体化具身智能系统,在场景感知、时空记忆、因果推理规划、动作世界模型等核心模块完成系统性迭代,打通了"结构化感知—时空记忆—因果规划—动作推演—执行反馈"的完整链路。
我翻了一遍这次公开的资料,官方口径给得很满,说这代表当前全球第一梯队的人形机器人大脑技术最高水平。话可以打折听,但拆开看四个模块,每一项确实都对着家庭场景的痛点来的。
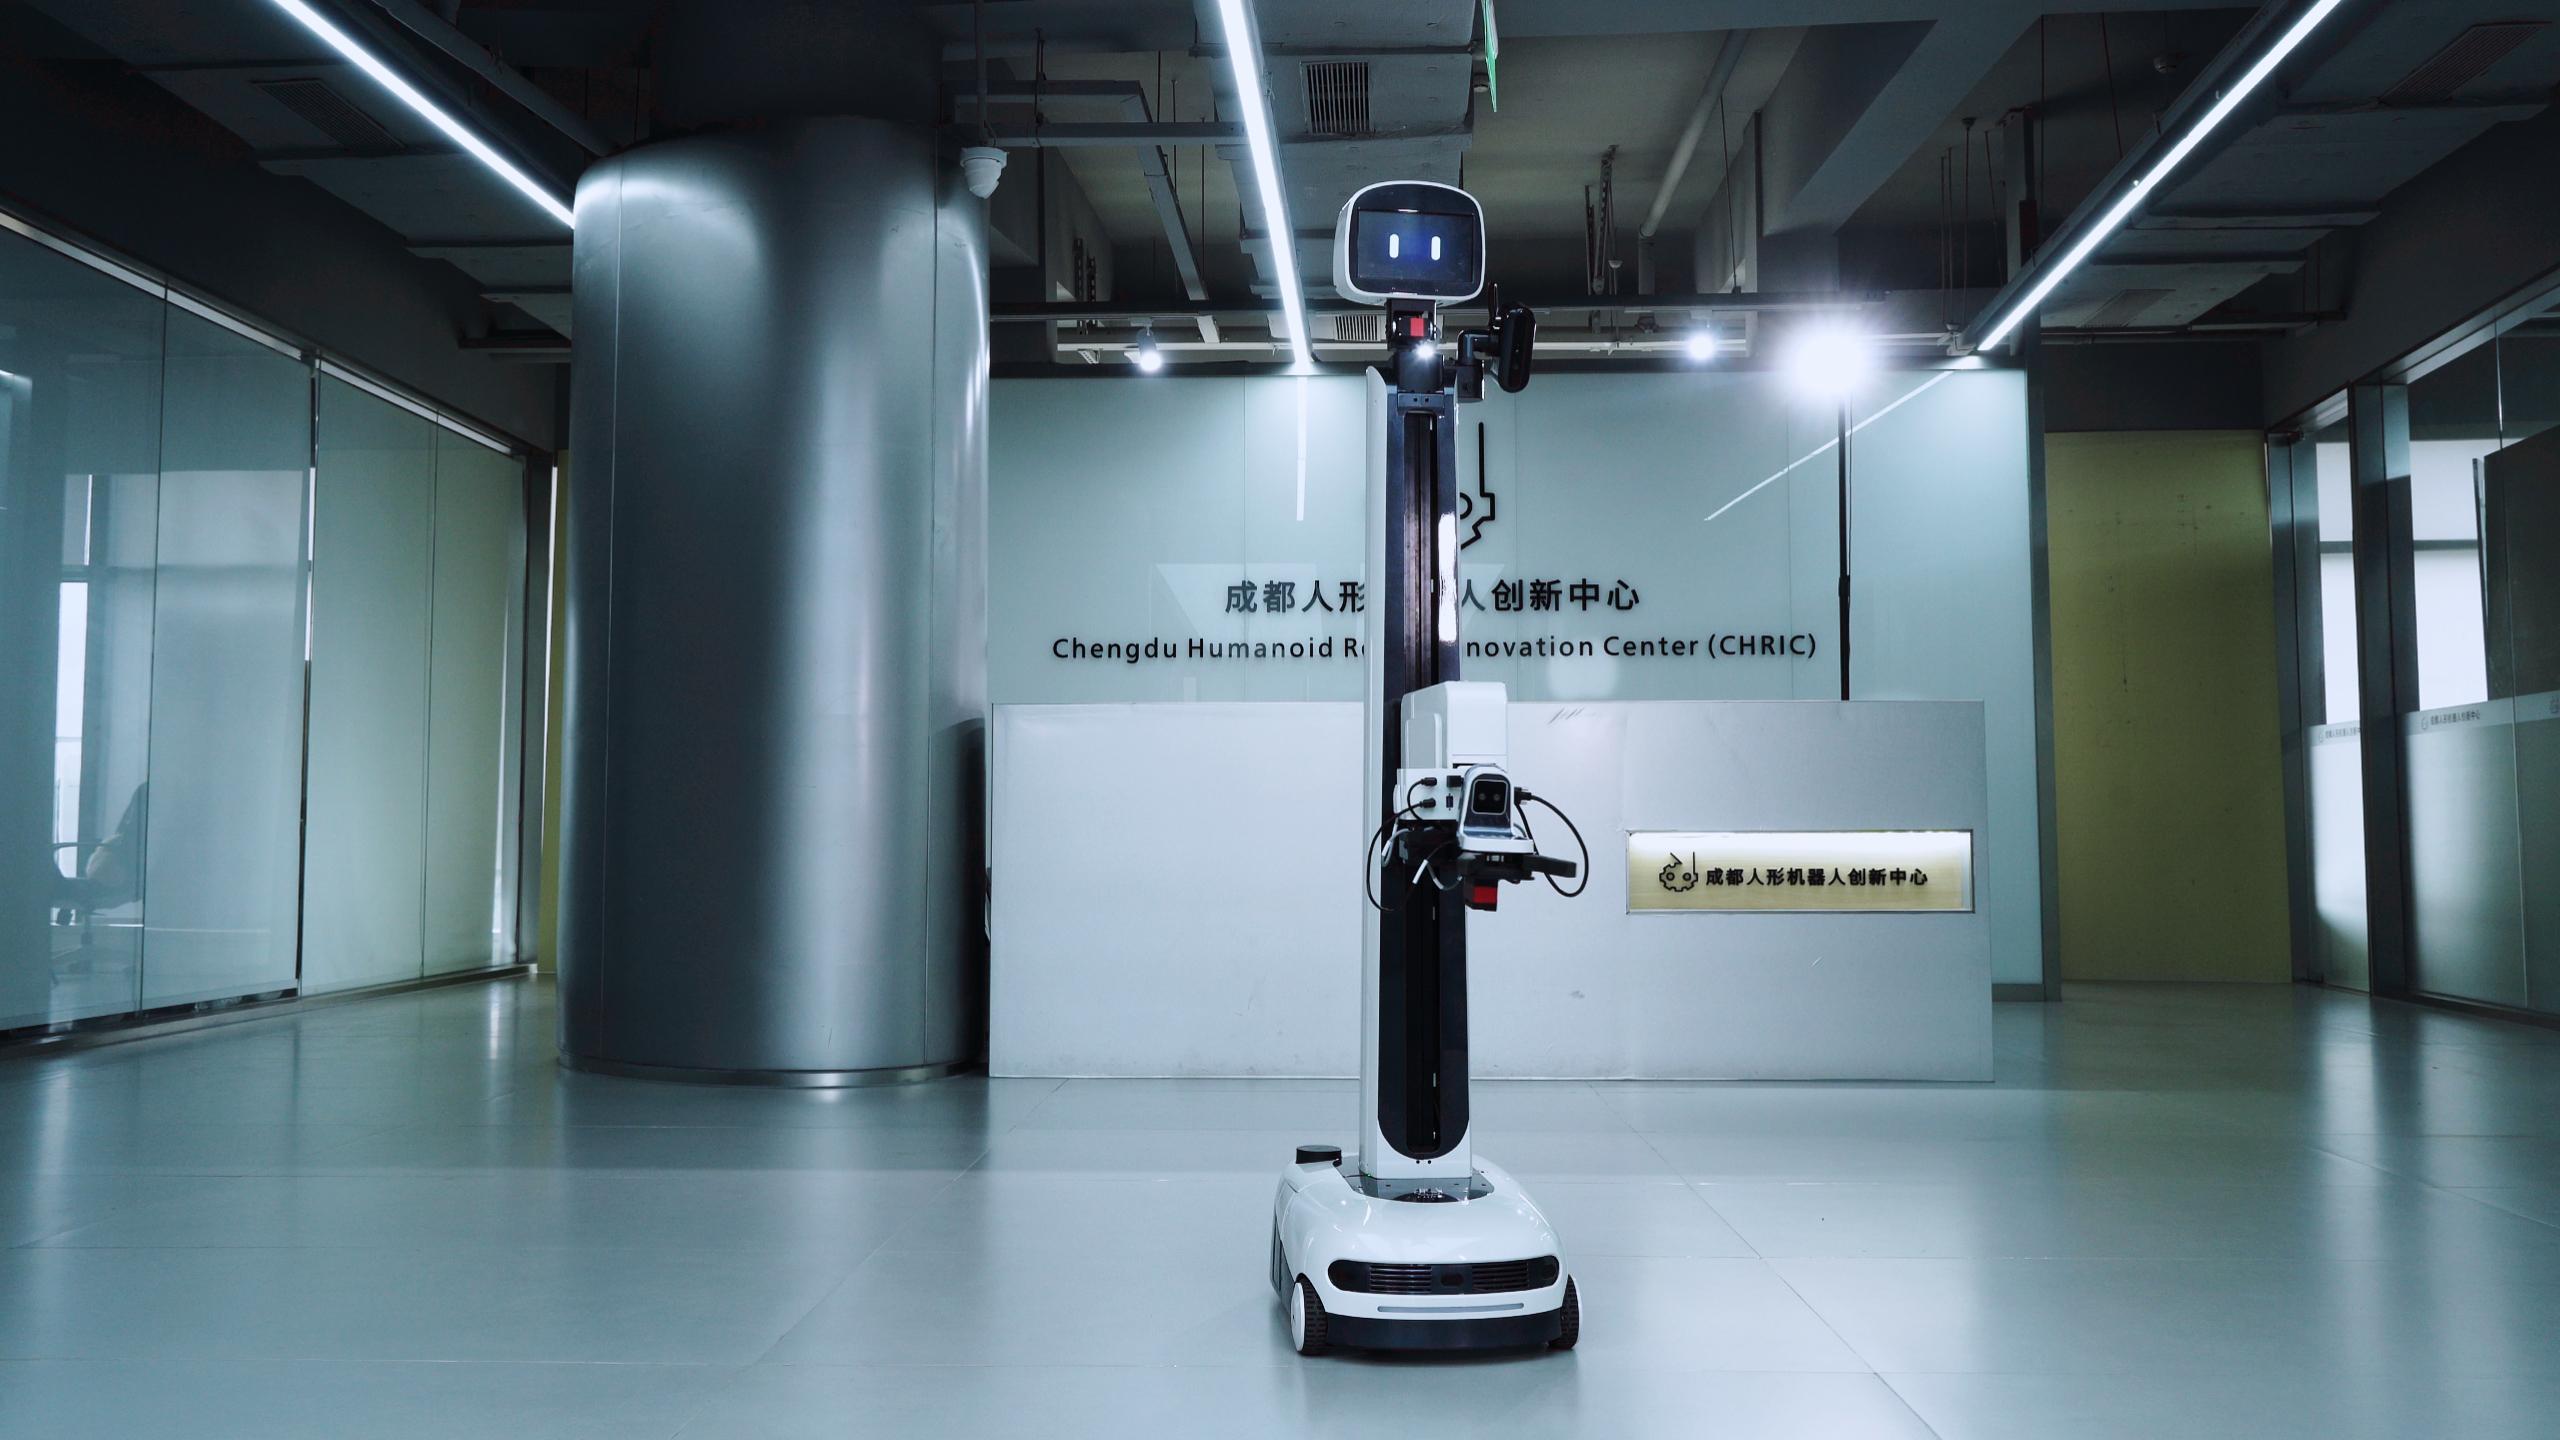
看得懂、记得住:给家里建"动态档案"
感知层面,五代贡嘎融合 RGB 视觉、深度信息和本体位姿数据,构建层次化三维场景图。通俗讲,它不只是识别"前面有个杯子",还能理解杯子的位置、类别和摆放关系;家里东西被挪走、杂物新增,它的场景认知也能跟着更新,不会拿着一张旧地图干活。
记忆这块更值得关注。自研的物理时空记忆引擎把空间坐标、物体物理状态、时间演化规律和历史交互经验统一管理,机器人能"记住"东西之前放在哪、什么时候被挪动过、以往操作成败如何。传统机器人做完一次任务就忘,跨时长、分多天的长程家务基本没法安排,这是写实缺点的部分,也是我认为这代升级里最实在的一点。
会规划、先预演:动手前先在"脑内"推一遍
决策规划引入了因果关联推理框架,不再只靠数据统计关联来选动作,而是解析任务内的因果依赖、前置条件和自身资源约束,自主做层次化任务拆解。通道被箱子挡住这种突发情况,它会判断、换方案、实时重规划,而不是直接停机罢工。
动作执行层面是这代的核心亮点:搭载潜空间动作条件世界模型,先在虚拟空间里做多步未来状态预测和候选动作仿真推演,挑更稳的方案,再结合运动轨迹优化与闭环预测控制实时修正偏差。官方的表述是抓取、归置、擦拭这类精细家用操作的成功率会明显提升,碰撞和物品掉落减少。
冷静看:家庭场景仍是"终极考场"
整体看,五代贡嘎是创新中心大脑、小脑、本体以及核心零部件全栈自研路线的一个阶段性成果。这个中心是人形机器人决策规划国家标准的牵头单位,技术积累集中在"大脑"这条线上,方向很清楚:家庭是所有场景里最复杂、变化最多、容错率最低的一个,谁能把家务活干稳,谁就先拿到入场券。
但也要提醒一句:目前公开的是技术架构和演示口径,售价、量产与交付时间均未公布,演示视频和真实家庭环境里的表现往往是两回事。大脑能力升级到落地兑现,中间还隔着可靠性验证这一段路。第五代贡嘎能不能成为"走进家庭"的那个节点,等实机表现再说,建议保持关注但不急着下结论。
你觉得人形机器人进家庭,第一步该是扫地收纳这种简单家务,还是直接挑战全流程照护?评论区聊聊。

第五代了,前四代我还真见过实机图,一代表甚至还有履带底盘,这次是纯轮式加双臂,演进路线挺清晰。
“记住东西放在哪”这个点选得准,家里活最难的就是物品天天被挪,没有记忆的机器人干不了长程任务。
官方口径说全球第一梯队,我持保留态度,等实机在真实家庭里连跑一周的数据再说。
最让我在意的是那个世界模型,先预演再动手的思路跟特斯拉那套有点像,国内能自研出来不容易。
没公布价格和交付时间,先看个热闹,什么时候能买到再聊吧。