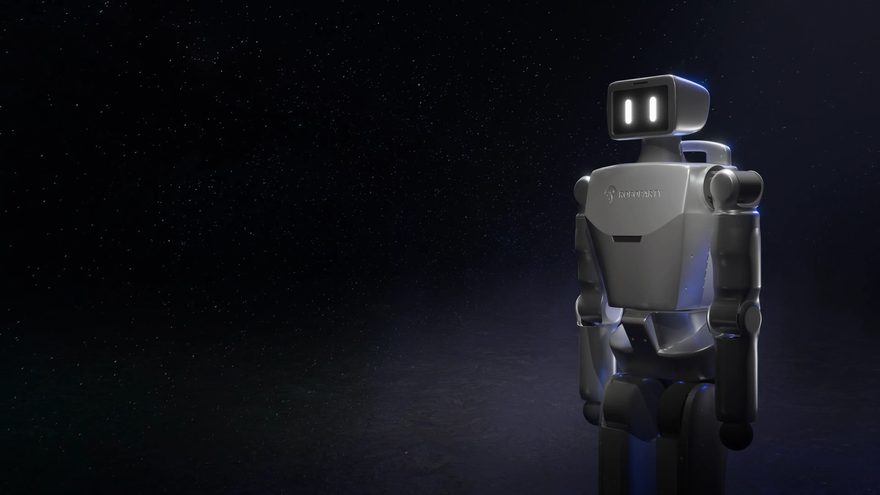
人形机器人赛道的主流是"闭源、贵、难复制",而RoboParty在10月中旬交了一份相反答案:开源人形机器人RP1。据其官方发布与多家科技媒体报道,这是一台面向开发者与研究者的全栈开源人形机器人,身高约1.25米、重34kg,把结构设计、运动控制、固件、仿真到学习工具链全部开放出来。它主打"具身AI不被少数封闭系统定义"的理念,这篇把它到底开源到什么程度、适合谁用拆开看。
参数与构型:中小尺寸双足,够科研也够创客
RP1是一台身高1.25米、重34kg的双足人形,体型介于成人工业和桌面玩具之间,正好落在先进机器人研究与具身AI开发最需要的区间。它继承了此前RPO开源项目的血统,并配套Romomo系列执行器,关节采用模块化设计,方便拆装与二次开发。此前在IROS 2026上它表演过被踹一脚还稳住平衡的"Kick Me"现场演示,说明运动控制的鲁棒性是它的重点卖点。
全栈开源到什么程度
所谓"全栈开源"不是简单放个SDK,而是从硬件PCB和3D结构件的设计图纸,到底层固件、运动控制代码、仿真环境,再到面向训练的学习框架,全部在GitHub等渠道开放。这意味着开发者不必从零逆向人形机器人,可以直接在开源代码上改步态、改任务,甚至把它接进自己的具身AI框架。这种"钥匙发到所有人手里"的做法,在追求快速落地的当下显得很特别。
定位与价格:研究、教育与使用场景
RoboParty把RP1的定位押在科研和教育上,想把它做成高校机器人实验室和开发者社区的"公共底盘",并已开始向东南亚等市场的教育科研机构拓展。具体售价官方尚未完全公开,但从全栈开源+可自组装的思路看,它在开源硬件圈里走的是"可负担、可复制"路线,而非一次性高价的科研整机。对人形机器人和具身智能研究感兴趣、想自己下场的开发者,这或许是个成本友好的入场券。(来源:RoboParty官方发布、PR Newswire、IROS展会报道,2026-10)
全栈开源从图纸到固件到学习框架,这跟主流闭源路线是真的反着来
1米25、34千克这个体重刚好落在科研和创客最适中的区间
踹一脚还能稳住平衡的现场演示让人印象深刻,鲁棒性确实是它主打