
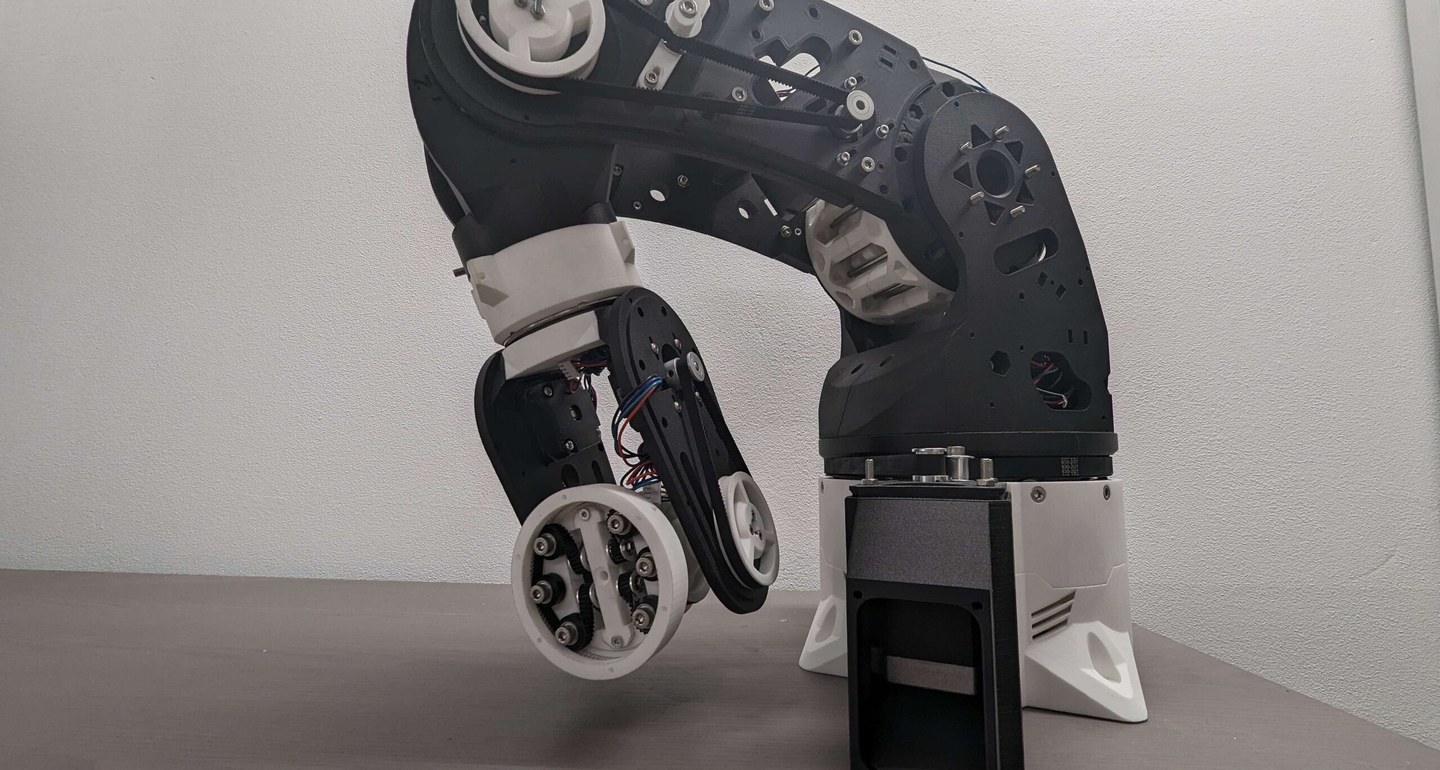
168个打印件,80到100小时
整只臂结构件全部3D打印,一共168件,不少是重复齿轮。官方参数很具体:0.4毫米喷嘴,层高0.2毫米,填充35%,壁厚4圈,很多零件要支撑。先打测试件验证公差,再按六个关节顺序,先齿轮箱后盖板,打完约80到100小时,用料4公斤。PLA可以先测试,长期承重官方建议ABS、PETG或ASA。打印机只要200乘200毫米热床,Ender 3级别就行,官方还提供Bambu Studio的3MF预排版文件。
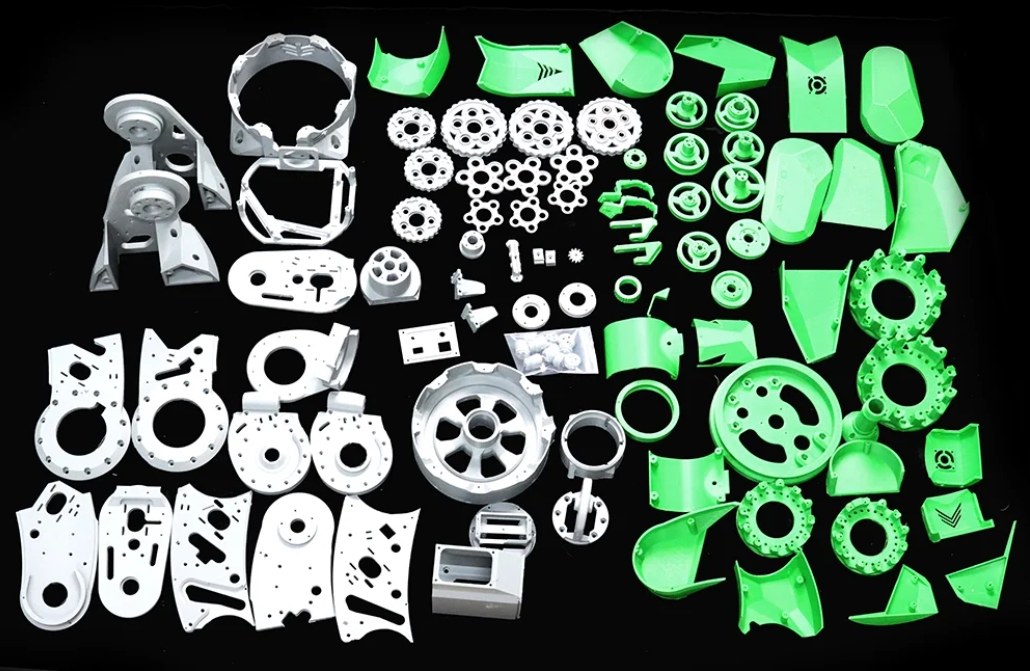
钱到底花在哪
官方整机预估300到500美元,约2100到3500元,含硬件、耗材和文件。结构文件卖49.95欧元,含STL、3MF、STEP和Fusion 360参数化文件,改尺寸才用源文件。官方合作商店有套件:开环硬件套件326美元,电子件和传动件齐全但不含打印件,闭环版393美元,另有360美元ABS预打印件套件,Amazon、AliExpress可下单。BOM每件都挂AliExpress链接,NEMA17、625轴承、GT2皮带、M3螺丝都是通用货,自己淘还能更省。
步进电机加摆线针轮减速器
和舵机臂不同,ARCTOS用步进电机加齿轮箱。开环版六个关节:底座和肩是两颗NEMA 23,1.8牛米;大臂用一颗65牛厘米NEMA 17;腕部三颗NEMA 17,手爪是一颗25公斤的DS3225舵机。Y、Z轴用摆线针轮减速器,两级总减速比150比1,这是它敢标2公斤负载的底气。开环电控是一块Arduino Mega 2560加两块CNC Shield V3,六颗TMC2209驱动,12或24伏20安电源,跑GRBL六轴固件,串口吃G代码。闭环版换MKS伺服走CAN总线,不丢步但更难调。
组装里的坑
官方手册是带照片的分步指南,开环组装约15小时,闭环约20小时,不含打印。社区反复提到几个坑:公差偏大时官方建议整体缩放到99%再试;3乘3毫米钕磁体BOM要150颗,买少了中途断货;接线前逐根核对接线图,插错驱动可能冒烟。技能门槛官方写明了:打印要中级,焊接只需会给线上锡。
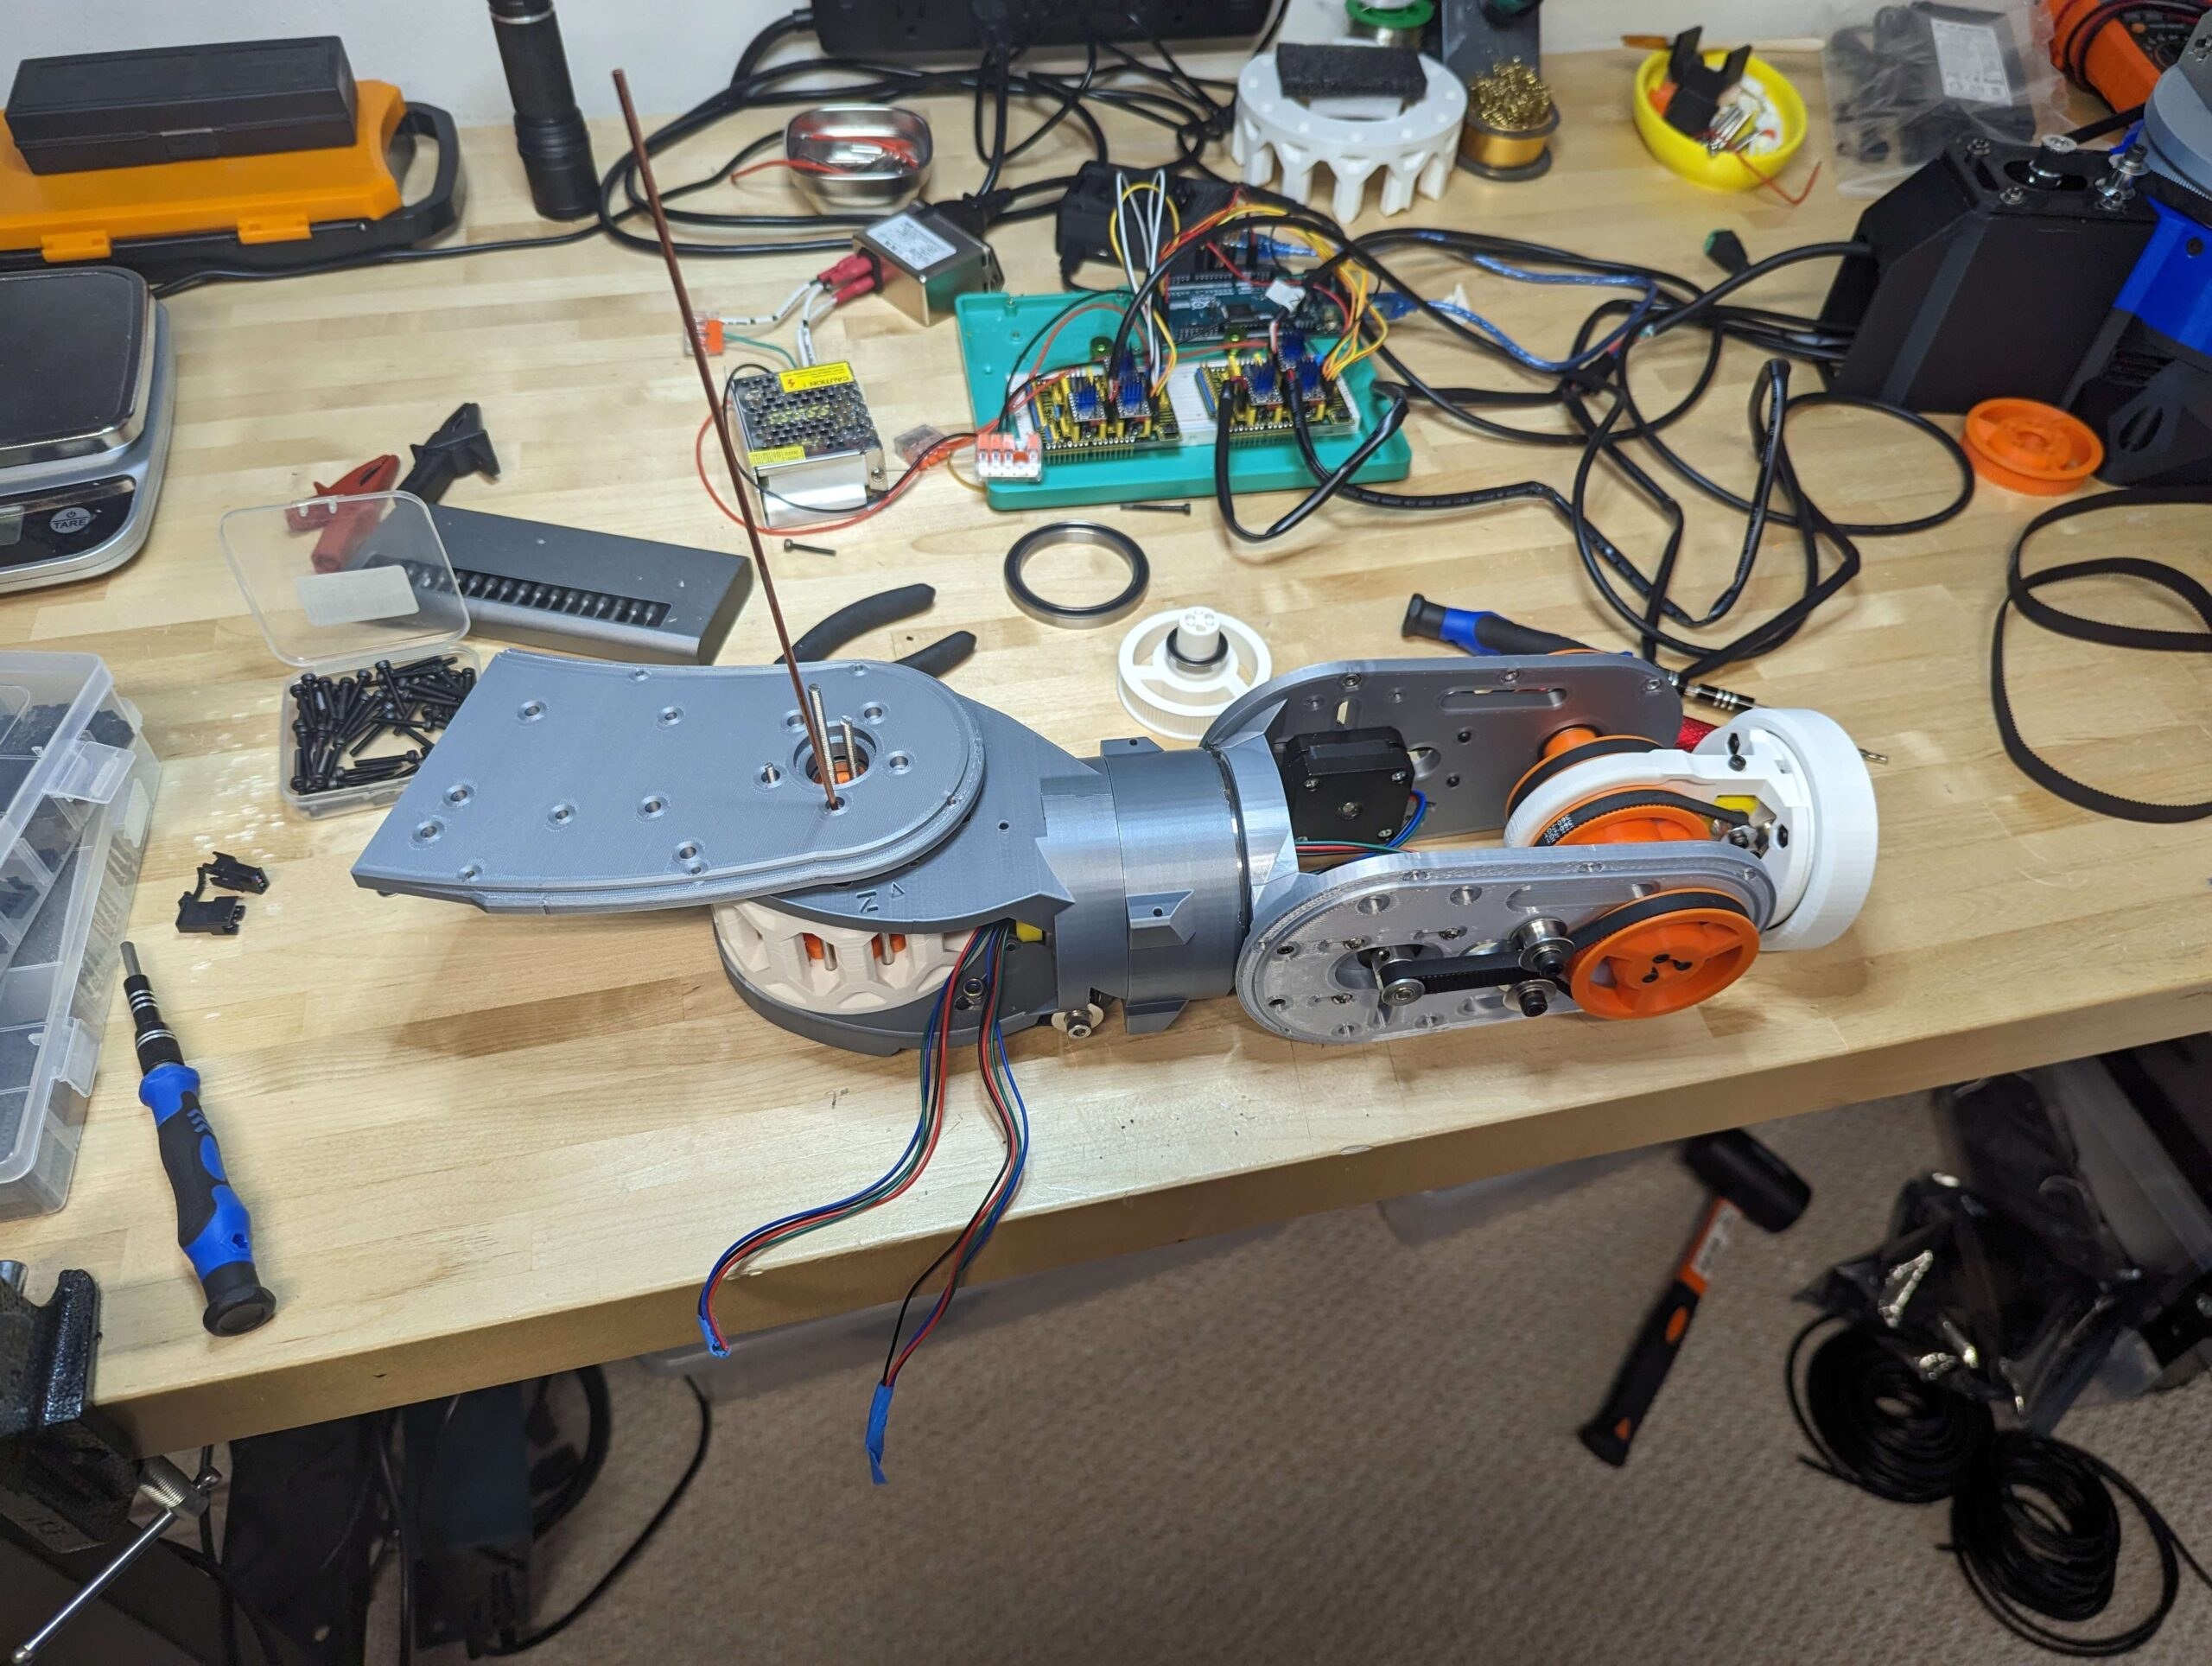
动起来能玩什么
烧完GRBL固件,用Universal Gcode Sender就能发指令。官方免费的Arctos Studio支持关节滑块、逆运动学拖动、轨迹回放,还能接手柄。GitHub有官方ROS1仓库,RoboDK、MATLAB有配套文件,ROS2有社区包,闭环版能在MoveIt规划。官方演示过跟随SVG写字画画、换吸盘吸小件、配合Bambu打印机自动取件。官方指标:六自由度,臂展600毫米,负载2公斤,自重约10公斤。
适合谁,值不值
只想开箱就用、不碰打印机和万用表的人不适合,成品商业臂更省心。但想搞懂一台六轴工业臂从齿轮箱到运动学的每一层,三千元以内很难找到文档这么完整、零件这么通用、案例这么多的选择,海外已有十几个大学拿它做毕设。把它当能跑的工业机器人教材,值;当便宜劳动力,大概率失望。

GitHub链接在哪
千元级的臂确实香,学生党友好
PETG打印件比PLA结实吗
行星减速加编码器这个方案精度能到多少