
做轮式移动机器人,底盘选型是第一步。差速驱动、全向轮、阿克曼转向这三种方案各有特点,适用场景也不同。今天把它们的优缺点拆开说清楚,帮你快速做出选择。
一、差速驱动:简单的方案
差速驱动就是左右两个独立驱动的轮子,后面加一个万向轮做支撑。通过控制两个轮子的转速差来实现转向。这是简单的移动机器人底盘方案,也是入门首选。
优点很明显:硬件简单、控制简单、成本低。两个N20电机加一个L298N驱动板,50元以内就能搞定底盘。控制方面只需要差速运动学公式,正解和逆解都很直观。
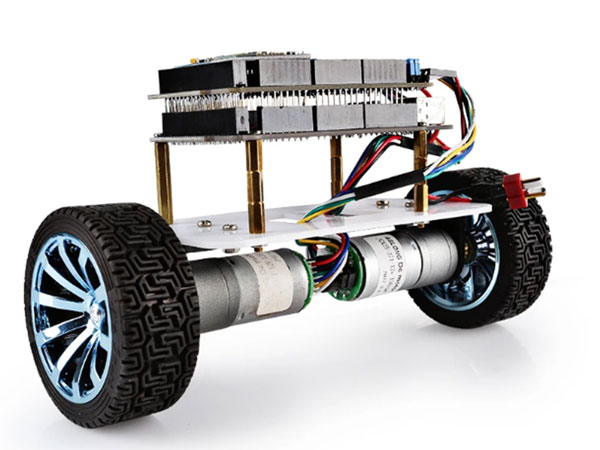
缺点是转弯半径受限,不能原地旋转(虽然理论上可以差速反转实现原地转,但对地面摩擦要求高)。另外横向移动能力为零,想要侧移必须多次调整姿态。
二、麦克纳姆轮全向底盘
麦克纳姆轮可以实现全向移动,前后左右平移、原地旋转都没问题。四个轮子每个都是独立的,通过不同的速度组合实现任意方向的运动。
优点是运动灵活性高,在狭窄空间里很有用。ROS里的全向底盘运动学已经很成熟了,配合激光雷达做SLAM导航也很方便。
缺点是麦克纳姆轮的滚子会增加成本(一套轮子大概100到200元),而且在全向移动时效率比差速驱动低,功耗更大。另外麦克纳姆轮对地面平整度要求高,在粗糙地面上滚子容易卡住。
三、阿克曼转向:像汽车一样
阿克曼转向就是汽车的转向方式:前轮转向、后轮驱动。这种方案的运动学模型和汽车一样,适合做室外移动机器人或者自动驾驶入门。
优点是高速稳定性好,适合在较大的开阔场地使用。轮胎选择也和汽车通用,维护方便。
缺点是小转弯半径大,低速时的运动灵活性不如差速和全向方案。控制上也比差速复杂一些,需要处理转向角和速度的耦合关系。
四、选择建议
室内小型机器人、入门学习用差速驱动就够。需要在狭小空间灵活移动的用麦克纳姆轮全向底盘。做室外或者想学自动驾驶的用阿克曼转向。三种方案的学习路径也不同,差速简单,全向次之,阿克曼复杂。

这篇文章分类清楚,新手看了就知道该怎么选了
阿克曼转向做自动驾驶入门确实合适,运动学和真车一样
麦克纳姆轮对地面要求高这个太真实了,我家地毯上跑起来很卡
差速驱动确实是入门首选,我第一个机器人就是这个方案