
一、项目简介
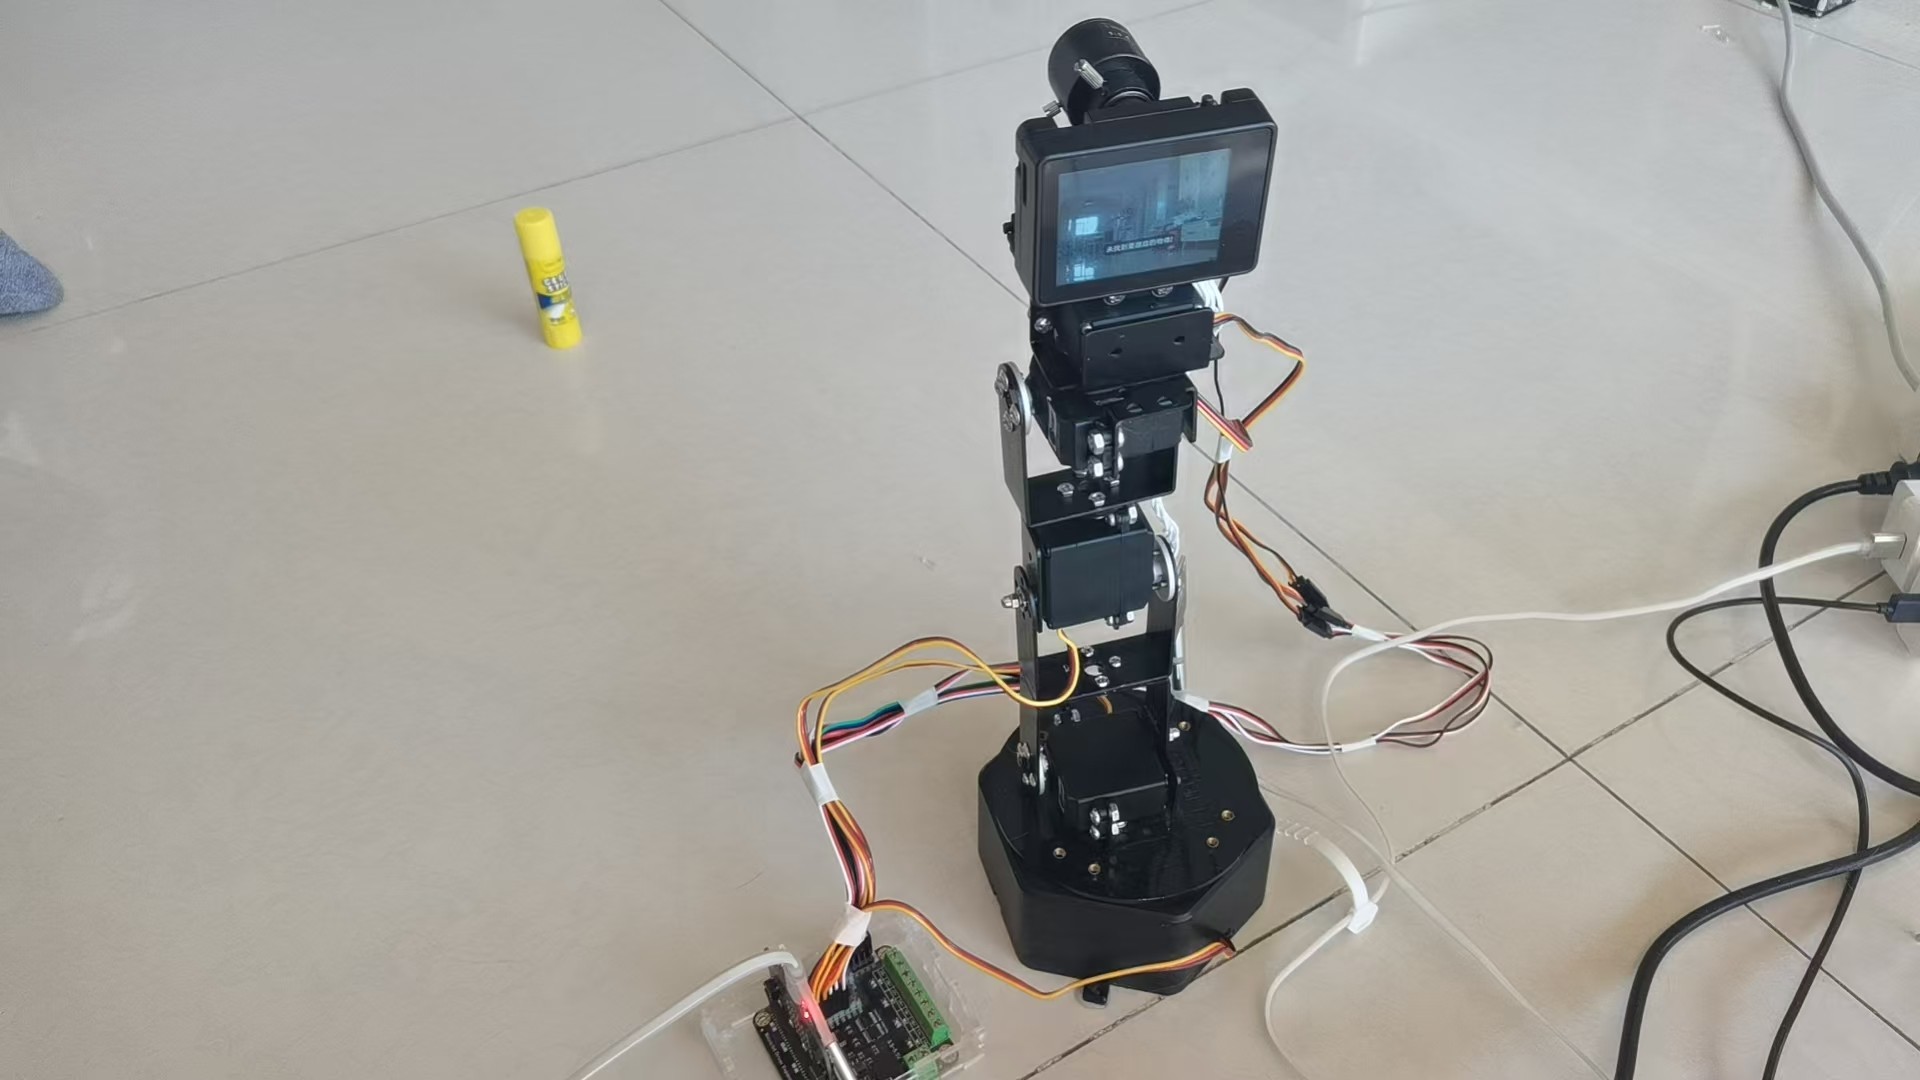
二哈2视觉传感器装在机械臂夹爪上(眼在手上),让被追踪物体始终保持在画面中心。micro:bit + 二哈2(HUSKYLENS2)+ 6×180°舵机桌面机械臂。目标跟随视觉伺服,一键操作按A对准按B跟随,平滑运动梯形速度规划。
二、硬件清单
主控micro:bit V2、DFRobot八路舵机驱动板(PCA9685)、DFRA6DOF六自由度桌面机械臂(6×180°舵机)、二哈2 HUSKYLENS2(SEN0638 I2C)。接线:二哈2与舵机板都接I2C(SDA=P20、SCL=P19共地)。
三、眼在手上的视觉伺服
相机随手臂移动用闭环视觉伺服:物体像素中心经误差→PID→目标增量→平滑器→舵机。水平偏移du→J1(yaw)左右对正。垂直偏移dv→径向Δr→IK→J2/J3/J4前后对正。观察高度固定110mm。
四、坐标系与运动学
世界系桌面Z=0,基座系J1旋转中心平移[0,0,72]mm。正运动学关节角→TCP坐标。逆运动学输入(x,y,z)二连杆IK求J2/J3/J4。Python仿真300组往返验证误差为0。
五、PID+平滑运动
PID输出目标增量每25ms一周期。梯形速度规划限速120°/s限加速度150°/s²。偏差≤5px死区完全静止。自适应增益越近步长越小收尾越准。防抖死区消除过零抖动。软件限位关节0~180°检测。
六、程序实现
setup()按键注册→二哈2初始化→舵机慢速回中。loop()按键串口分发+跟随非阻塞节拍伺服25ms。程序用Mind+/Arduino C编写,二哈2用官方扩展库DFRobot_HuskylensV2。先Python仿真验证再移植到micro:bit实机跑通。

Python仿真300组验证再移植到实机,这个开发流程很严谨
6个180度舵机的桌面机械臂,舵机驱动板用PCA9685确实合适
PID+梯形速度规划,起步不猛冲到到位不猛停,很稳
眼在手上这个方案比固定相机靠谱多了,不用标定直接闭环伺服