
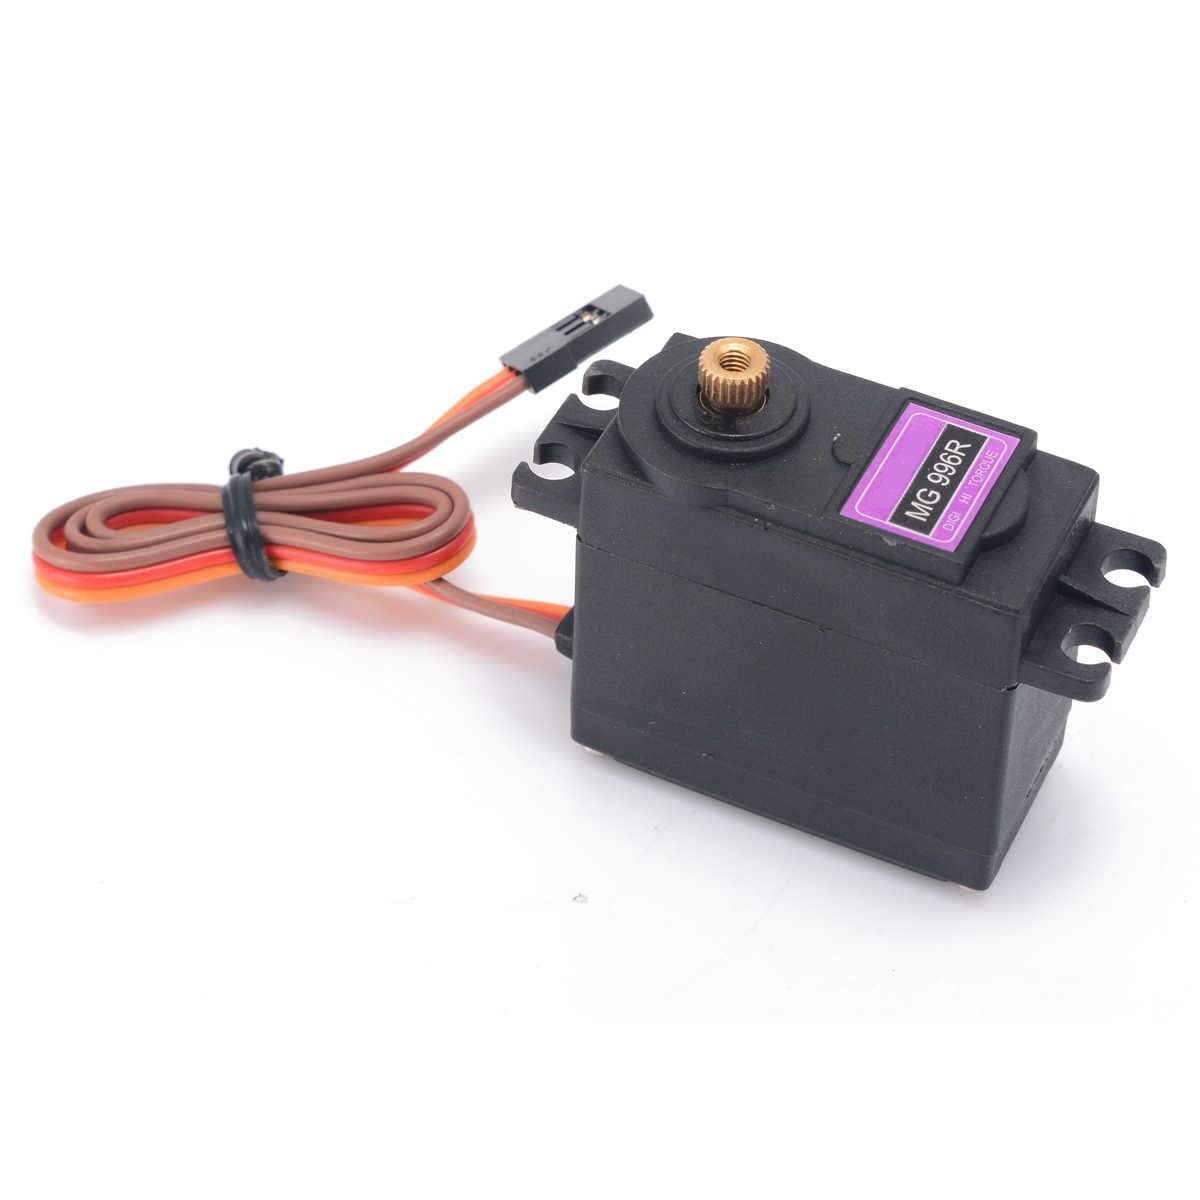
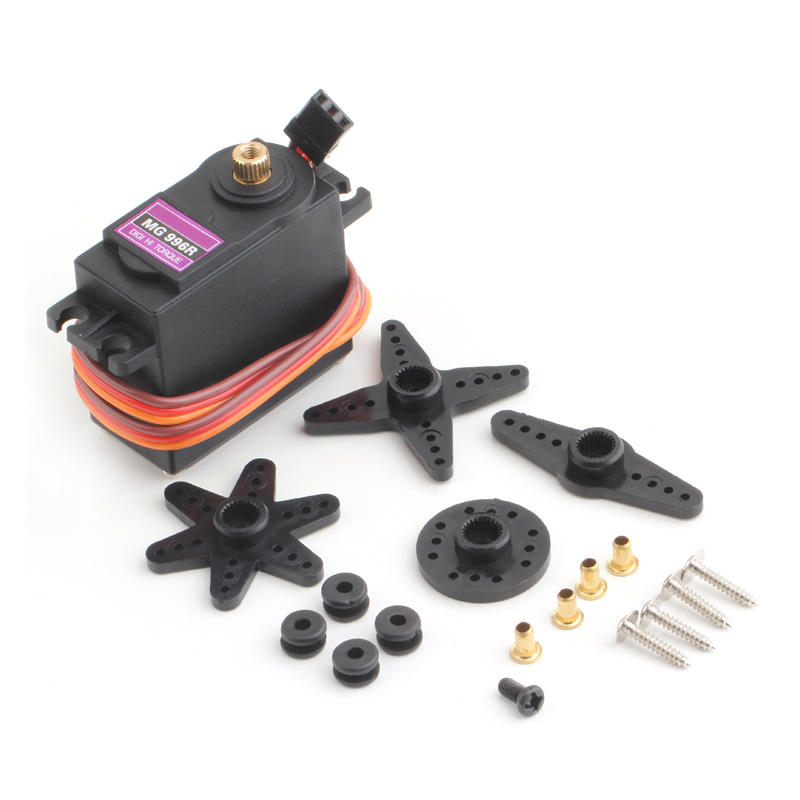
MG996R:11kg·cm扭矩的金属齿轮标准舵机
MG996R是DIY机械臂项目里用得最多的大扭矩舵机。金属齿轮、11kg·cm(6V下)的堵转扭矩、0.14秒/60°的响应速度——这些参数让它能撑起中小型机械臂的关节负载。比SG90微舵强了一个量级,但价格也就20块左右一个。
MG996R的接线很简单:三根线,棕色GND、红色VCC(4.8-7.2V)、橙色信号线(接PWM)。但关键问题在于供电——单个MG996R堵转电流高达2.5A,绝对不能从Arduino的5V引脚取电。
PCA9685:16路PWM驱动板,解决多舵机控制
Arduino UNO只有6个PWM引脚,直接驱动6个舵机就已经到头了。PCA9685是I2C接口的16路PWM驱动板,只需要SDA和SCL两根线就能控制16个舵机,而且不占用Arduino的PWM资源。一块板子50块钱,可以同时驱动16路MG996R。
I2C接线:PCA9685的SDA接Arduino A4(SDA),SCL接A5(SCL),VCC接Arduino 3.3V(逻辑电平),GND共地。舵机电源单独从外部5-6V电源接到PCA9685的V+和GND端子。共地是必须的,否则I2C信号会漂移。
代码:用Adafruit_PWMServoDriver库控制角度
安装Adafruit PWM Servo Driver库后,初始化时设置PCA9685的I2C地址(默认0x40)和PWM频率(舵机标准50Hz)。每个通道控制一个舵机,通过设置脉冲宽度来指定角度:500μs对应0°,1500μs对应90°,2500μs对应180°。
做机械臂的话,建议把6个通道分别对应底座旋转、大臂、小臂、腕部俯仰、腕部旋转、夹爪。写一个函数把"关节名+角度"映射到"通道号+脉冲宽度",上层代码就不用操心底层细节了。
供电计算:别在电源上省钱
4个MG996R的机械臂,典型工作电流约3.7A,堵转峰值10A。推荐用6V/15A开关电源,电源线用16AWG以上。在舵机端子旁并联1000μF电容吸收电流尖峰。电源不够力最常见的表现是:舵机一动,Arduino就重启。


1000μF电容加在舵机电源端确实有效,我之前舵机突然启动的时候Arduino会复位,加了电容就稳定了
PCA9685的I2C地址可以改,板子上有A0-A5焊盘,焊上就能改地址。如果要叠两块板子控制32路舵机,改地址就行。
共地这个要求太关键了,我第一次玩的时候只接了信号线没共地,舵机一顿乱转还以为板子坏了
MG996R堵转2.5A这个数字不是虚的,我4个舵机的机械臂用8A电源都偶尔掉压。15A电源是底线不是余量。