
130美元能做什么机械臂
Hugging Face搞了个开源项目叫LeRobot,核心思想是把机械臂的成本从几万美元打到130美元。它的硬件方案叫SO-100,一个5自由度桌面机械臂加一个夹爪,全部零件用家用FDM 3D打印机就能做出来。舵机用Feetech STS3215串行总线舵机,6颗一组,价格几十块一颗。
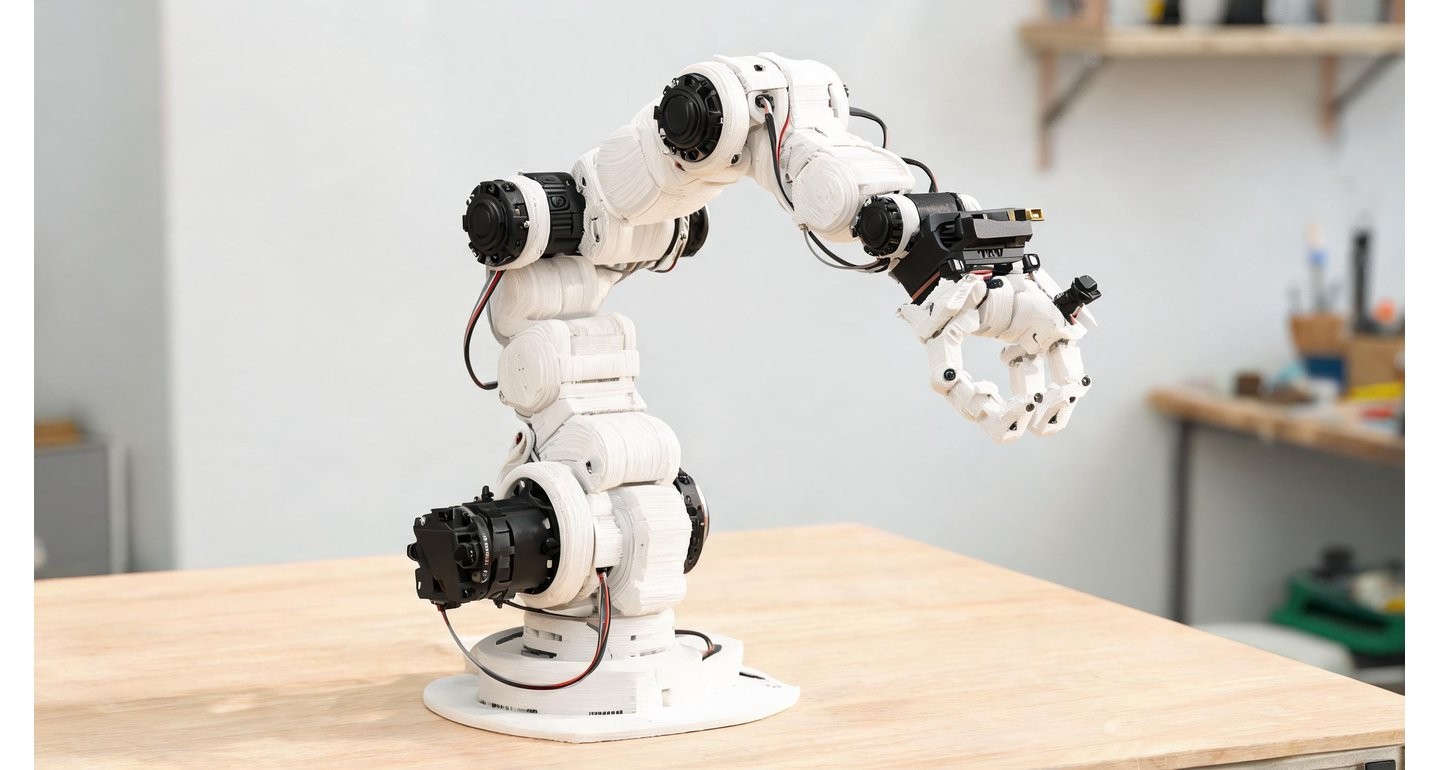
更关键的是软件部分。LeRobot提供了一套完整的Python框架,从舵机校准、遥操作、数据采集到模仿学习策略训练,一条龙打通。你只需要录50次抓取动作的数据,它就能训练出ACT策略让机械臂自动完成抓取任务。
硬件搭建步骤
先说硬件。你需要一台能打印PLA+或PETG的FDM打印机(Bambu Lab A1、Prusa、Ender 3都行),6颗STS3215舵机,一些M3螺丝和轴承,以及一块USB转串 control board。SO-100的STL文件在GitHub上全部公开,打印参数建议:壁厚至少4层(1.6mm),填充25-35% Gyroid图案。
打印完之后,组装顺序是先装底座和肩部,再装大臂、小臂、腕部和夹爪。每装一个关节就把舵机线接好,注意线缆走向不要和运动干涉。舵机ID需要逐个设置,LeRobot提供了configure_motor.py脚本来完成这一步。
软件配置与校准
安装LeRobot很简单,pip install lerobot就行。装好后先跑find_motors_bus_port.py找到舵机串口号,然后做校准。校准过程是:先把每个关节用手搬到中间位置按回车,再把每个关节从最小值搬到最大值再按回车。结果会保存到JSON文件。
如果你买了两套(一套做leader,一套做follower),校准完之后可以跑teleoperate命令做遥操作。leader臂怎么动,follower臂就怎么动,关节对关节地镜像。这个功能用于采集训练数据。
数据采集与训练
训练数据通过record命令采集。建议第一个任务做"抓取方块放进碗里",录50次。每次录的时候动作要一致、流畅,从同一位置开始。录完之后用train命令跑ACT策略训练,2000个epoch大概2-4小时。训练完成后就能让机械臂自己抓东西了。
LeRobot支持SO-100、SO-101、Koch v1.1、ALOHA、OpenArm等多种机械臂方案。如果你预算够,可以直接买Seeed Studio出的SO-ARM101 Pro预组装套件,到手就能用,省去打印和组装的时间。
入门建议
想玩LeRobot的朋友,建议从SO-100单臂开始。先学会组装、校准和遥操作,再上双臂做更复杂的任务。软件环境用Ubuntu 22.04或24.04,Python 3.10+,有NVIDIA GPU更好(训练需要)。没有GPU也能录数据,只是训练策略时比较慢。
这个项目的意义在于,它把"具身智能"从一个高大上的概念变成了一个周末就能动手的项目。130美元的门槛,加上完整的教程和开源代码,让每个对机器人感兴趣的人都能上手试试。
这个价格确实香,之前玩ALOHA至少要准备2万美元预算
请问macOS能用吗?我看到文档说部分功能支持
50次demo就能训出来?这数据效率有点厉害啊,ACT果然适合这类任务
SO-100我打印了一套,组装花了大概3个小时。STS3215舵机的精度比SG90好太多了,做遥操作的时候手感很细腻