
做移动操作(Mobile Manipulation)研究的人,对Hello Robot的Stretch应该不会陌生。这款轮式机器人从2021年开始迭代,定位很明确:一个能在家庭和商业环境中做抓取、搬运、整理等操作的移动平台。最近的更新让它在功能和可用性上又往前走了一步。
Stretch的核心设计
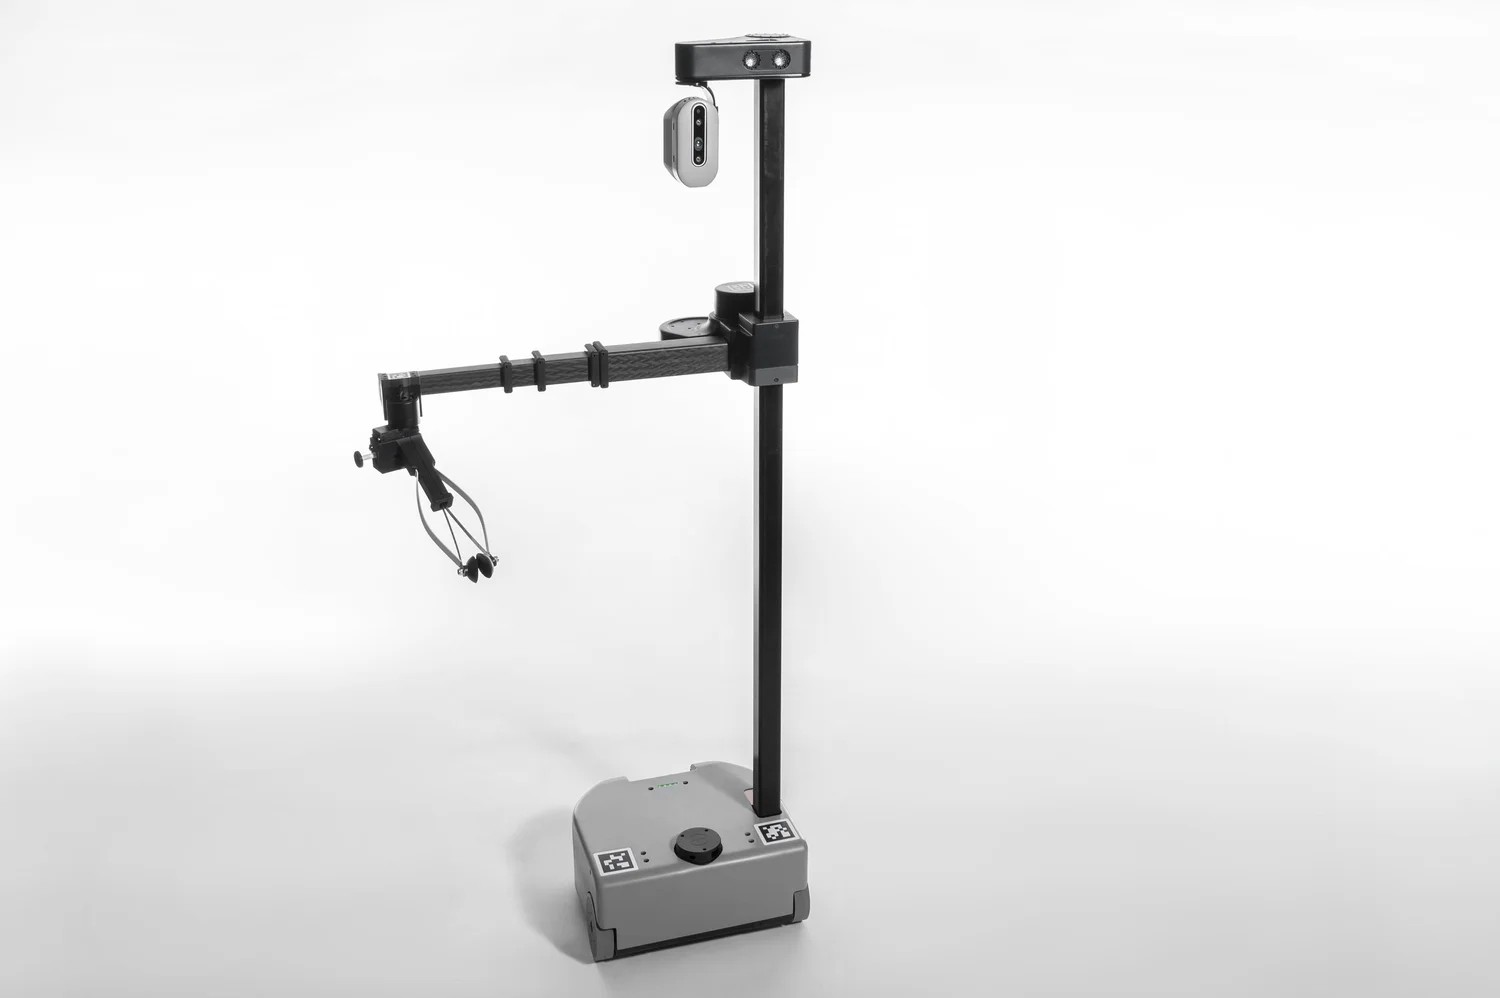
Stretch和大多数人形机器人、机器狗的路线不同,它没有选择模仿人类的双腿,而是用了一个成熟的轮式底盘。原因很实际:在平坦的室内地面上,轮子比腿更稳、更省电、更安静。底盘上方是一个可伸缩的机械臂,最大伸展距离约75厘米,末端可以装各种夹爪和工具。
整个系统的设计哲学是「够用就好」。轮式底盘解决了移动问题,伸缩臂解决了够不到的问题,摄像头和深度传感器解决了感知问题。不需要双足行走的花哨功能,但能可靠地在房间里移动并完成操作任务。
最新进展
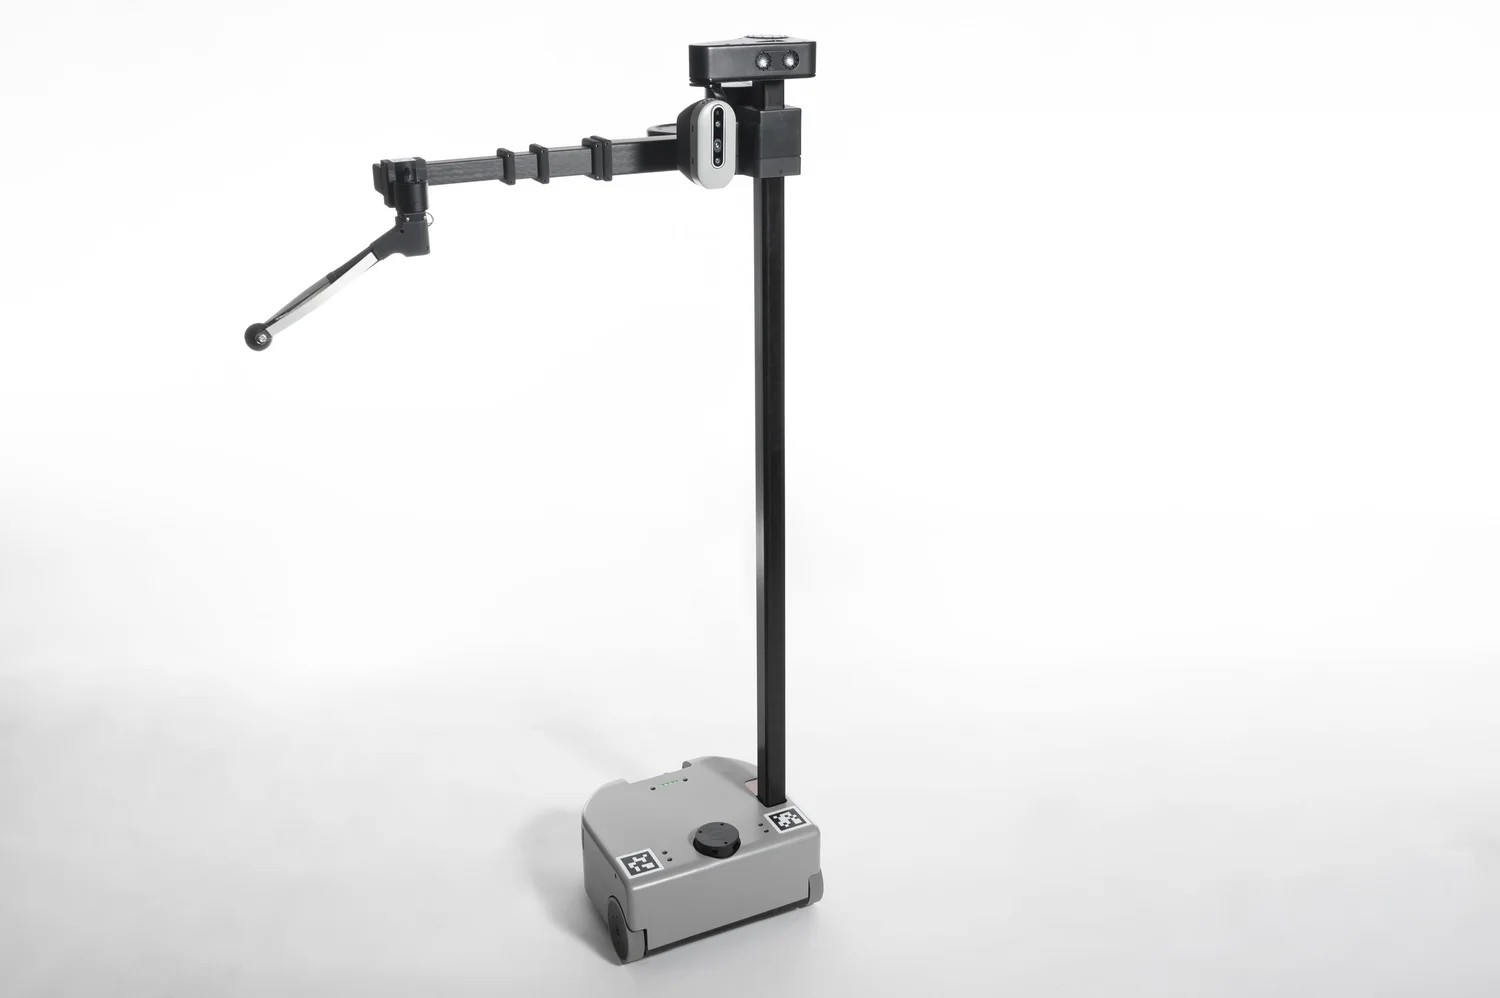
Stretch系列的最新进展主要集中在软件生态和操作能力上。ROS2支持已经完善,可以配合Nav2做自主导航,配合MoveIt做机械臂运动规划。在AI方面,团队在探索用大语言模型做任务理解:你对它说「把桌上的杯子放到厨房」,它能自己拆解成导航、识别、抓取、运输、放置等一系列子任务。
在操作能力方面,Stretch正在从简单的「抓起来放到那」向更精细的操作发展。比如开关门、按电梯按钮、拉拉链这类需要精确力控的任务,团队在用力控夹爪和触觉传感器来解决。
应用场景
Stretch目前最活跃的应用场景是家庭辅助和物流仓库。在家庭场景中,它可以帮忙拿东西、整理物品、开关灯等。在仓库场景中,它可以做货架整理、包裹分拣等。和传统AGV相比,Stretch的优势在于它能操作三维空间的物体,不只是平面搬运。
不过,Stretch离真正的「家用机器人」还有距离。它的价格仍然偏高(面向研究机构售价约数万美元),体积也偏大(不适合小户型),而且在复杂家庭环境中的鲁棒性还需要提升。
行业位置
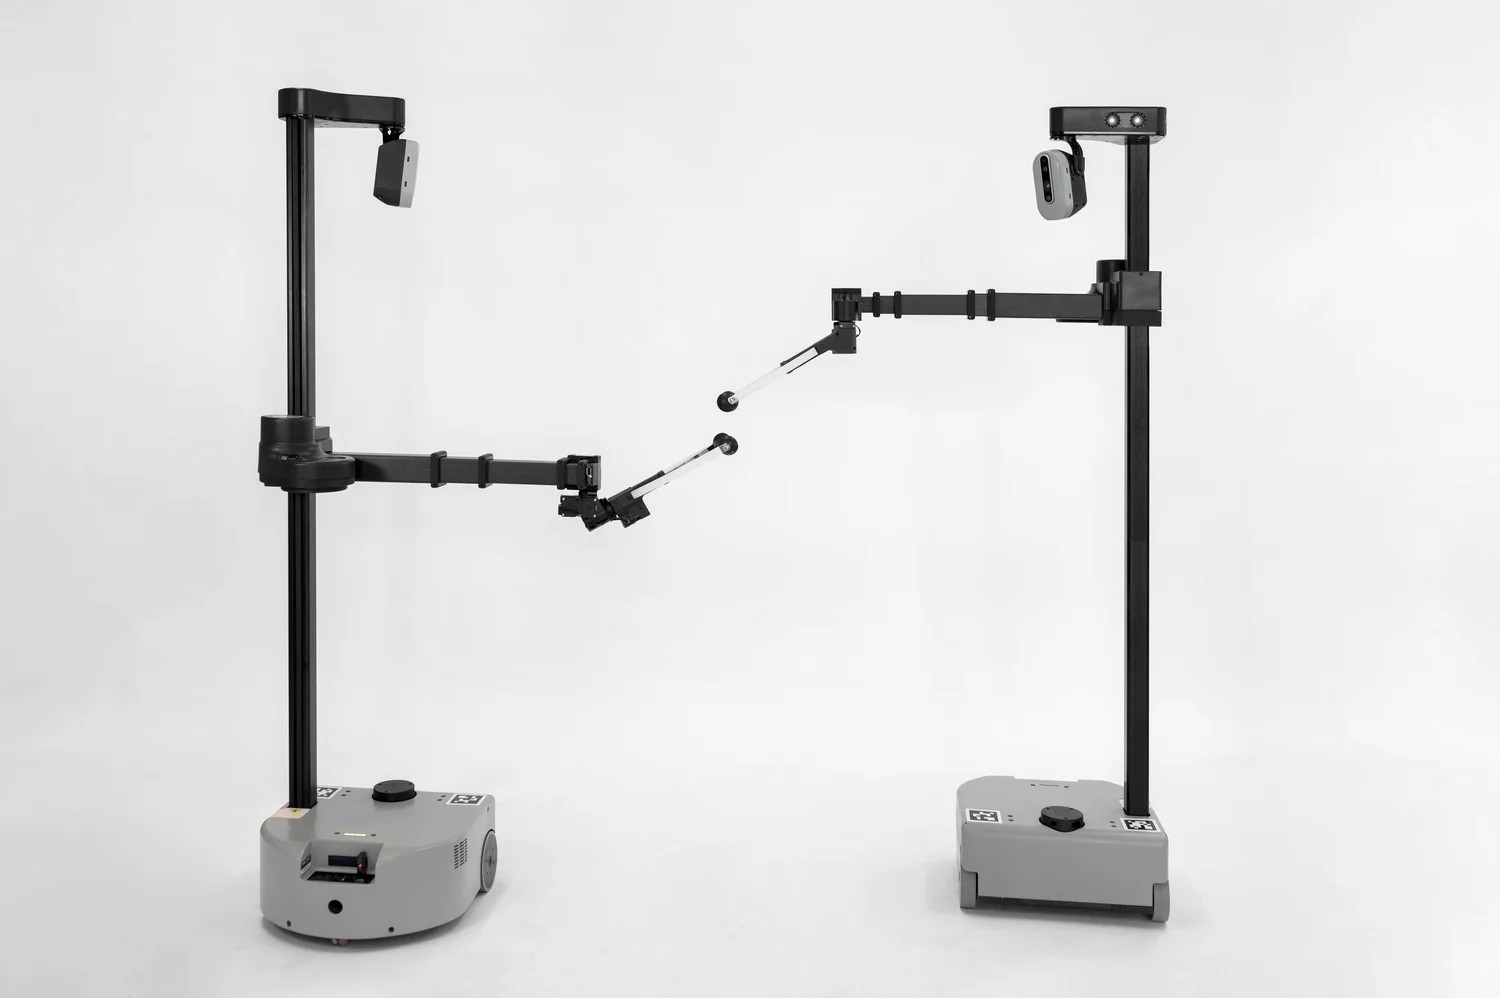
在移动操作这个赛道,Stretch的直接竞争对手不多。Figure和Optimus走的是人形路线,波士顿动力Atlas走的是高动态路线,都不以「室内精细操作」为主要卖点。Stretch的独特之处在于它专门针对「室内移动加精细操作」做了优化,是这个细分场景里最成熟的平台之一。
对于机器人研究者来说,Stretch是一个很好的baseline平台。随着成本的逐步下降和生态的完善,它可能会成为这个领域的「标准平台」。

价格还是太高了,面向研究机构数万美元,什么时候能降到消费级
用LLM做任务拆解这个方向有意思,说一句话就能自己规划执行
轮式底盘确实比双腿实用多了,在平坦地面上又稳又安静
ROS2支持完善了,配合Nav2和MoveIt做研究很方便