
想给树莓派装一对"眼睛",让它能左右张望、上下打量,两轴舵机云台是最省事的路子。Pimoroni 的 Pan-Tilt HAT 是这套方案里比较经典的一块板:双路舵机驱动加云台支架,还能顺带驱动一条 WS2812 灯条补光。这篇把官方装配指南和库文档理顺,从装架子到跑通 Python 代码一次讲完,坑点也一并标出来。
这块板是什么结构
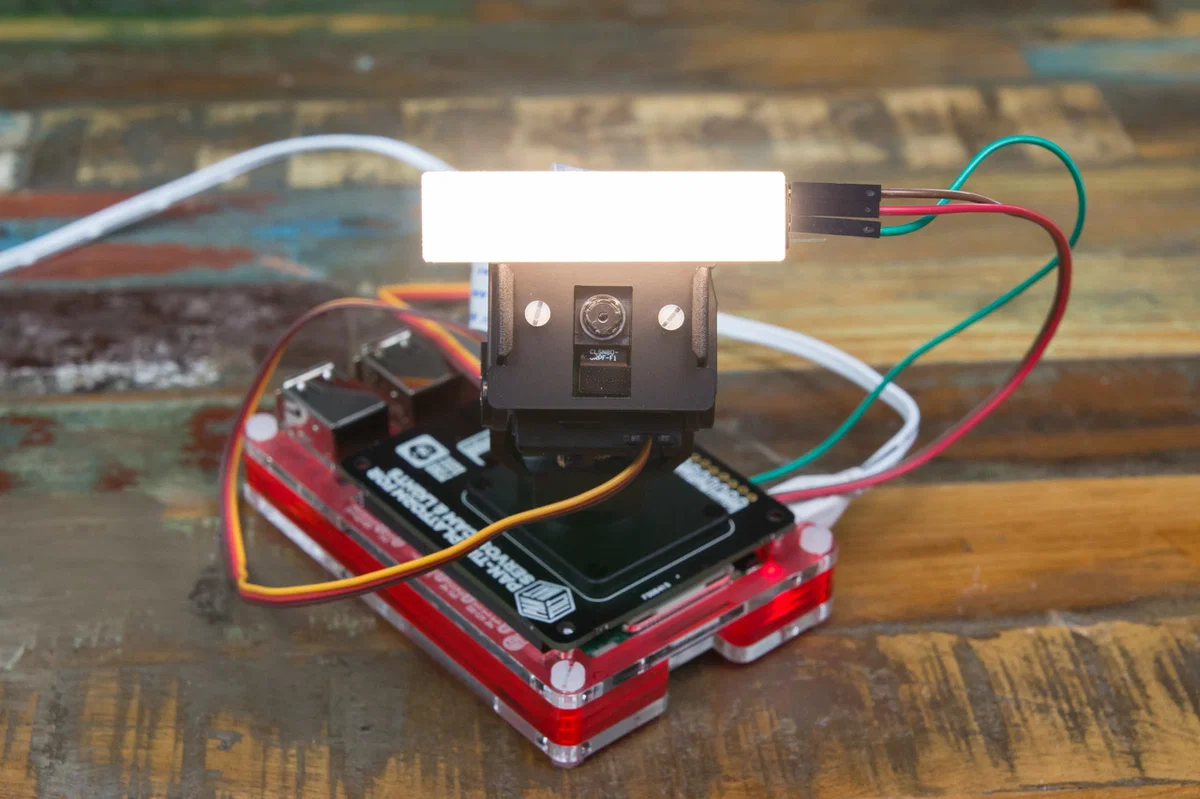
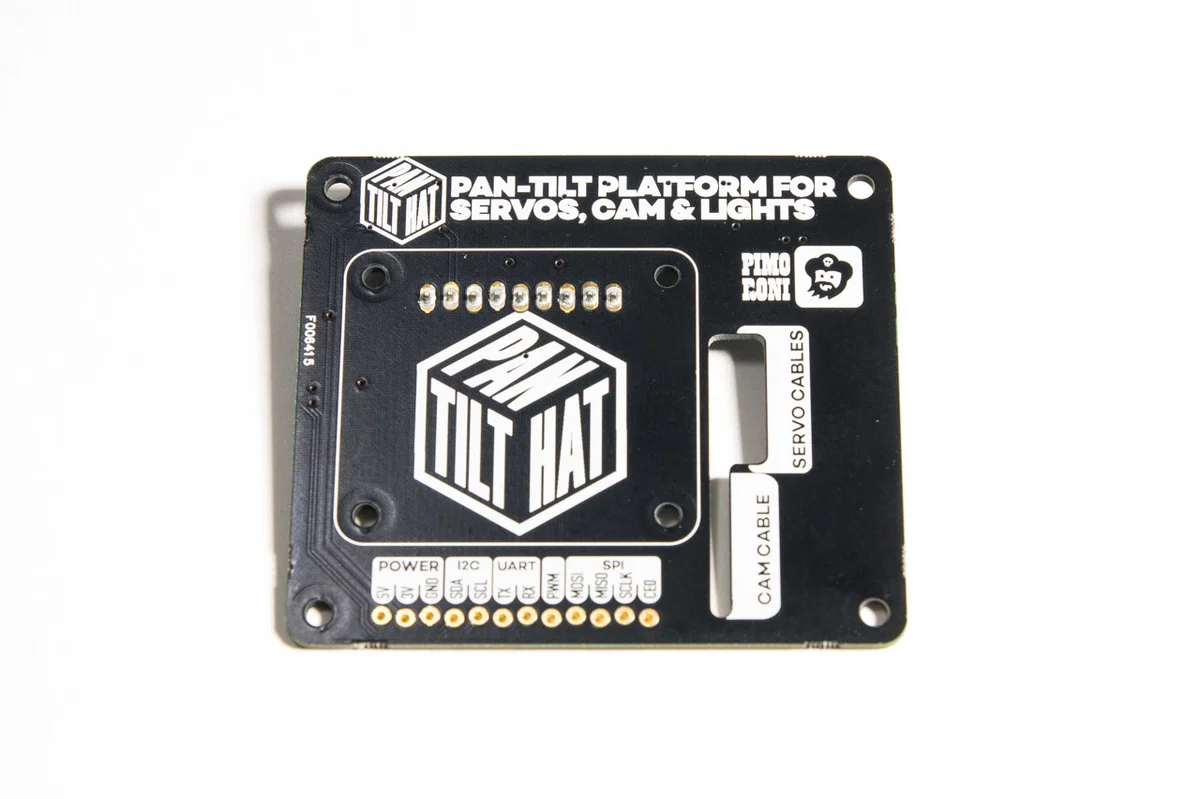
Pan-Tilt HAT 是一块双通道舵机驱动板,专门用来带一个小型舵机云台。板上预留四个安装孔固定云台模块,PCB 上开了两条走线槽,一条走舵机线、一条走摄像头排线,都直接穿到板子下面接 Pi 的 GPIO 和 CSI 接口。除了两个舵机通道,它还能控制 PWM 调光或者 WS2812 像素灯,官方标称最多 24 颗 RGB 或 18 颗 RGBW。
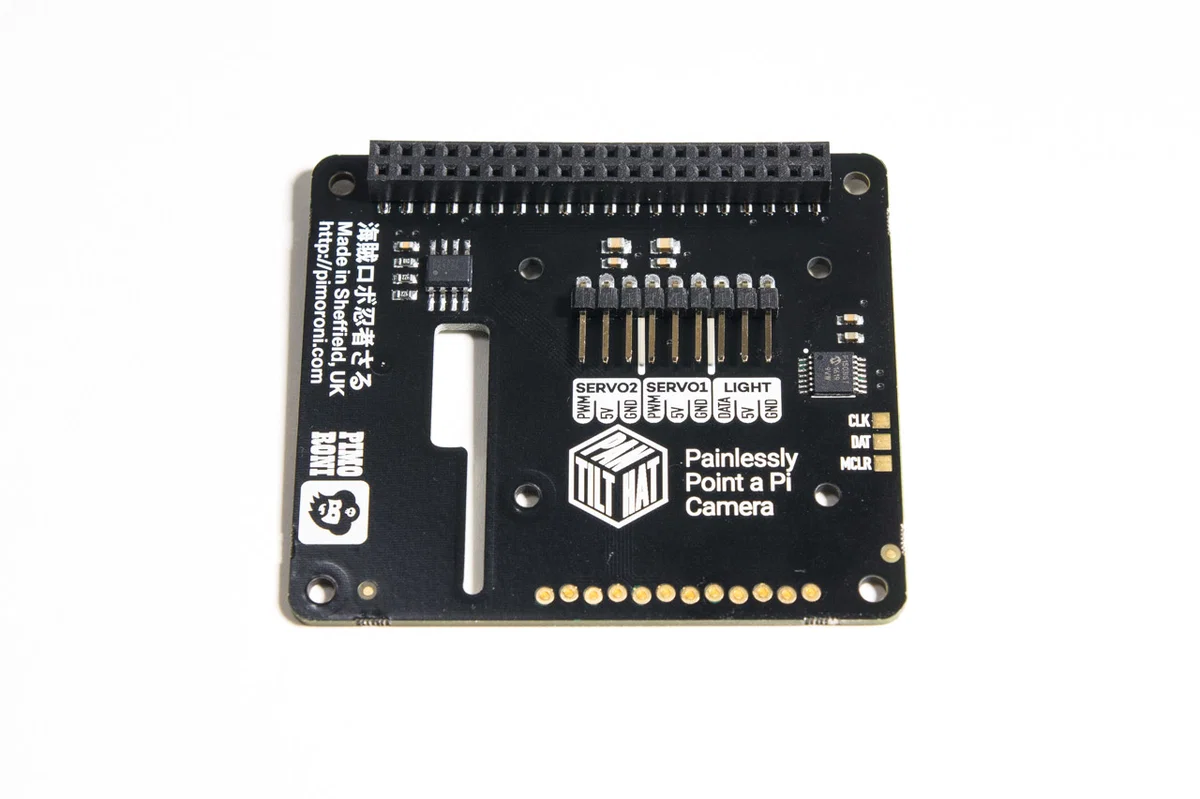
翻到背面才是关键:三组三针焊针,丝印分别是 SERVO1、SERVO2 和 LIGHT。两个舵机插哪组都行,官方教程是把水平旋转的 pan 舵机接通道 1、垂直俯仰的 tilt 舵机接通道 2,接反了也不要紧,软件里换过来就行。
装配四步:模块、舵机线、摄像头、灯条
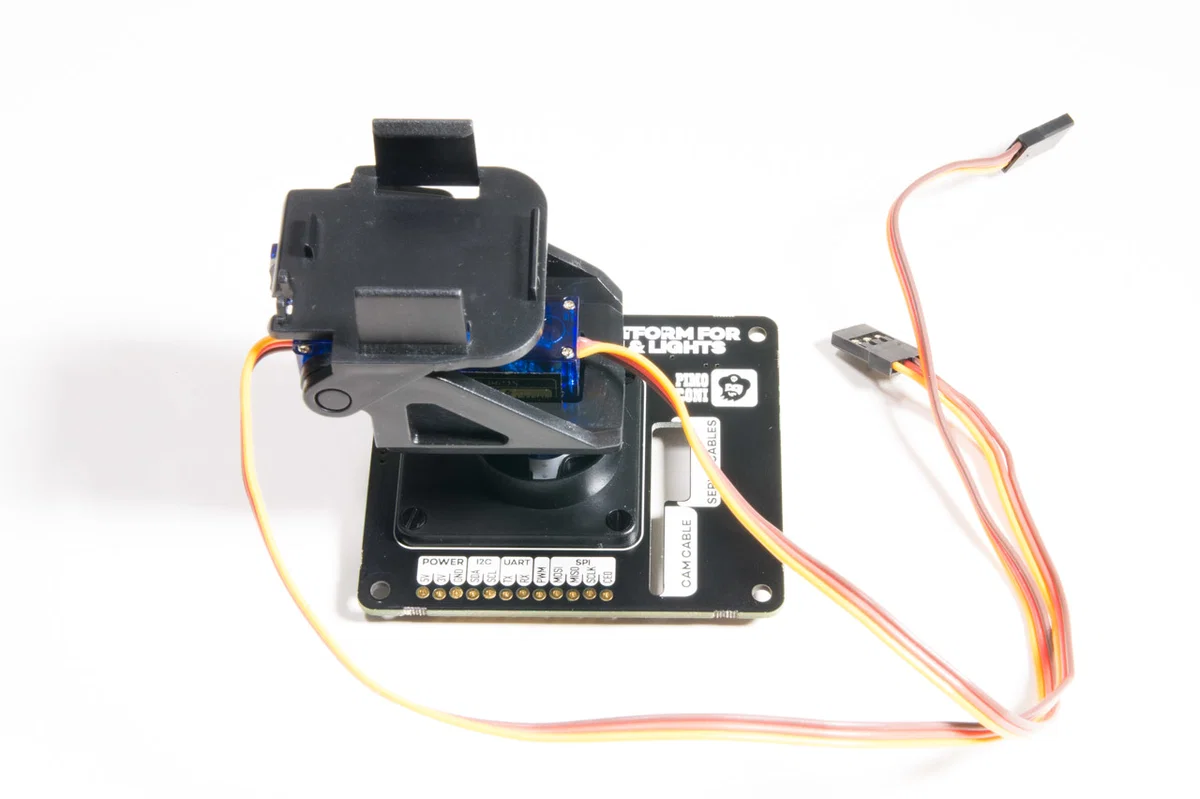
第一步固定云台模块。用四颗黑色尼龙 M2 螺栓螺母把云台底座锁在 PCB 正面,螺母从云台底座上方塞入,再穿过 PCB 的四个孔,在板子背面拧紧。方向有讲究:官方教程特意强调让云台头部绕 PCB 左边缘旋转,这样运动范围才不受限。尼龙螺栓穿出太长的话,用剪刀或斜口钳剪平,板子才能贴平 Pi 顶部。
第二步接舵机线。两根舵机线从 PCB 正面丝印 SERVO CABLE 的走线槽穿下去,背面插到焊针上,棕色线对地。想整洁可以用两根小扎带把舵机线绑在云台塑料架上,但官方提醒要留够余量,别让线绷紧卡住舵机转动。
第三步装摄像头。附带的亚克力支架是两块黑色小板,用白色尼龙 M2 螺栓把摄像头锁在中间:带 T 形孔的那块贴住摄像头正面,排线从支架顶边伸出,圆角更大的一块盖在上面。装好后整个支架卡进云台头部,曲线要对上。摄像头排线穿过丝印 CAM CABLE 的走线槽,另一头插进 Pi 的 CSI 排线座。
第四步是可选项:补光灯条。8 颗装的 Adafruit NeoPixel 灯条焊上排针后,用杜邦线接到 HAT 背面的 5V、GND、DATA 三根针上,磨砂亚克力扩散片用剩下的螺栓固定在摄像头支架上方。到这里,把 HAT 插上 Pi 的 GPIO 排针就算装完了。如果没用 Pibow Coupé 外壳,官方建议加两个金属铜柱配 M2.5 尼龙螺丝把板子撑稳,别让它悬空晃。
装库:一条脚本或手动三步
软件侧依赖的是 Pimoroni 官方的 pantilthat Python 库,走 I2C 通信。推荐用官方一键脚本装:
curl https://get.pimoroni.com/pantilthat | bash脚本会把依赖全部装齐。手动装也不复杂,GitHub 仓库的 README 写得很清楚,先开 I2C,再装库:
sudo raspi-config nonint do_i2c 0python3 -m pip install pantilthat个别系统可能需要加 sudo。I2C 没开的话库会直接找不到设备,这是新手最常卡住的一步。顺带说下引脚占用:HAT 的扩展排针直连 GPIO,按官方引脚表,SDA 是 BCM2、SCL 是 BCM3,PWM 引脚是 BCM18,想再接别的外设要避开这几个。
跑通第一段代码:正弦波扫摆
控制接口非常直接,pan() 和 tilt() 两个函数,接受 -90 到 90 的角度值。官方 examples 目录里有个 smooth.py,让云台按正弦波平滑扫摆,代码全文如下,一个字符没动:
#!/usr/bin/env python

import math
import time

import pantilthat


while True:
    # Get the time in seconds
    t = time.time()

    # Generate an angle using a sine wave (-1 to 1) multiplied by 90 (-90 to 90)
    a = math.sin(t * 2) * 90

    # Cast a to int for v0.0.2
    a = int(a)

    pantilthat.pan(a)
    pantilthat.tilt(a)

    # Two decimal places is quite enough!
    print(round(a,2))

    # Sleep for a bit so we're not hammering the HAT with updates
    time.sleep(0.005)
逻辑就是把当前时间塞进正弦函数,乘 90 得到 -90 到 90 之间的角度,同时喂给 pan 和 tilt。频率由 t*2 里的 2 决定,想扫得慢就调小。最后那个 0.005 秒的 sleep 不是摆设——没有它脚本会以极高频率刷 I2C,官方注释里专门写了别去硬砸 HAT。
想从网页控制的话,官方还带了一个基于 Flask 的 pantiltweb 示例,起在本机 9595 端口,暴露 pan 和 tilt 两个接口,角度范围是 0 到 180(代码内部再减 90 映射到舵机行程)。跑起来后手机浏览器连上去,就能当遥控云台用。
几个容易踩的点
一是角度范围别越界。pan 和 tilt 的合法区间就是 -90 到 90,超了轻则不动,重则舵机堵转发热。想加限位保护,自己包一层和官方示例里 limit 同思路的钳位函数即可。
二是供电。云台套件配的是 9g 级小舵机,单板测试问题不大,但如果再加灯条或长时间连续扫摆,Pi 的 5V 轨道吃紧了就会出现掉电重启,老玩家的常规做法是舵机单独供电、与 Pi 共地。
三是方向反了别拆板。pan 和 tilt 接反、或者装的方向和预期镜像,都只需要在软件里把角度取反或换通道,官方教程原话就是"软件里很容易换过来"。
把这套装到机器狗或者小车的头顶,配合摄像头做追踪,就是一个能转头盯人的"眼睛"。官方杂志给这块板的评价是"可爱且实用",从装机到出片确实门槛不高,一个下午足够。装完记得先跑 smooth.py 验证行程,再谈上层应用。

装过一块,补充个坑:raspi-config 里除了开 I2C,老系统记得还要把摄像头接口使能,不然排线插好了 libcamera 也起不来。另外正弦那个例子里 0.005 秒的 sleep 真不能删,我试过去掉,跑一会儿 HAT 就发烫,I2C 总线也会偶尔卡死。
最后那个共地提示太真实了,舵机和树莓派分开供电忘了共地,转起来角度乱跳,查了一晚上
pan/tilt 接反不拆板这个设计好评,我当初装第一块就是装反了,还好软件救回来了
Pimoroni 这板子的走线槽设计确实舒服,排线和舵机线都能收进板子底下,比杜邦线飞一坨强多了