
OpenArm 2.0深拆:7DOF开源臂QDD关节全解读

开源机械臂这两年出了不少,但大多数停留在3到5个自由度、舵机驱动的教育级别。Enactic做的OpenArm直接拉到7自由度加QDD反驱关节加4.1kg标称负载这个档位,而且硬件软件全开源——CAD、固件、控制代码、仿真工具全部公开。2.0版本刚刚更新完文档,这篇把它的硬件架构、关节设计和生态布局拆开看一遍。
核心参数:不只是自由度多
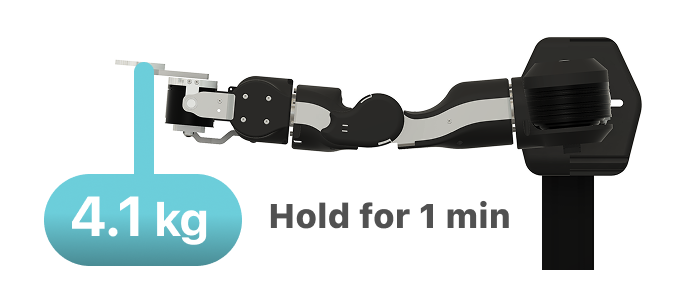
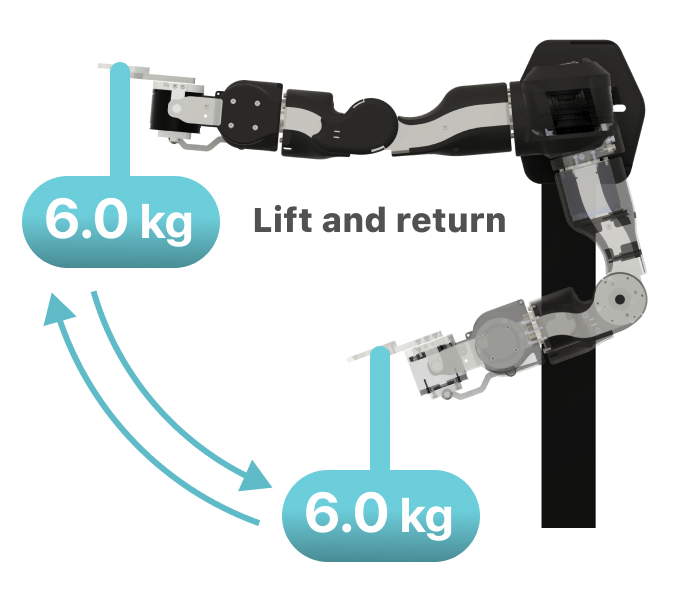
先摆硬指标。OpenArm 2.0是单臂7自由度,对标的是人手臂的运动学构型。标称负载4.1kg,含义是在最不利姿态(手臂完全伸直)下能保持1分钟。峰值负载6.0kg,定义是最不利姿态3秒运动加1秒保持。注意负载包含末端执行器重量——如果装了1.5kg的夹爪,标称负载就只剩2.6kg。
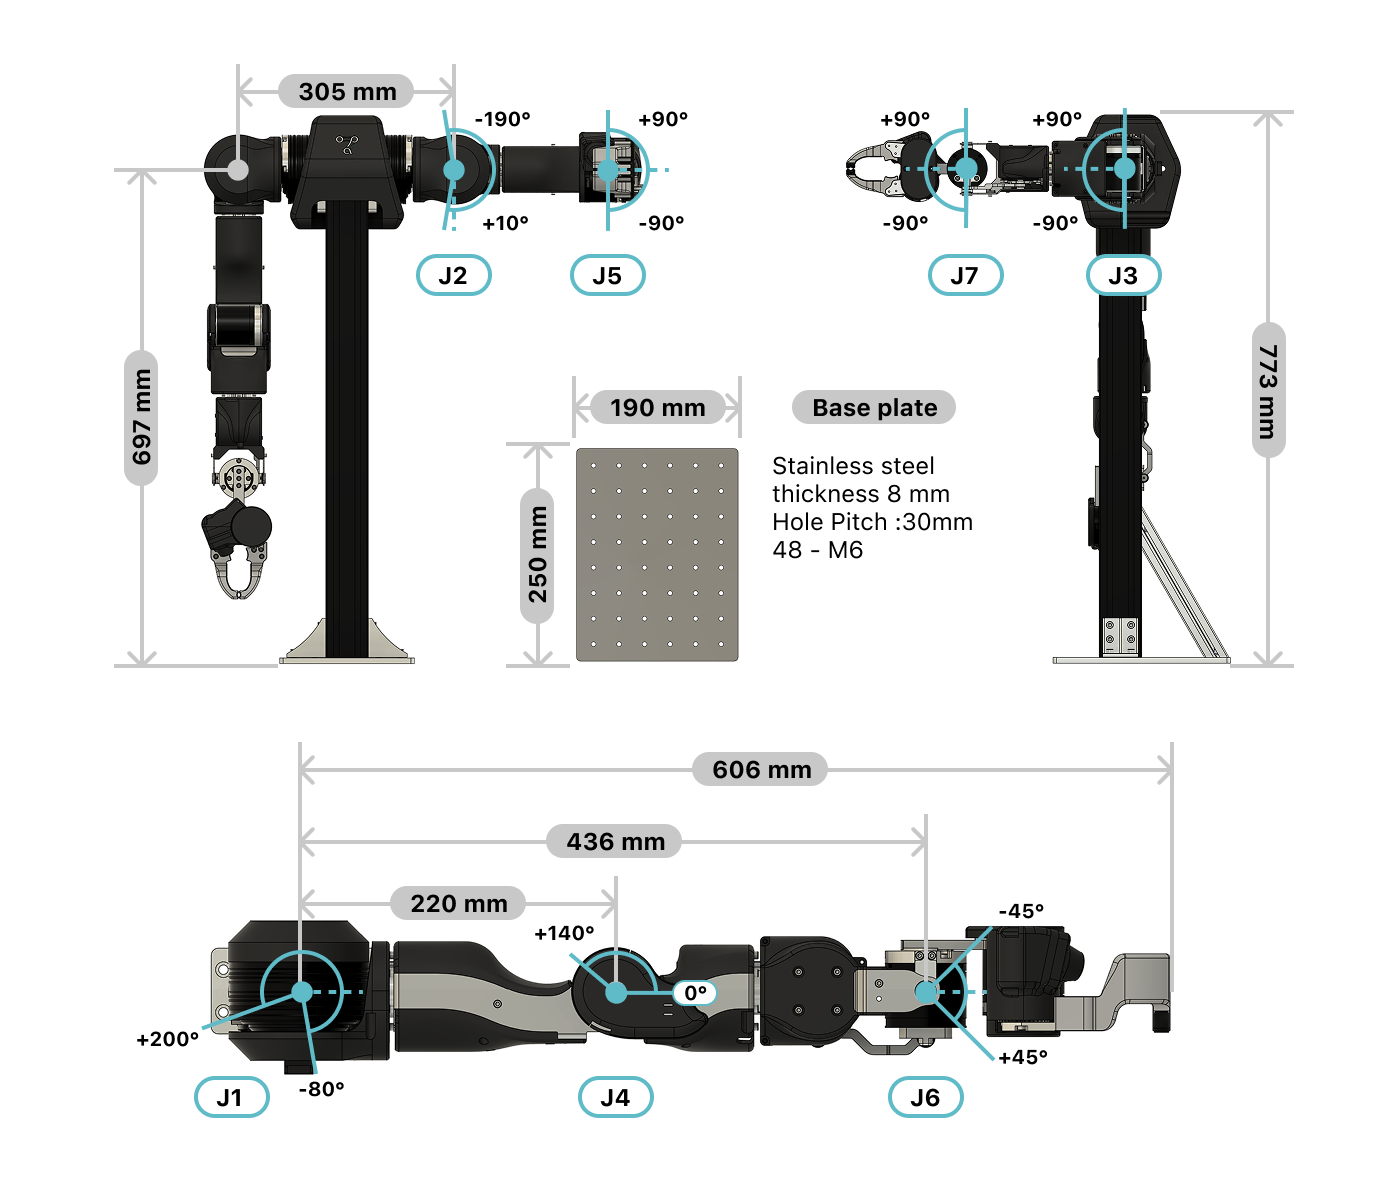
关节用的是QDD(Quasi-Direct Drive)反驱电机。这种电机的特点是低减速比、高扭矩密度、天然可反驱。和传统谐波减速器方案比,QDD的背驱透明度更高,做遥操作时力反馈更真实。每个关节都有机械限位,限制运动范围防止自碰撞。
控制总线走CAN-FD,不是常见的PWM或串口。CAN-FD的带宽和确定性比传统CAN高很多,适合多关节实时控制。结构件用铝加不锈钢,底座是MISUMI铝型材框架,可以直接固定在桌面上,也可以加装传感器和摄像头。
生态不只是机械臂
OpenArm 2.0的真正价值不只是臂本身,而是它构建了一整套数据采集和可复现评估环境。整套生态分三块:
第一块是OpenArm 2.0本体——7DOF臂加紧凑型平行夹爪加手中摄像头。夹爪重新设计过,体积更小,内嵌摄像头可以在抓取时获得近距离视觉反馈。
第二块是OpenArm Cell——可复现评估单元。标准化的背景、灯光、摄像头位置和臂安装位置,让不同模型之间的对比测试公平且自动化。这个设计思路借鉴了自动驾驶的标准化测试场景,做具身智能研究的人应该很熟悉这个痛点——你说你的模型比别人的好,但实验条件都不一样,怎么比?
第三块是OpenArm KER——运动学等价复制臂。没有电机,纯机械结构,和2.0完全相同的运动学链。操作者可以直接抓着它教动作,做直观的低疲劳遥操作。和单向的leader-follower方案比,这种双边力反馈的遥操作在接触密集任务上的数据保真度高不少。
软件栈和开放性
代码在GitHub的enactic/openarm仓库,文档在docs.openarm.dev。固件层面支持ROS 2,仿真环境基于IsaacLab,提供sim2real bridge。做强化学习的人可以直接在仿真里训策略然后迁移到真实臂上。
硬件方面提供完整的3D CAD数据和BOM清单,包括CNC加工件和3D打印外壳的制造文件。所有零件都能自己采购加工,不需要找特定供应商。底座用MISUMI标准铝型材,扩展摄像头、传感器都很方便。
定价方面,官方提供DIY套件和整机两种方案,具体价格需要在官网确认。对高校实验室来说,DIY套件的成本远低于传统工业级机械臂。
和同类方案对比
目前开源机械臂市场有几个常见选择:低端的SO-100和类似方案用的是舵机驱动,自由度和负载都很有限,适合纯教学;中端的ALOHA方案用步进电机加谐波减速器,精度不错但反驱性差;高端的Franka和Universal Robots是工业级产品,价格六位数起步。
OpenArm 2.0定位在中间偏上——7自由度加QDD反驱加力反馈的配置,在这个价位段几乎没有竞争对手。它和Franka的主要差距在精度和负载一致性(工业级的重复定位精度不是开源能比的),但在遥操作数据采集和策略迁移这个场景上,OpenArm的开放性优势很明显。
适合谁
如果你是做具身智能研究的,特别是操作技能学习和遥操作数据采集方向,OpenArm 2.0值得认真看看。它提供了从臂到评估环境的完整工具链,不是单纯卖一个硬件给你。7自由度加力反馈的配置,在接触密集任务(比如装配、插拔、擦拭)上的数据质量会比6自由度或无感方案好很多。
如果你是开发者想学习机械臂控制,这个项目代码结构清晰,文档详细,ROS 2加IsaacLab的栈也是当前主流。不过QDD关节的调参和传统舵机不是一回事,需要有一定的控制理论基础。
项目文档最近更新是10月23号,团队还在活跃开发中。有Discord社区可以交流,也接受贡献者。

QDD反驱做遥操作确实比谐波减速器好太多 力反馈真实度不是一个级别
4.1kg标称负载对开源臂来说很可以了 大多数教育级臂连2kg都够呛
OpenArm Cell这个评估单元的设计思路很好 现在最缺的就是标准化测试环境