
为什么拆它
后台不止一个人问我:预算五六千想入第一台六轴桌面机械臂,myCobot 280 到底是玩具还是工具?这款白色小臂从 2020 年众筹火到现在,是大象机器人 Elephant Robotics 旗下 myCobot 系列的核心产品,官方店和京东旗舰店都常年挂着。这次我把官方规格页逐项点开对了一遍参数,把六个版本的差异和这笔账算清楚。
先给结论:它是一台定位非常清晰的教育与轻量开发平台,不是生产力设备。值不值,取决于你要的是"学机械臂"还是"用机械臂干活"。
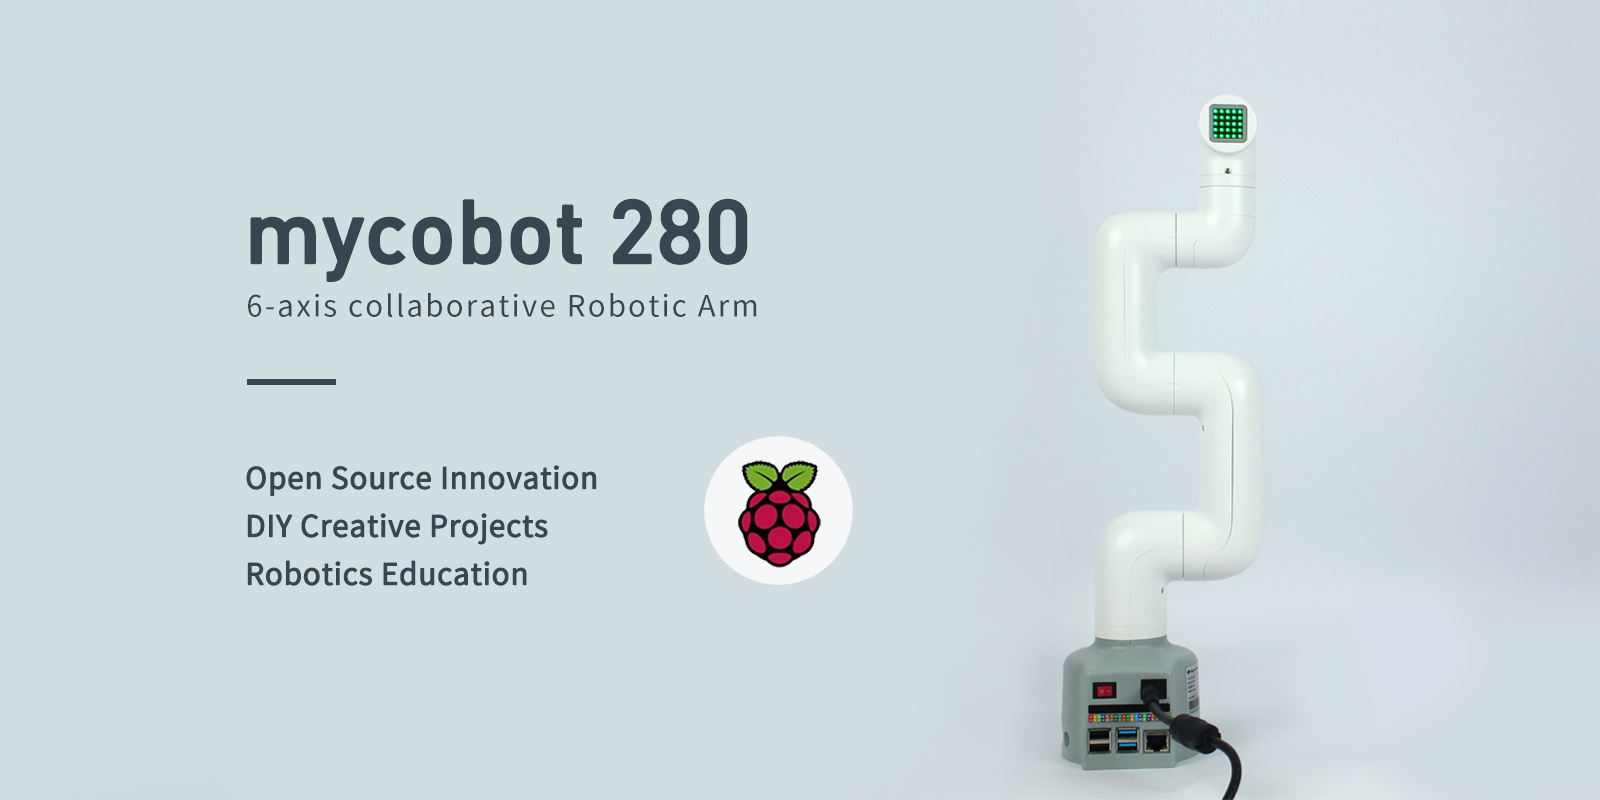 myCobot 280 官方产品图(Pi 版主控,树莓派生态)
机械本体:数据不虚,但别高估它
官方规格页写着:6 自由度,最大负载 250g,工作半径 280mm,重复定位精度 ±0.5mm,整机净重 850g,工作温度 -5℃~45℃,关节最大速度 160°/s,额定寿命 500 小时。六个关节的活动范围除 J6 外都是正负 165°,供电 DC 12V 5A,功率 60W。
这几个数字要放在一起读。250g 负载意味着它夹得住笔、抓得住小方块、吸得住小零件,但拿不动一瓶 500ml 的水。±0.5mm 的重复定位精度在舵机关节的桌面臂里算合格水平,但与动辄 ±0.02mm 的工业协作臂差着一个量级,做不了精密装配。500 小时额定寿命也明确告诉你:这是学习设备,不是 7x24 产线角色。
结构上它是一体化全封闭机身,底部集成主控,末端留了乐高兼容孔位,可以外接传感器。拖动示教是亮点——手握着臂子摆出姿态就能录制轨迹,入门体验比传统工业示教器友好得多。
六个主控版本,差的不只是芯片
myCobot 280 本体一样,主控分版本,这是它和多数桌面臂最大的不同。我把官方各版本规格页对齐后列一张表(截至 11 月 2 日在售口径):
| 版本 | 主控 | 关键参数 | 适合谁 |
|---|---|---|---|
| M5 | ESP32 双核 240MHz | 600DMIPS,520KB SRAM,4MB Flash | 纯入门、配合 PC 用 |
| Pi | 树莓派 4B 四核 1.5GHz | Ubuntu Mate 20.04,40 路 GPIO,双 micro HDMI | 想独立运行、玩 ROS 仿真 |
| RDK X5 | D-Robotics RDK X5 | 官方标称 10 TOPS 算力,支持部署大模型 | AI 视觉、端侧模型实验 |
| RISC-V | 进迭时空 K1 八核 1.6GHz | 16GB 内存,2.0 TOPS,Wi-Fi 6,Bianbu OS | 想试 RISC-V 生态的开发者 |
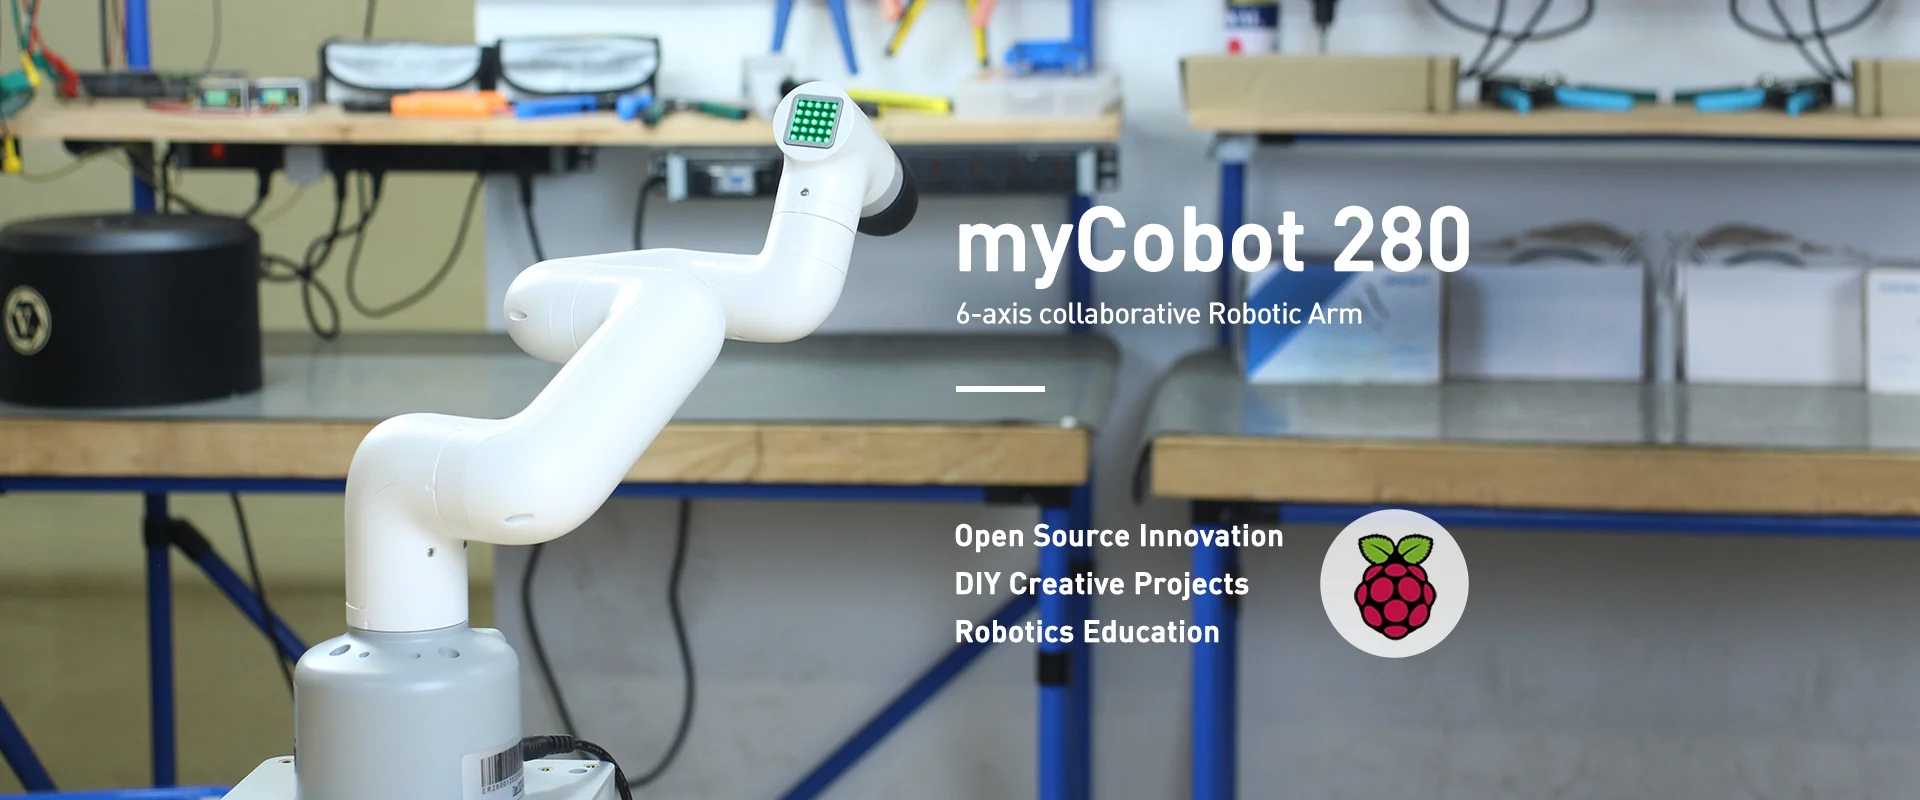 myCobot 280 工作台实拍,白色一体机身
M5 版最便宜,但 ESP32 那 520KB 内存跑不了复杂视觉,等于"胳膊 + 手柄",大脑还是你的电脑。Pi 版内置 Ubuntu,接显示器键盘就是一台完整小电脑,4 路 USB、双 HDMI,做 ROS1/ROS2 仿真课堂最省心。真想跑 YOLO 这类视觉模型,直接上 RDK X5 版——10 TOPS 的算力官方明确支持 Transformer 类大模型部署,这是 280 系列里 AI 属性最强的版本。
软件生态是这套产品的护城河:myBlockly 图形化编程、myStudio 固件管理、Python 的 pymycobot 库,官方标称提供了 90 多个开源驱动接口,ROS1 和 ROS2 都支持。对教学场景来说,这套东西能省掉大量造轮子时间。
配件与场景:扩展是真丰富
末端执行器官方在售的有自适应夹爪、平行夹爪、柔性夹爪、灵巧手、竖直吸泵、双真空吸盘、笔夹、手机支架、摄像头模组等十几款,另外有 G 型底座和平底座。配合 AI 套件能做颜色识别、二维码追踪、ArUco 码码垛这类经典实验。
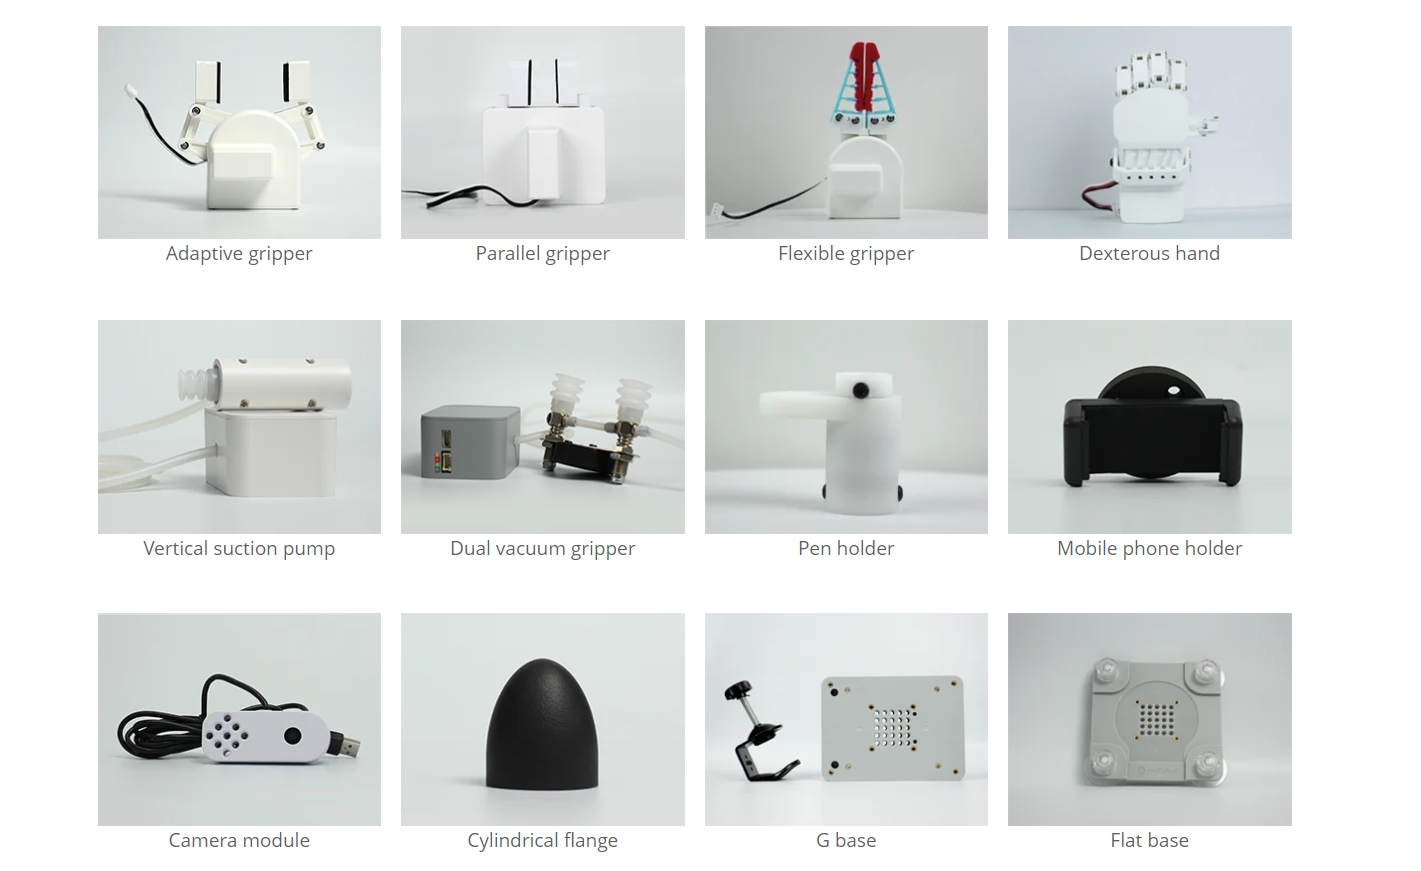 官方配件一览:夹爪、吸泵、笔夹、摄像头模组、底座等
 官方展示的典型应用场景:写字画画、视觉分拣、移动平台搭载等
价格方面,京东官方旗舰店 M5 版机械臂加夹爪配置常卖价 5398 元,Pi 版 2G 内存标准版 6299 元、4G 定制版 6399 元(11 月 2 日查)。带上全套配件的 AI 套件版本会更高,量力选配。
冷静说缺点
一是关节噪音和发热,舵机方案长时间运行手腕段温热明显,安静环境里做演示会吵;二是 500 小时额定寿命对高频使用的人意味着一两年就要考虑维护;三是 250g 负载加上臂展末端刚性一般,伸到最远端抓东西会有肉眼可见的颤。如果你是想让它干重复性实操活,别买它;想拿真机学运动学、ROS 和视觉,它在这个价位几乎绕不开。
一句话收尾:myCobot 280 卖的不是负载和精度,是"六轴真机 + 开源生态"这张门票。你更倾向哪个主控版本?评论区聊聊。

500 小时寿命这个点很多人不提,赞一个,买之前就该知道是学习设备不是生产力
我司实验室放了一台 Pi 版,ROS2 仿真入门确实省事,就是舵机噪音有点大,开组会都不好意思演示
上周刚入手 M5 版,拖动示教确实好用,但 250g 负载真别高估,夹个马克笔都算重的。学运动学够了。
纠结 Pi 版还是 RDK X5 版,看了这篇决定加点钱上 X5,跑视觉才是正道