
桌面机械臂也能做强化学习仿真
以前要做机械臂的强化学习训练,要么用工业级的Franka(十几万起步),要么自己在Gazebo里搭环境踩一堆坑。现在有个更轻量的路径:用myCobot 280 + MuJoCo。myCobot 280是大象机器人联合M5Stack做的桌面六轴协作臂,850g重、250g负载、350mm臂展,官方价格4000-5000元。搭配MuJoCo仿真器,你可以在虚拟环境里训练抓取策略,再部署到真机上跑。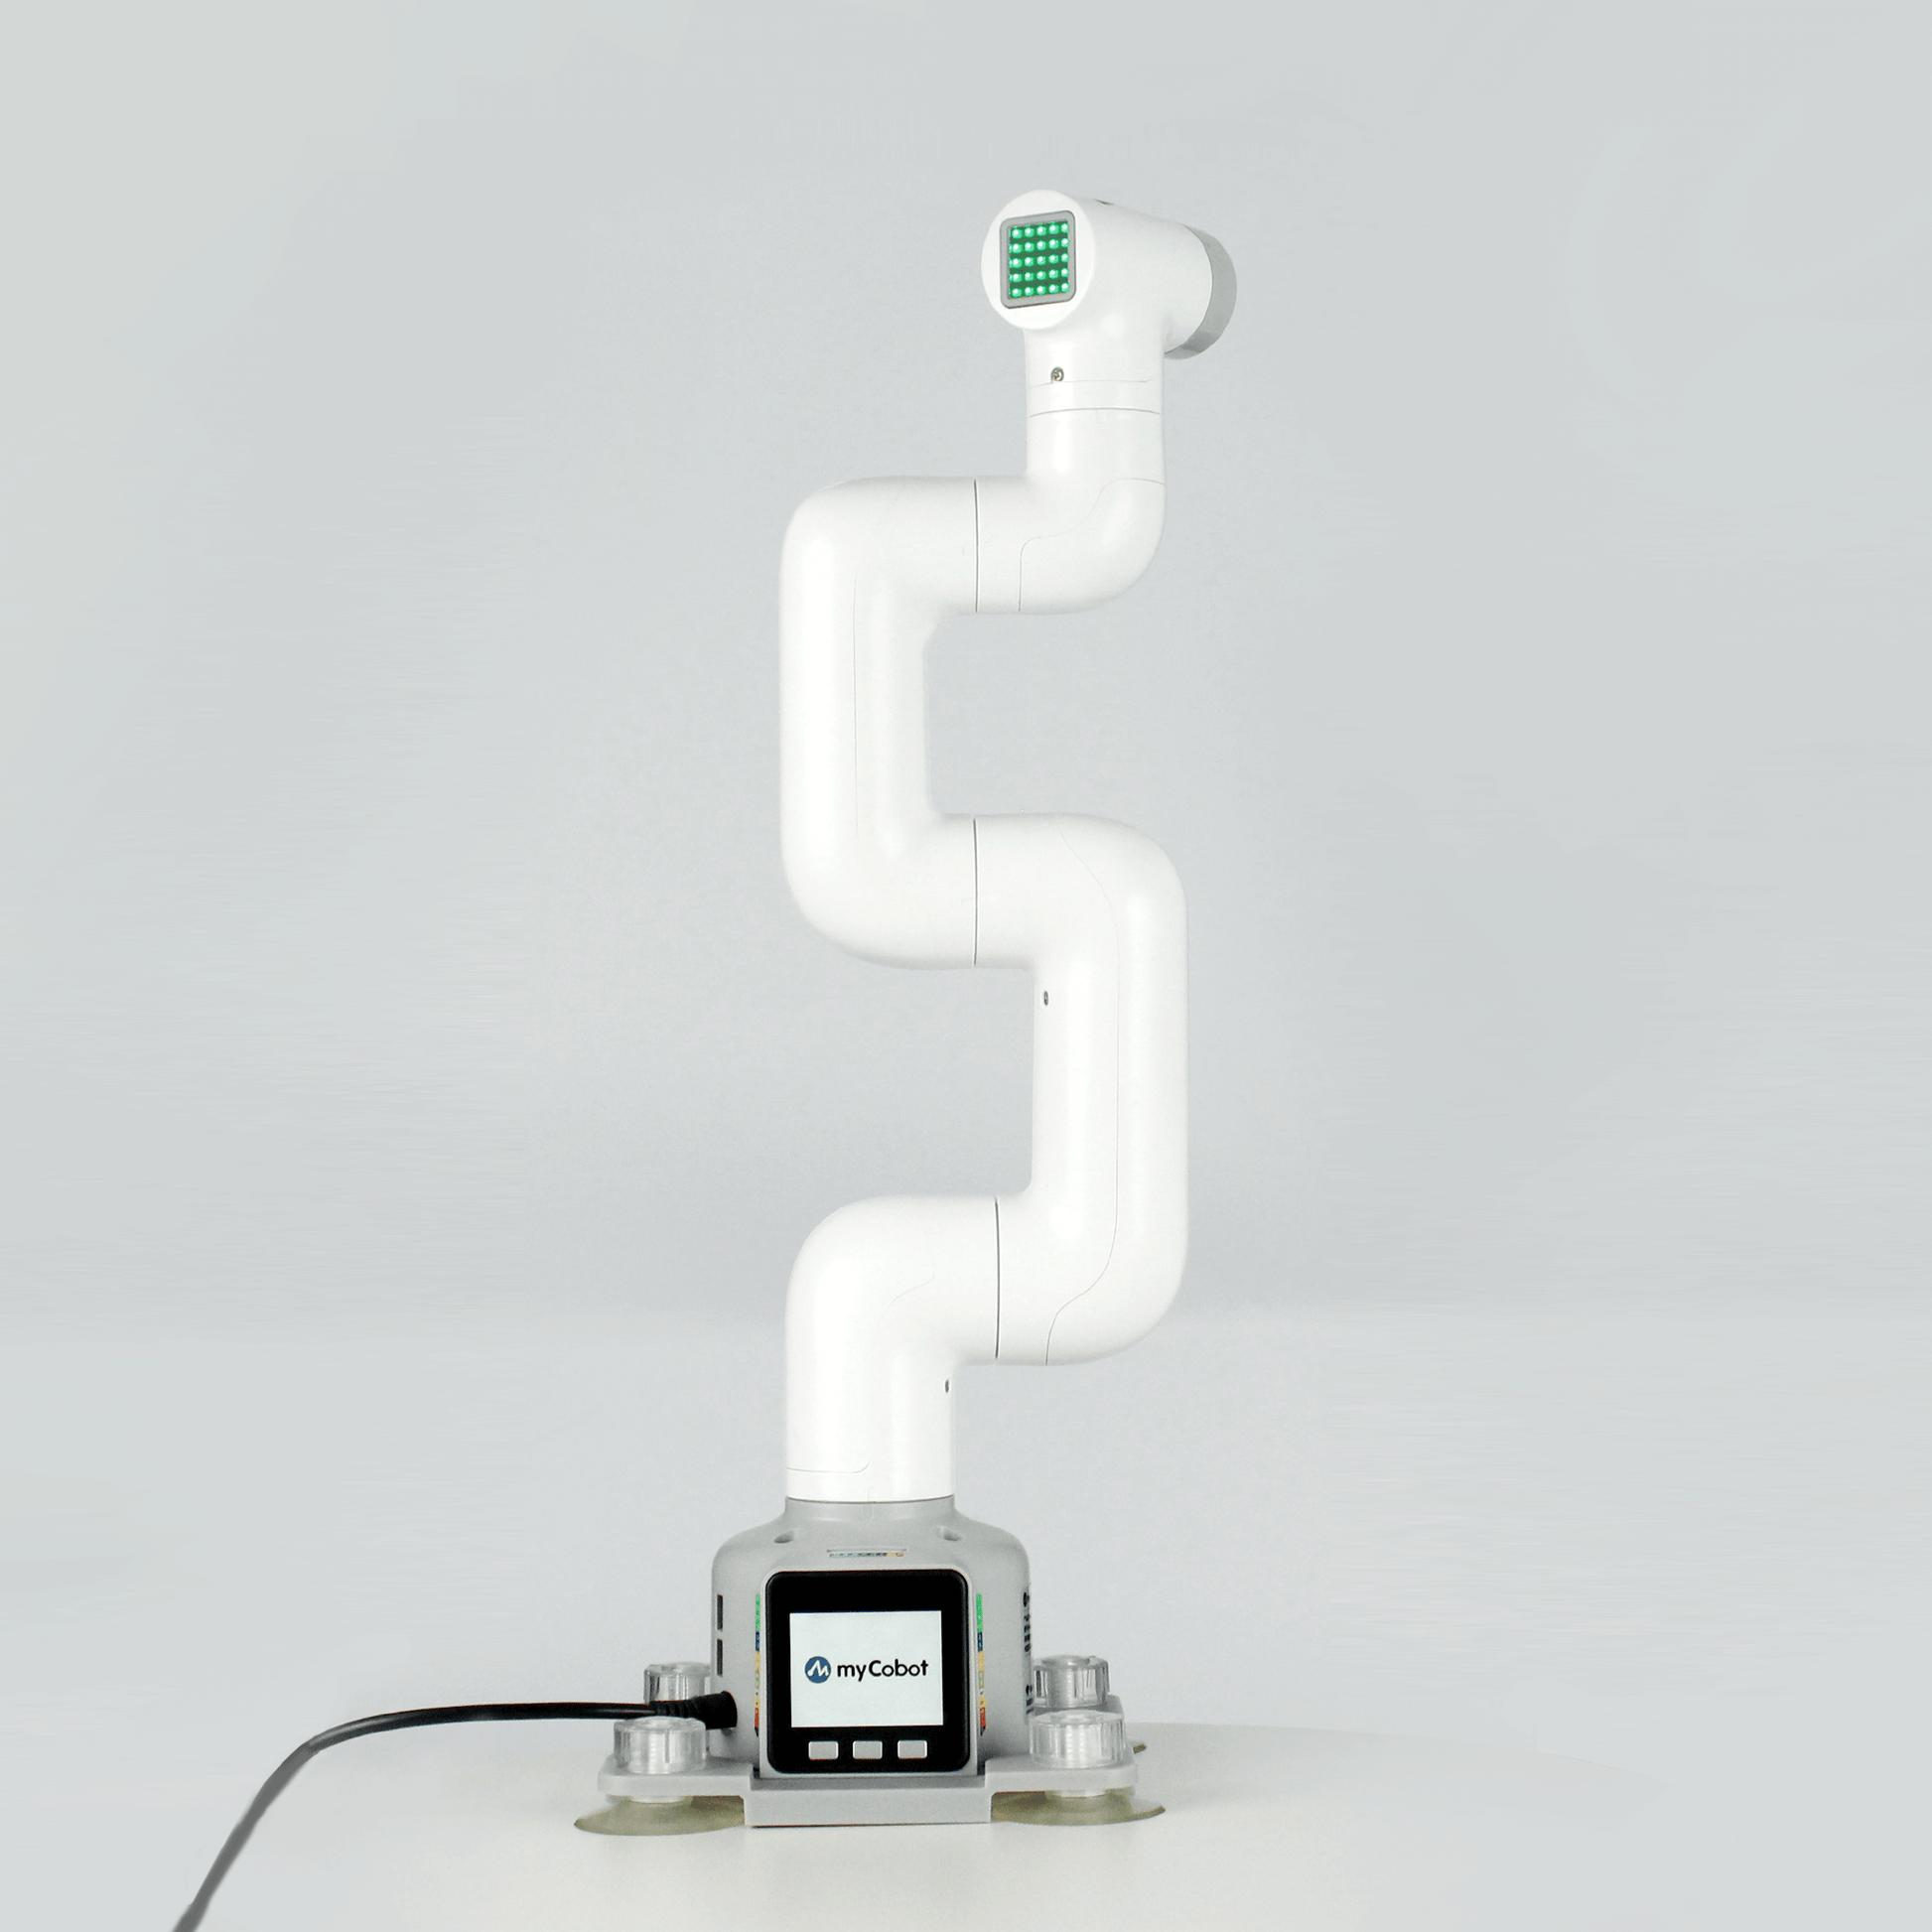
MuJoCo为什么适合机械臂仿真
MuJoCo(Multi-Joint Dynamics with Contact)是目前机器人强化学习领域用得最多的物理仿真器之一。相比Gazebo,它对接触力学、关节摩擦的模拟更精确,Python接口也很成熟。相比PyBullet,它的GPU并行化支持更好,训练效率高一个量级。DigiKey最近出了一套教程,用M5Stack BALA2平衡车做演示,从FreeCAD建模到MuJoCo MJCF文件编写全流程覆盖,思路完全可以迁移到myCobot上。
从URDF到MJCF:myCobot的模型准备
myCobot 280的URDF模型在elephantrobotics/mycobot_ros仓库里有现成的。但MuJoCo用的是MJCF格式(.xml),需要做转换。社区已经有人在GitHub上做了myCobot 280 USD/Isaac Sim的转换项目(dorado-daniel/mycobot_280_usd_isaac_sim),可以参考其思路手动转换为MJCF。关键步骤是:定义每个关节的type和range、设置每个link的mass和inertia(从FreeCAD导出或实测)、配置actuator的力矩范围和gear ratio。
在MuJoCo里加载myCobot
MuJoCo的Python绑定现在用mujoco包(pip install mujoco)。加载模型就是mujoco.MjModel.from_xml_path("mycobot.xml"),然后用mujoco.viewer.launch_passive(model, data)打开可视化窗口。在仿真循环里,你可以直接给6个关节写目标角度,观察机械臂的运动响应。调试时按W键切换线框模式,可以看清每个link的碰撞体形状和IMU传感器位置。
接入ROS2和MoveIt 2
如果你想在ROS2生态里用myCobot,mycobot_ros2仓库提供了完整的Gazebo仿真 + MoveIt 2规划集成。启动脚本mycobot_280_gazebo_and_moveit.sh会同时拉起Gazebo、RViz和MoveGroup。在RViz里可以设置目标位姿和障碍物,MoveIt会自动规划一条避障路径。这个流程跑通之后,把Gazebo替换成MuJoCo做RL训练,再在真机上执行,就形成了"仿真训练→真机部署"的完整闭环。
实际体验下来,myCobot 280 + MuJoCo的组合是目前桌面级机械臂做强化学习研究性价比最高的方案之一。4000块的硬件成本加上免费的仿真器,就能跑通从数据采集到策略训练的完整流程,对于高校实验室和个人研究者来说非常友好。

4000块做强化学习仿真,比之前在学校用Franka省太多了
myCobot的URDF转MJCF那一步能分享一下具体操作吗?感觉这里最容易卡
用MoveIt 2做路径规划确实省心,RViz里拖一下目标位姿就自动避障了
MuJoCo现在确实比Gazebo好用了很多,官方Python绑定做得很干净