
做移动机器人或者机械臂抓取,绕不开一件事:给机器一双能看远近的眼睛。2D 激光雷达能说清哪里有墙,却说不清前方那只纸箱离你 62 厘米还是 78 厘米;深度相机补的正是这一段。这两年国内能买到的立体视觉相机里,Stereolabs ZED 2i、Orbbec Gemini 2、Luxonis OAK-D Pro 是被问得最多的三款,价格从 234 美元到 499 美元,参数各有取舍。
这篇不列参数表,按真正会纠结的四个点拆:测得到多远、算力放在哪、耗多少电、能不能淋雨。三款的型号、参数和标价都逐条对着各家官方页核对过,价格截至 2026 年 11 月 1 日,汇率和运费没算进去。
一、三款的定位本来就不一样
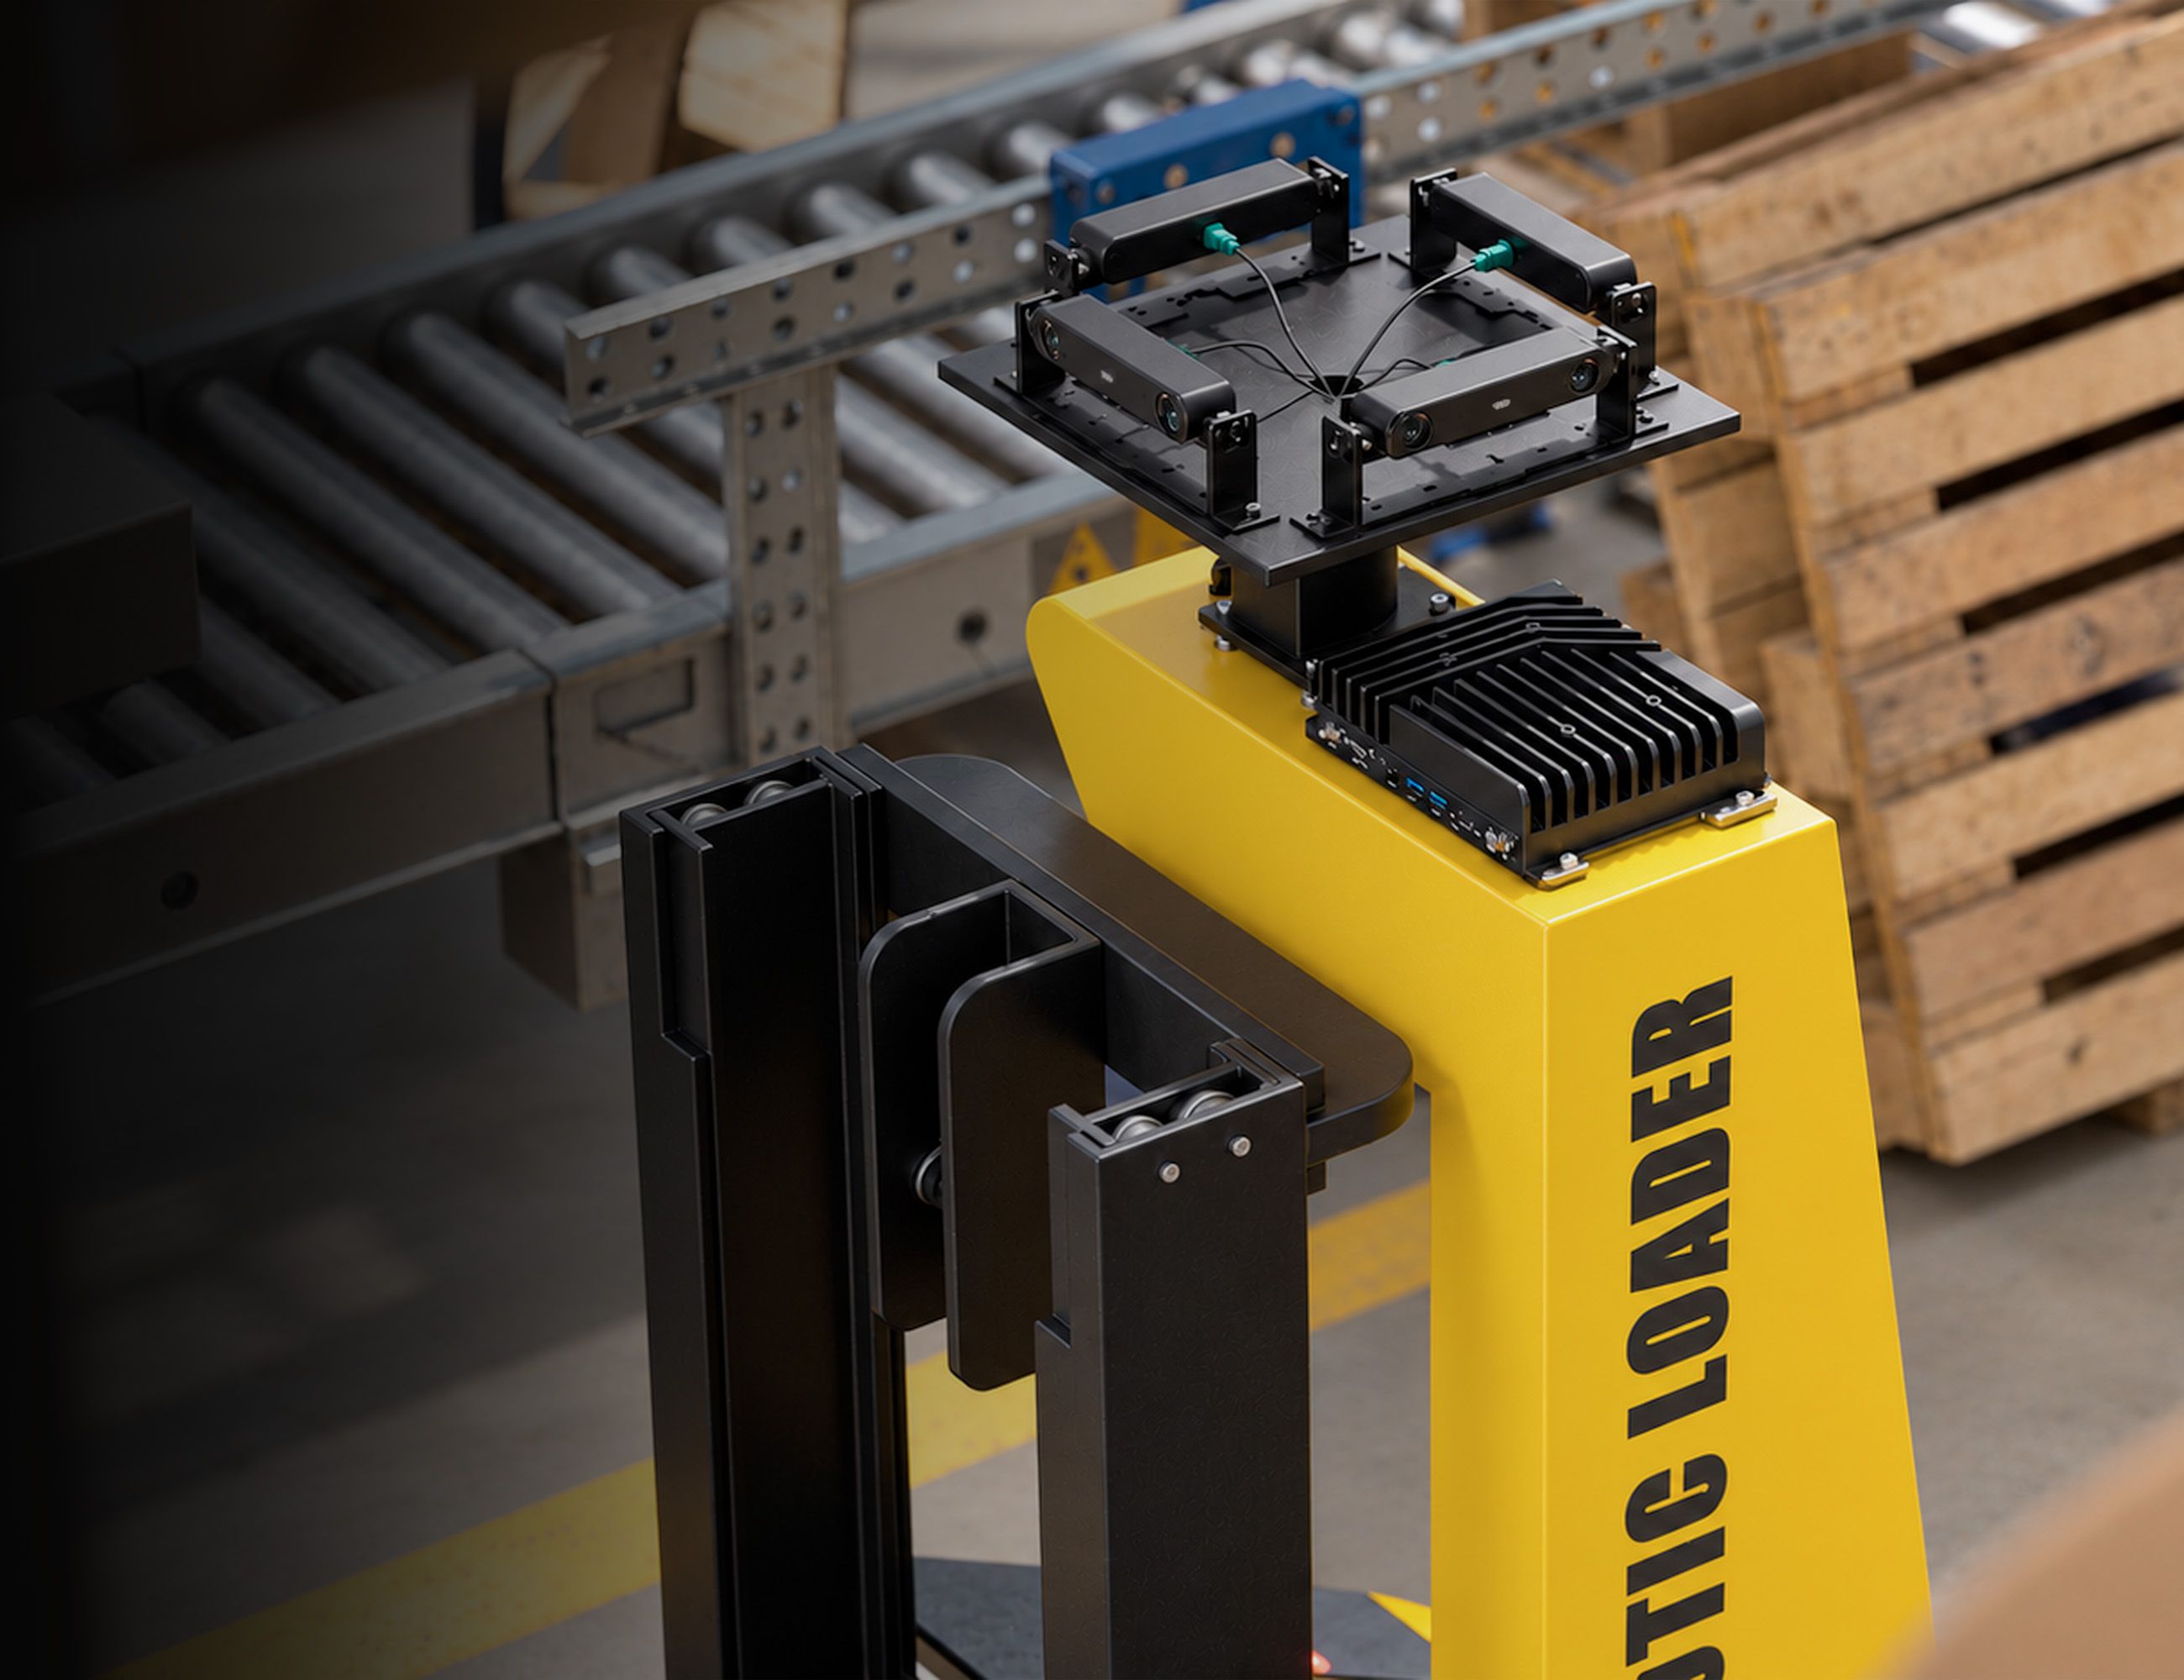
ZED 2i 是 Stereolabs 的 USB 3.0 立体相机,官方标价 499 美元。双 4M 像素传感器、120mm 基线、IP66 铝壳,官方描述里反复强调户外、工业、农业这些场景,说明它不是给桌面小玩具准备的。
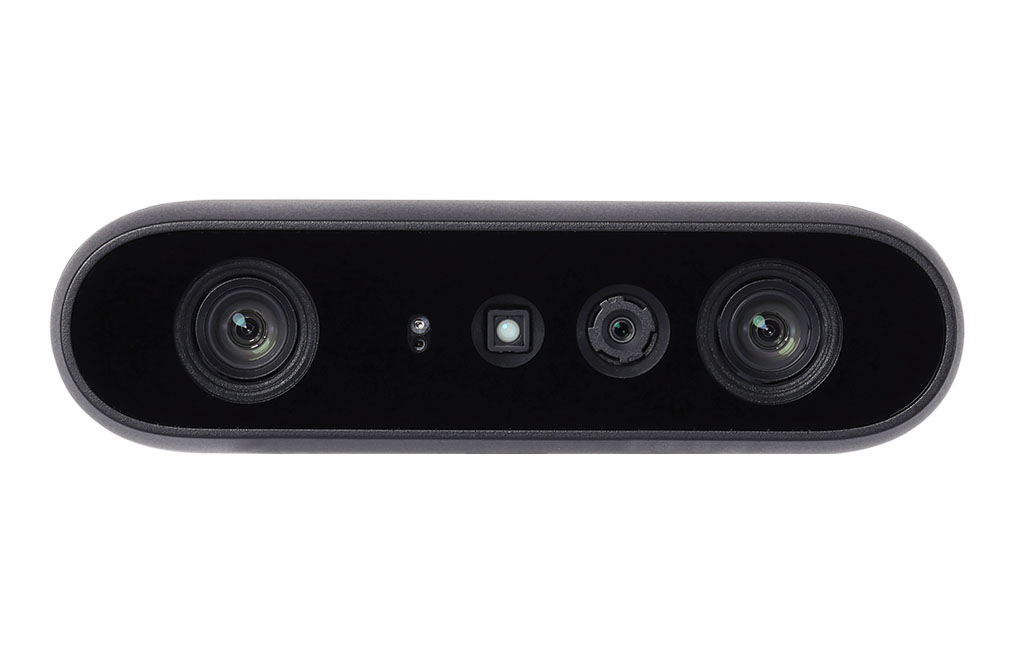
Orbbec Gemini 2 发布于 2023 年,是主动立体红外方案的小尺寸相机,官方商城标价 234 美元。98 克、平均功耗不到 2.5W,官方页面直接把机器人应用放在第一位,定位很明确:塞进小机器人、无人机、手持设备里。
Luxonis OAK-D Pro 官方商店标价 429 美元,最不一样的地方是相机板子上带了一颗 RVC2 视觉处理器,4 TOPS 算力,其中 1.4 TOPS 专门给 AI 推理。别人卖相机,它卖的是"相机加一小块算力"。
二、测得到多远,视野有多宽
ZED 2i 官方规格页给的范围是 0.3m 到 20m(配 2.1mm 镜头),理想区间 0.3m 到 12m,水平视场 110°、垂直 70°、对角 120°,深度帧率最高可到 100Hz,位姿更新同样是 100Hz。
Gemini 2 的近端更狠:0.15m 起跳,最远 10m,深度图最高 1280×800@30fps,深度视场 91°×66°,官方标注 2 米处精度不超过 2%。这个 15 厘米的近端,恰好是桌面抓取、手眼标定最吃紧的那一段距离。
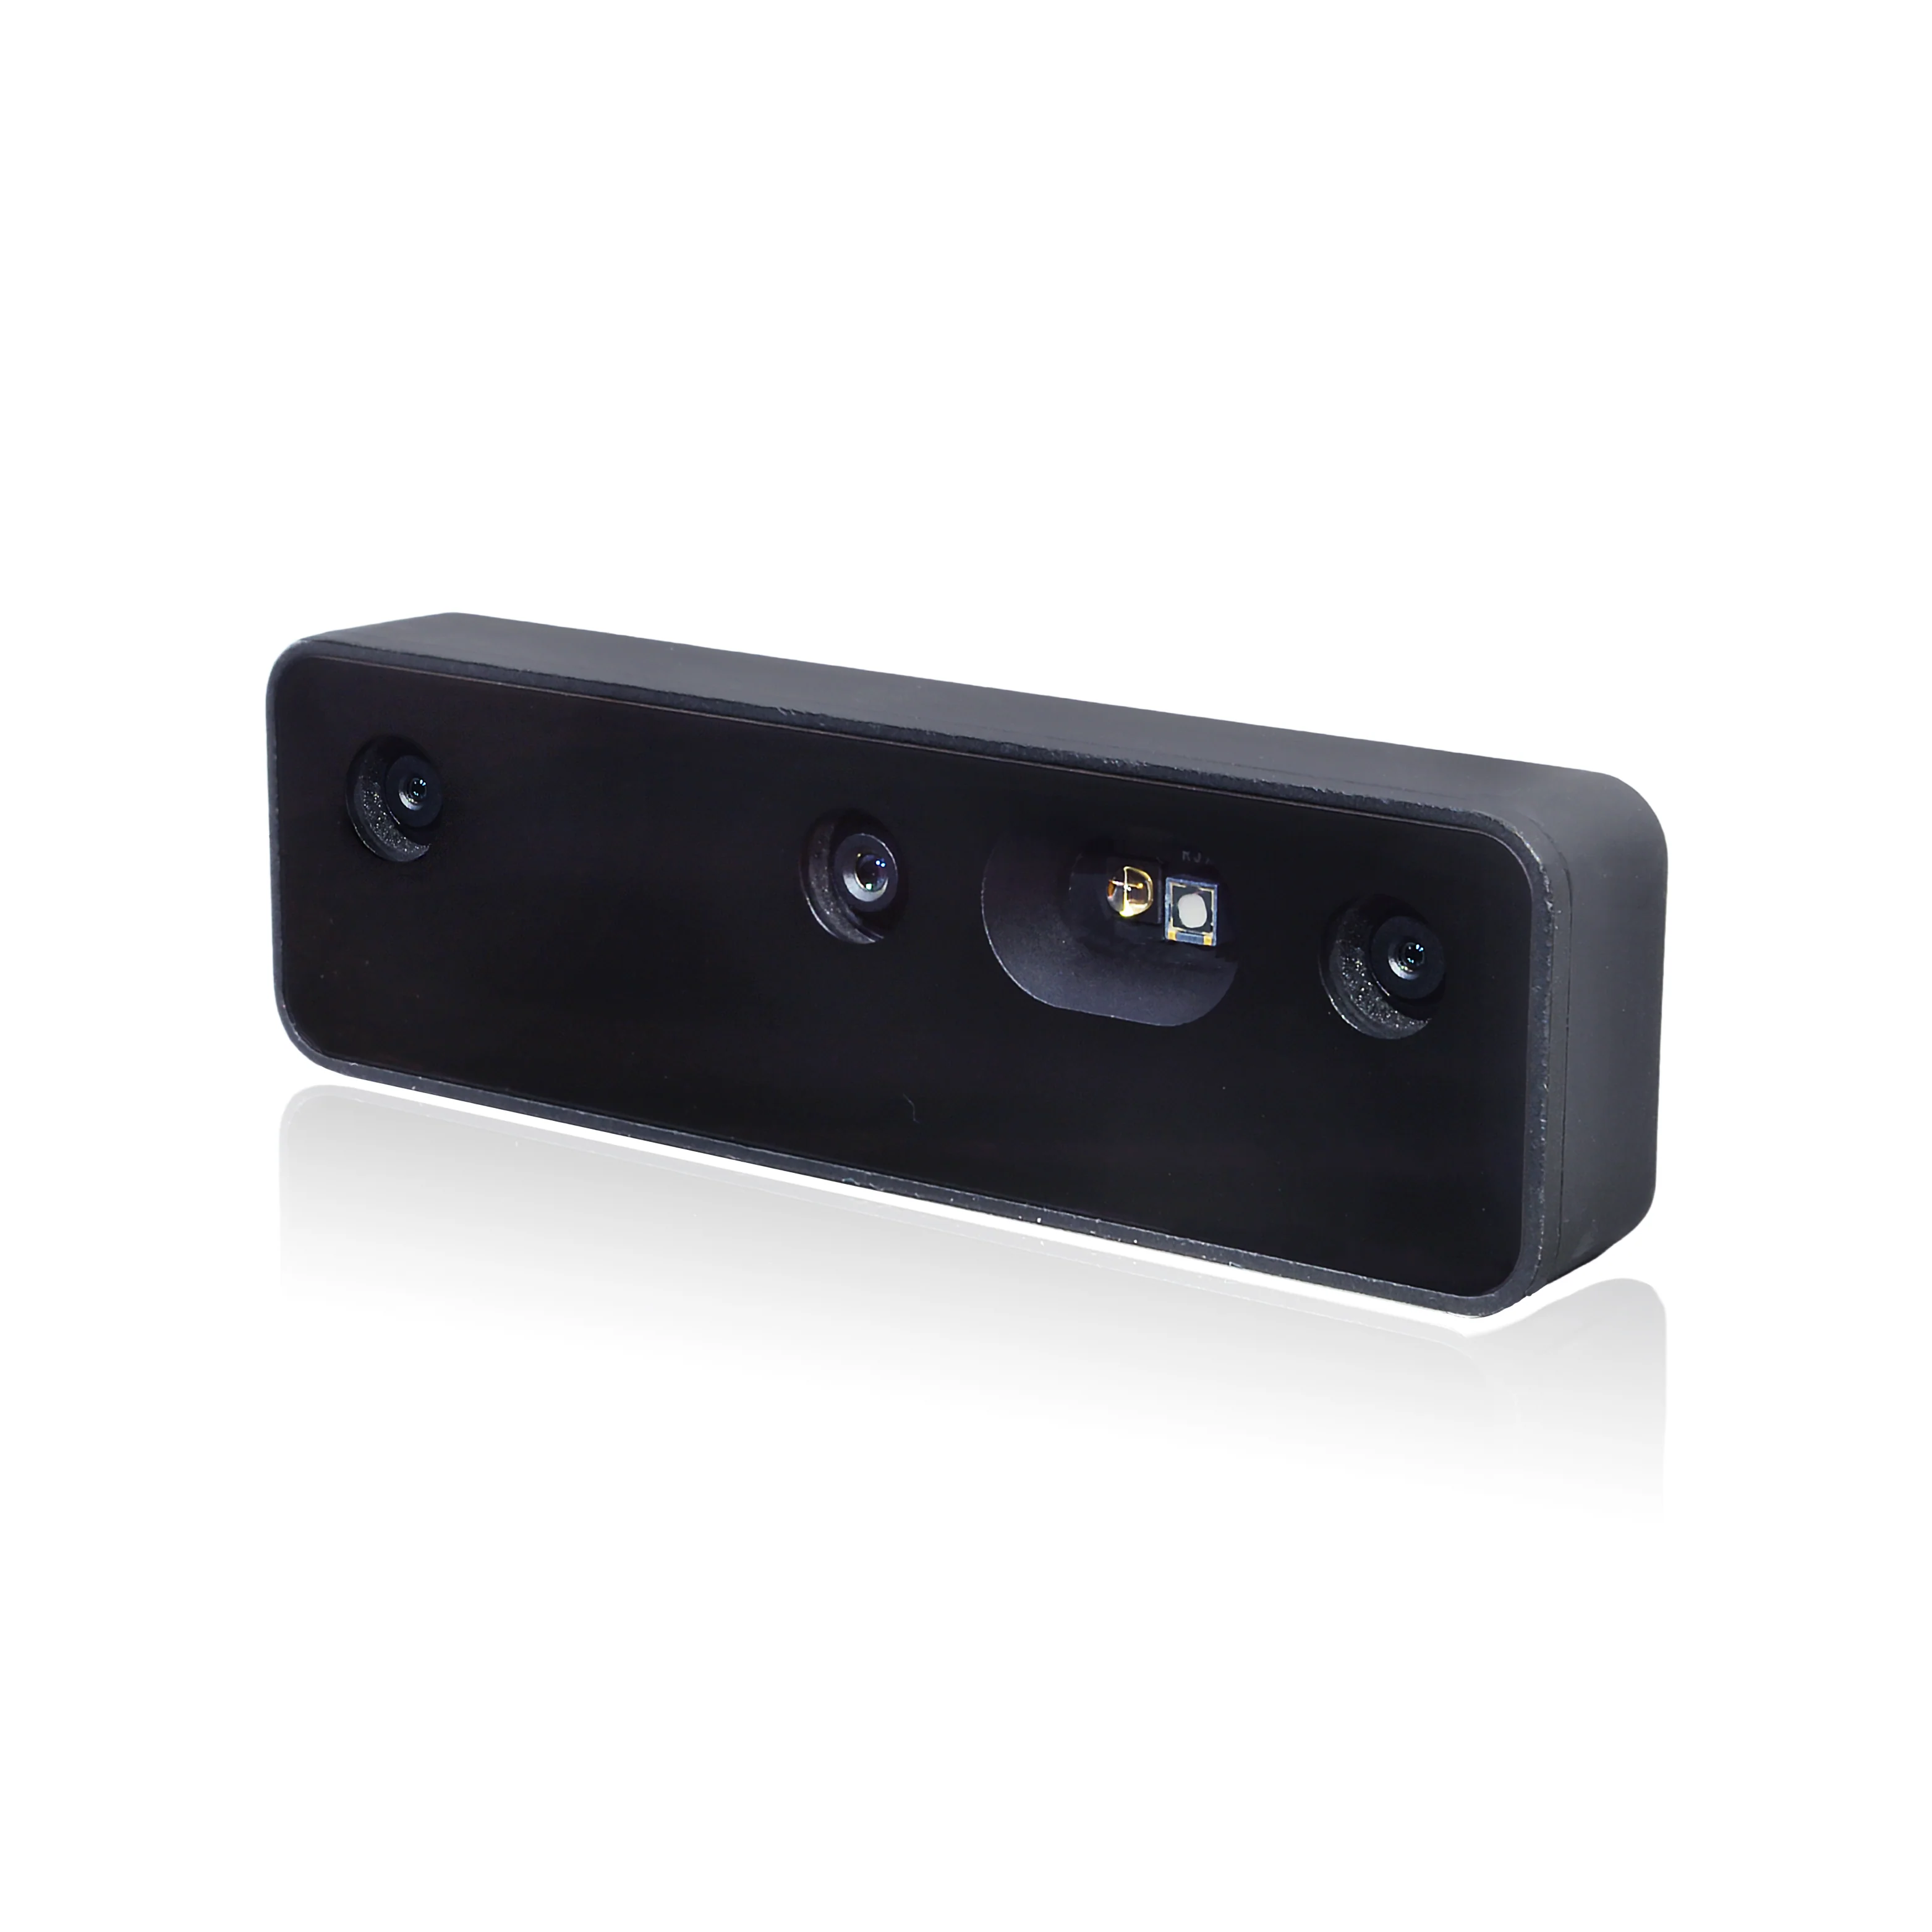
OAK-D Pro 基线 75mm,官方给的理想深度区间是 0.7m 到 12m,最大有效测距 30m。最近端按模式不同在 20cm、35cm、70cm 之间变化,400P 扩展模式最近,800P 模式最远。它不适合贴脸干活,中远距离的稳定性才是它的卖点。
技术路线上还有一个分野要说明。ZED 2i 是被动立体,靠两只镜头看同一场景,再用神经网络做立体匹配算深度;Gemini 2 和 OAK-D Pro 是主动立体,机身里带红外点阵投影,往画面里打散斑,白墙、纯色纸箱这类没纹理的表面也能测出深度。
代价也很清楚:主动红外在强阳光直射下会被环境光冲淡,所以 Gemini 2 官方把工作环境限定在室内与半室外。OAK-D Pro 另外塞了红外补光灯,环境光接近零也能出图,夜视这类需求它一家给了现成方案;ZED 2i 的规格表里没有红外投影,全黑环境深度会明显退化,它的强项在白天、室外、长距离。
三款连起来看:0.2 米以内的活,Gemini 2 独一档;0.5 到 10 米这一大段,三家都能干,拼的是光照下的稳定度;10 米以上,只有 ZED 2i 和 OAK-D Pro 有话说。
三、算力放在哪,决定你少接几根线
OAK-D Pro 把算力做进了相机:RVC2 上 4 TOPS,AI 部分 1.4 TOPS,配合 DepthAI 能直接在相机里跑检测和分割,主机只收坐标和框。树莓派、老款 Jetson 这类主机跑不动模型的场景,这个设计最省事,代价是它最高 7.5W,比另两款都费电。
ZED 2i 走的是另一条路:相机只管采集,算力交给主机,靠 ZED SDK 的神经立体匹配出深度,另外附带 6-DoF 视觉惯性 SLAM、人体骨骼跟踪(18、34、38 关键点可选)和目标检测,人车检测最远 20m。你买的不只是硬件,还有一整套空间感知软件栈,前提是主机算力跟得上。
Gemini 2 居中:板上有一颗 Orbbec 自研 ASIC 专门处理深度,深度图、点云、红外和彩色图可以直接输出,支持 IMU 与多机同步。它不跑神经网络,但把"出深度"这段工作从主机上卸了下来,主机只负责上层决策。
四、功耗、防护、温度:容易被忽略的硬边界
Gemini 2 是三款里最省电的,平均功耗不到 2.5W,一根 USB 3.0 Type-C 同时供电和传数据,98 克、90×25×30mm,工作温度 0℃ 到 40℃,官方写明室内与半室外。装在小四足、无人机、AGV 前端,这个重量和功耗是能接受的。
ZED 2i 是 230 克、175.25×30.25×43.10mm,IP66 防护,USB 供电 5V/380mA,工作温度 -10℃ 到 50℃。外壳是铝的,接口用带双锁螺丝的 USB Type-C,机器人跑起来不会自己松脱。
OAK-D Pro 同样是 IP66 铝壳,工作温度 -20℃ 到 50℃(RVC2 满负荷时),温区最宽。短板在功耗,最高 7.5W,长时间跑模型要给散热留余量。
这块的取舍很直白:电池供电的小平台优先 Gemini 2;户外、雨天、冷库这类环境,ZED 2i 和 OAK-D Pro 更稳。
五、怎么选,以及三个容易踩的坑
预算优先、做室内移动机器人或桌面手眼抓取:选 Gemini 2。234 美元,15 厘米近端、不到 2.5W、98 克,这三个数字直接对应"能装、能贴脸、能久跑"。
要在相机里跑模型、主机算力紧张:选 OAK-D Pro。429 美元换来 4 TOPS 板载算力和 IP66 铝壳,把检测下沉到相机,整机反而更简单。
要在室外做中远距离测距,还要位姿和人体骨骼:选 ZED 2i。499 美元,120mm 基线带来的深度质量、6-DoF 视觉惯性 SLAM、-10℃ 到 50℃ 的温区,是另外两款给不了的。
反过来,三种情况容易选错:只做 2D 避障却上 ZED 2i,多花的钱买不到对应收益;要 15 米以上测距硬上 Gemini 2,直接越过它 10 米的官方上限;想彻底不接主机,Gemini 2 和 ZED 2i 都做不到。
还有三点前提要说清。价格都是各家官网或官方商城的美元标价,不含税和运费,国内渠道价会不一样。官方写的"最远测距"都在理想条件下取得,低照度、深色低反射表面都会让数字缩水,实测要打折看。ZED 2i 有 2.1mm 和 4mm 两种镜头,4mm 版本远距离更好但视场收窄,下单前确认清楚。
同类里还有别的型号,但这次只比这三款在售、官网能查到公开标价的。查不到价格的写进来,那就成了猜。你手上那台机器,更怕耗电,还是更怕测不准?

想知道这三款在 ROS2 里谁的驱动最省心,有没有踩过坑的?
234 美元那款近端 0.15 米是真香,桌面抓取就吃这一段。不过主动红外怕太阳,户外还是别硬上。
OAK-D Pro 我用过一代,板载跑 YOLO 主机只收坐标,树莓派都带得动;就是 7.5W 顶格跑,夏天外壳烫手。
ZED 2i 官网 499 看着贵,但 120mm 基线的深度和 6DoF 位姿是另两款补不上的,室外项目算下来不算过分。