
想给自己的小车或者机械臂找个仿真环境,大概率会在三个名字之间来回横跳:Gazebo、Webots、Isaac Sim。三款都是能跑机器人仿真的开源软件,但脾气差别很大:一个跟 ROS 2 绑得最紧,一个上手最省心,一个画面最真但先把你的显卡验一遍资。这篇把三款挨个拆开说,数据全部对着官方文档和仓库核对过,截至 2026 年 11 月 1 日。
别看都叫机器人仿真器,三款的出身和定位完全不同:
- Gazebo:Open Robotics 生态里的老牌选手,当前文档主推的版本叫 Gazebo Jetty,官方页面标明这是 LTS 长期支持版,从 2025 年 9 月一直支持到 2031 年 5 月。核心代码 gz-sim 在 GitHub 上以 Apache 2.0 许可开源。
- Webots:Cyberbotics 公司从 1998 年维护至今的桌面仿真软件,同样是 Apache 2.0 开源。GitHub 仓库里最新的正式发布版本是 R2025a,2025 年 2 月 4 日放出,之后一直有每日构建的 nightly 版跟进。
- Isaac Sim:NVIDIA 官方常见问题页写得明白,免费使用、按 Apache 2.0 开源、代码在 GitHub。它构建在 Omniverse 库之上,用 OpenUSD 描述场景,GitHub 最新发布已经到 v6.2.0,2026 年 10 月 14 日更新。
第一道坎:你的电脑跑不跑得动
这一项三款里 Isaac Sim 是独一档的。官方系统要求页写得很硬:系统只认 Ubuntu 22.04/24.04 和 Windows 11(Ubuntu 22.04 已被标注为弃用,未来版本会移除);显存最低 16GB,对应 GeForce RTX 4080 这一档,理想配置直接写到 RTX PRO 6000 Blackwell 加 48GB 显存;内存最低 32GB,推荐 64GB;硬盘从 50GB SSD 起步,推荐 500GB 以上。还有一句容易被忽略:没有 RT Core 的 A100、H100 这类计算卡反而不支持。另外容器方式只在 Linux 下可用。说白了,没有一张像样的 RTX 显卡,Isaac Sim 连门都进不去。
Gazebo 和 Webots 就亲民得多。Gazebo 官方提供 Ubuntu、macOS、Windows 三家的二进制安装包;Webots 同样给 Windows 安装器、macOS 打包、Ubuntu 的 deb 包和 Snap 包,一台普通笔记本就能跑起来。这也决定了练手和教学场景里前两款的地位很难被撼动。
物理与传感器:要模拟什么,就选什么
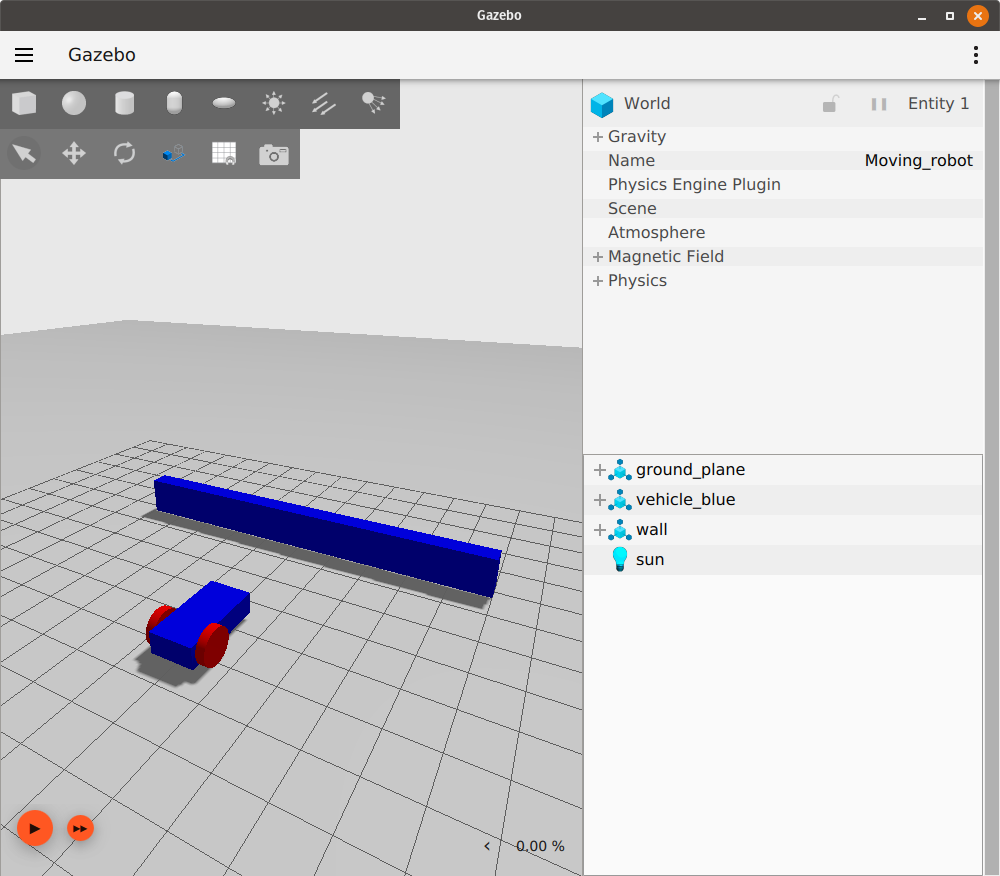
Gazebo 的物理引擎是插件化的,gz-physics 仓库里同时维护着 dartsim、bullet、bullet-featherstone 和 TPE 这几套插件,官方的说法是没有哪个引擎适合所有仿真场景,可以按应用挑。世界用 SDFormat 描述,模型可以直接从 Fuel 在线模型库往场景里拖,也支持把 URDF 生成的东西丢进去。官方传感器教程里 IMU、激光雷达、接触传感器都有现成示例。
Webots 的核心是 Qt 界面加一个 ODE 的分支做物理,渲染引擎叫 wren,基于 OpenGL 3.3。它的强项是资产库齐全:两轮车、机械臂、足式机器人、无人机、水下机器人都有现成模型,还能导入 Blender 做的 CAD 和 URDF,地图甚至能直接拿 OpenStreetMap 的数据生成,这一点对做室外巡航仿真的很省事。

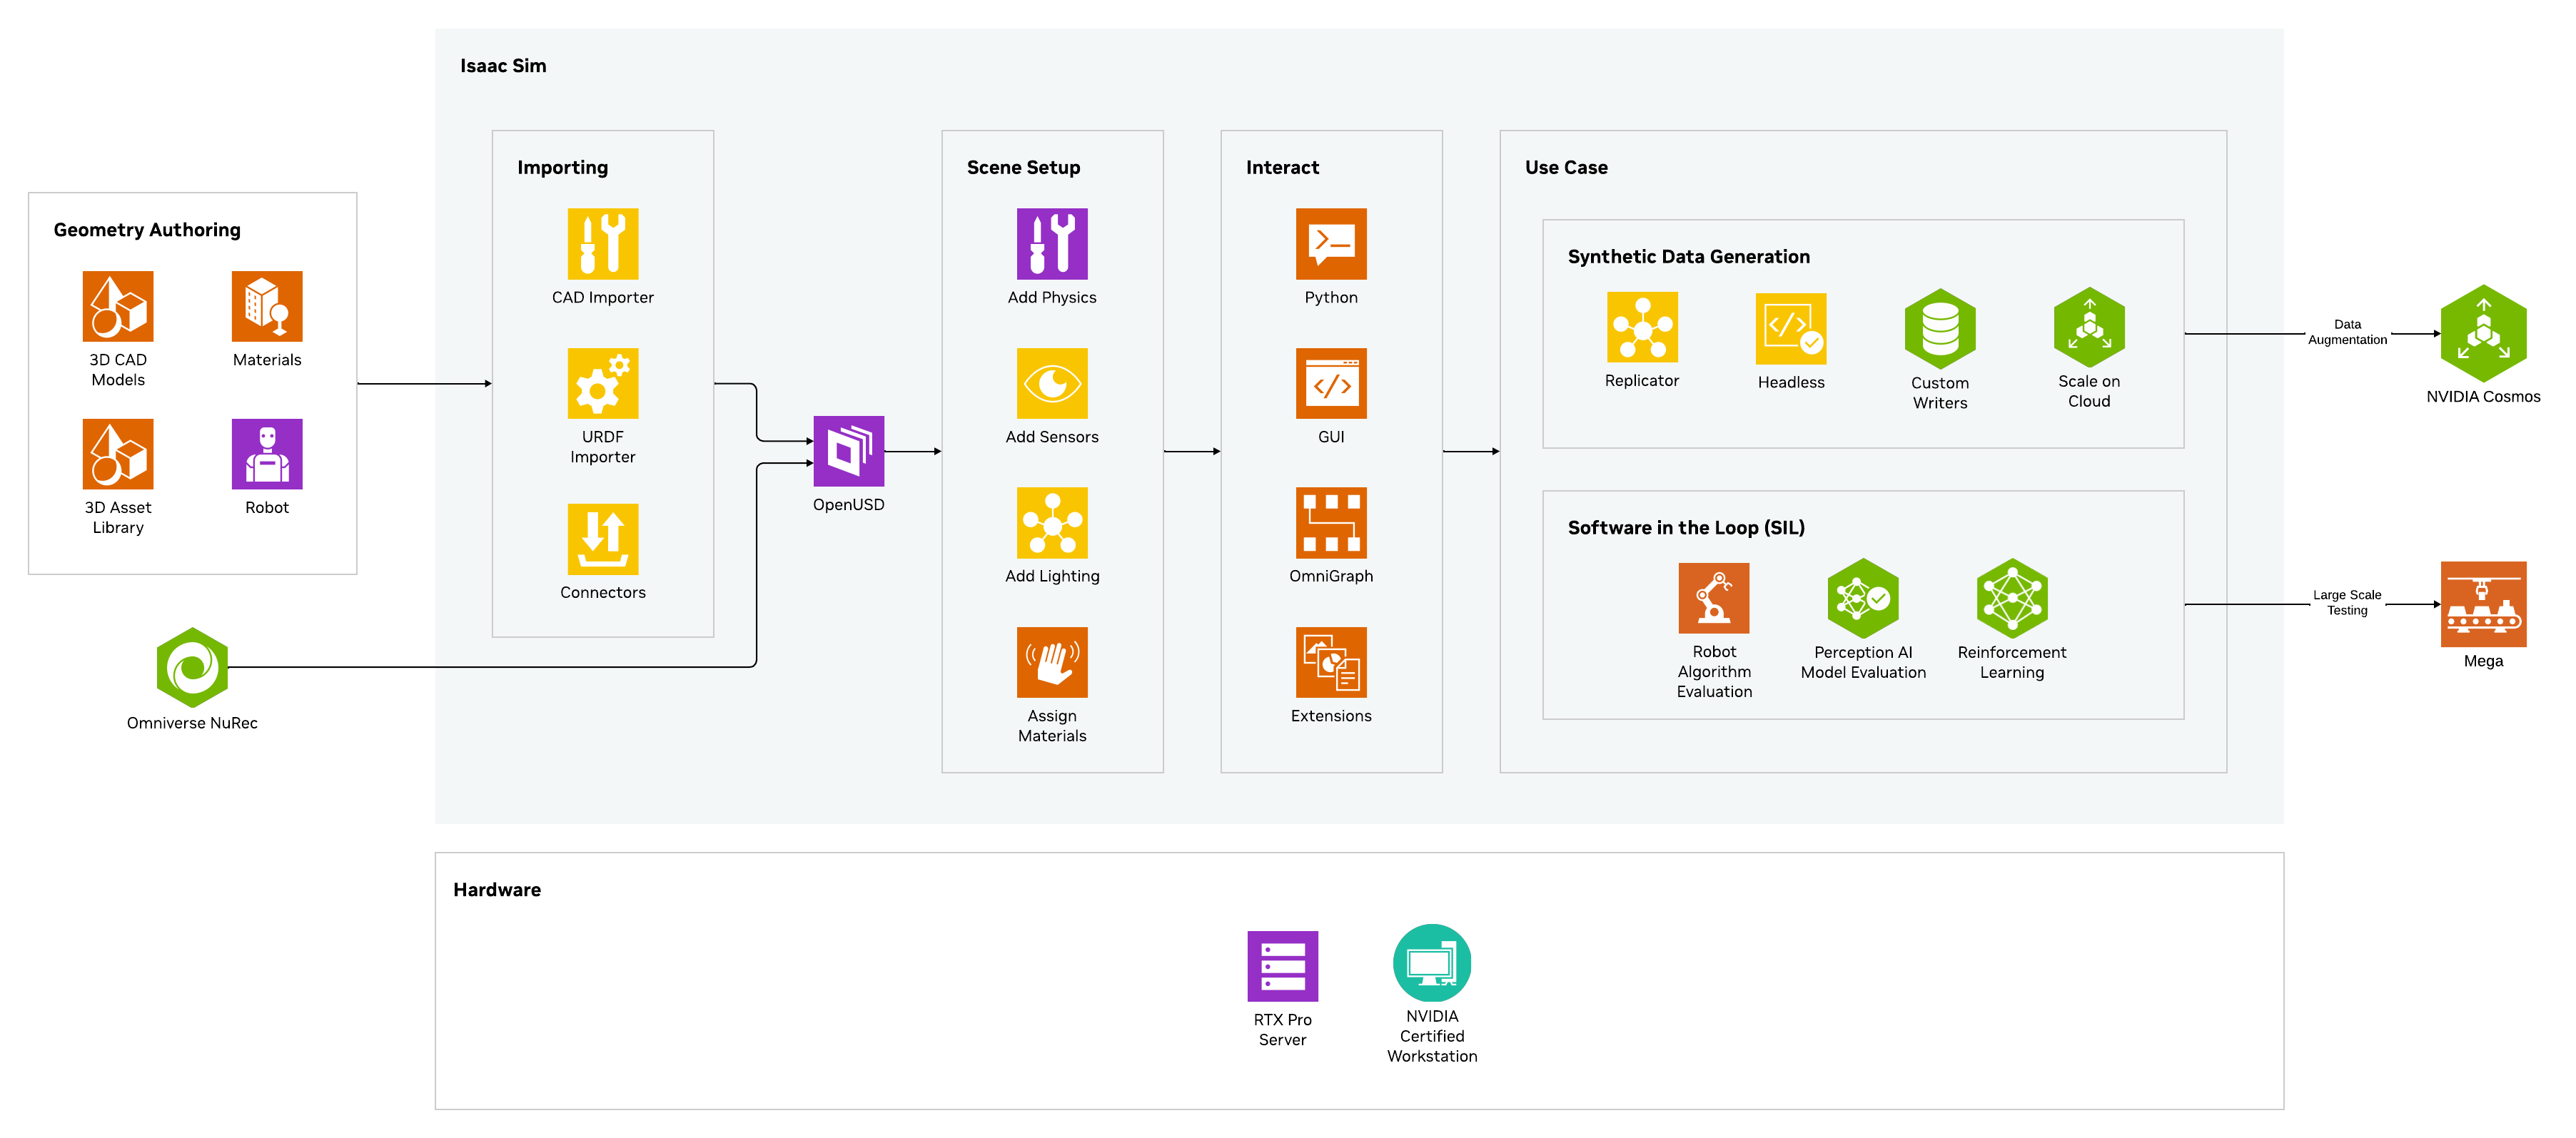
Isaac Sim 走的是另一条路:物理靠 PhysX 和 Newton,传感器渲染直接上 RTX 光线追踪,官方文档里 RTX Lidar、RTX Radar 这类传感器是一等公民,合成数据生成(比如随机化光照、反射、颜色来批量造训练数据)是它区别于前两款的招牌能力。场景用 OpenUSD 组织,URDF 导入器也在。
和 ROS 2 的接缝宽窄不一
如果你是 ROS 2 用户,这条权重得很高。Gazebo 从 ROS 2 Jazzy 开始以 vendor packages 的形式直接进了 ROS 软件仓库,官方还有 ros_gz_bridge 做话题桥接,一条命令就能把激光雷达数据从 Gazebo 转成 sensor_msgs。Webots 这边是官方维护的 webots_ros2 包,同样是 Apache 2.0。Isaac Sim 也带 ROS 2 桥,但它的重心明显在 Isaac Lab 那套机器人学习工作流上,做强化学习训练它是对的工具,纯粹为了跑 ROS 2 导航调试则有点杀鸡用牛刀。
许可都免费,但花钱的地方不一样
三款软件本体都是 Apache 2.0,下载不用花一分钱。差别在周边:Webots 官方卖付费技术支持,Premier Service Standard 一年 500 瑞郎,Deluxe 一年 2500 瑞郎含 12 小时服务;Gazebo 由 Open Robotics 维护,靠社区和基金会驱动;Isaac Sim 免费,但个别配套内容按 NVIDIA 自己的附加许可条款走,商用前建议把许可页自己读一遍。都开源,都不锁死你。
分场景给个直球结论
- 在用 ROS 2 做小车、机械臂的常规开发调试:选 Gazebo,Jazzy 之后的集成是最顺的,Jetty 的 LTS 支持到 2031 年 5 月,长期项目不用慌。
- 教学、比赛、快速搭原型,或者你的机器是 Windows 和 macOS:选 Webots,装完就能跑,资产库最全,R2025a 之外的 nightly 版还能尝鲜。
- 做感知模型的合成数据、强化学习训练,且手里真有一张 16GB 显存以上的 RTX 卡:上 Isaac Sim,画面和传感器仿真的上限是另外两家给不了的。
两句冷静话:一是三款迭代都很快,Isaac Sim 已经到 6.x,Webots 的正式版还停在 R2025a,下载前先看一眼各自仓库的最新发布;二是 Gazebo 官方把平台支持分成 official、best-effort、no-effort 三档,Windows 和 macOS 用户装之前最好确认自己的组合在哪一档,别装完才发现踩在不支持列表里。
你现在的项目用的是哪一套?踩过什么坑,评论区聊聊。

刚开始学ROS2,看了这篇决定就用Gazebo了,Jetty支持到2031年5月这条很关键,不怕学一半换工具。
Webots R2025a之后快一年没发新的正式版了,倒是nightly一直在更,有点好奇下个大版本憋什么。
Gazebo从Jazzy开始走vendor packages确实省心,之前手动对Gazebo和ROS版本能对到怀疑人生。
Isaac Sim那个显存门槛是真的劝退,官方要求16GB起步,我工作室那台1060直接看都不用看。老老实实用Webots了。