
2026 年下半年,桌面机器狗这个品类突然热闹起来。Petoi Quaddle 在 Kickstarter 上以 99 美元起步卖爆,Gogobot D1 带着 12 个舵机和对话功能拿了 20 倍超募,Mini Pupper 2 继续走教育科研路线,支持 ROS2、能跑激光雷达自主导航。三款都在掌心大小这个区间里,但定位完全不同。
这篇横评想解决一个问题:同样巴掌大的四足,钱该花在哪。
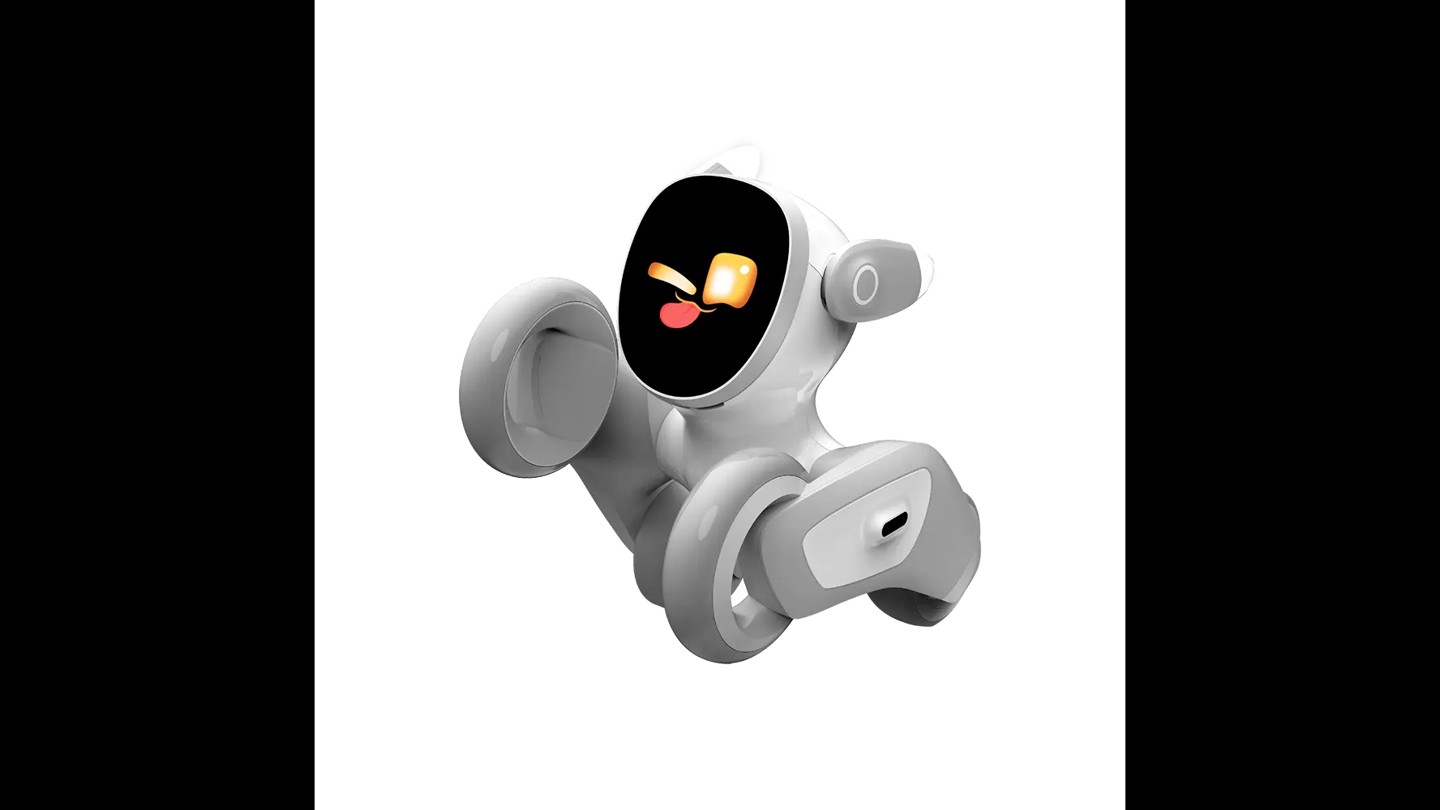
源站用来代表机器狗品类对比的题图,画面里是 Hengbot Sirius,属于本文没细讲的高端机型,放这里只作品类示意,不是下面三款中的任何一款。
先看三个数
横评最容易写成参数罗列,但桌面机器人真正拉开差距的只有三件事:几个舵机、跑什么算力、接什么生态。
舵机数决定动作空间。一个舵机一个自由度,四足机器人每条腿至少需要髋摆和膝抬两个动作,四个舵机意味着每条腿只有一个自由度,得靠连杆把动作放大;十二个舵机意味着每条腿三个自由度,髋外摆、髋前后、膝弯曲都能单独控制,动作自然丰富得多。
算力决定它能不能自己做判断。用 ESP32 这类微控制器,只能跑写死的动作序列和简单的传感器判断;用树莓派这类能跑 Linux 的板子,才能跑视觉、跑建图、跑路径规划。
生态决定你能往哪走。有 ROS2 支持的,你写的算法能直接搬上去验证;只有自家 App 的,你只能在它给的框里玩。
按这三个数看,三款正好站在三个位置上:Quaddle 是四个舵机加微控制器,走教育入门;Mini Pupper 2 是十二个舵机加 Linux 加 ROS2,走算法验证;Gogobot D1 是十二个舵机加云端大模型,走情感交互。
Petoi Quaddle:四个舵机怎么做出八个的效果
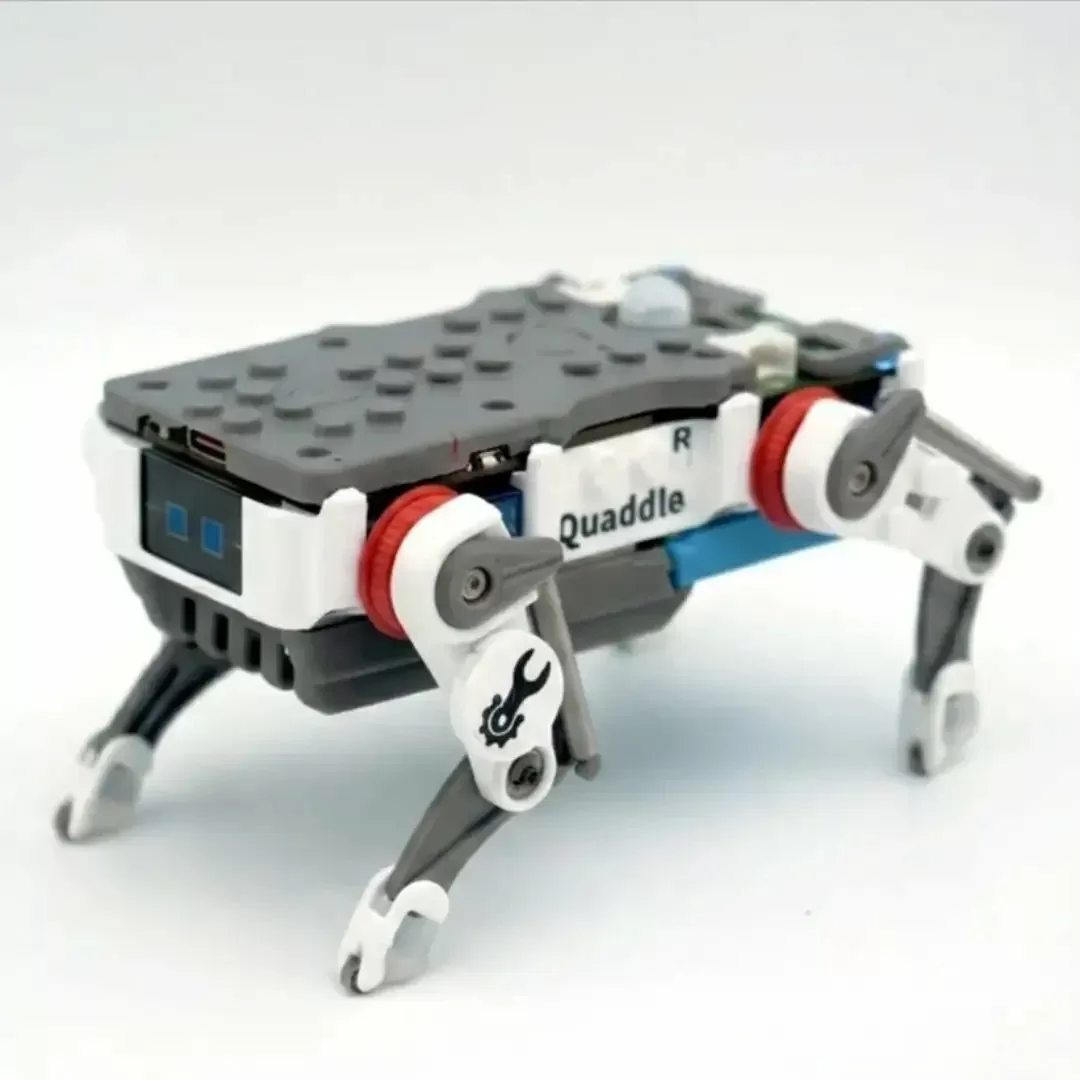
Petoi Quaddle 实物,白色积木风格外壳,表面有乐高兼容凸点,机身侧面印着 Quaddle 字样,四条腿各一个舵机。
Quaddle 是 Petoi OpenCat 家族里最小最便宜的成员,也是这三款里唯一把成本压到一百美元以内的。
它的核心设计思路是机械偷懒:每条腿只给一个舵机,但通过连杆机构让髋关节的动作带动膝关节,模仿的是早期陆生鱼类靠肌腱联动划水的结构。一个舵机推出去,腿既往前摆也往下蹬,落地那一下自带缓冲。四个舵机做出了别的产品八到十二个舵机才有的步态效果。
代价是动作没法拆开调。十二舵机的机器你可以单独调膝关节的抬腿高度,四个舵机的不行,改一个连杆长度,整套步态都跟着变。
性能上它不算慢:小跑速度 1.8 倍体长每秒,滑行能到 3 倍体长每秒,原地旋转每秒 90 度。Builder 版尺寸 11×7×7 厘米、重 170 克,主控是 ESP32-S3FN8,支持 Arduino、Python、C++,也能接 ROS 和 ROS2,还能自己加一块树莓派 Zero 上去。
三个型号差在传感器和交互上。Builder 99 美元起,零售 149,纯运动套件;Buddy 139 美元起、零售 219,加了 AI 对话、触摸和动作学习回放;Scout 179 美元起、零售 269,再加红外、光线、手势传感器。三个型号共用同一套 OpenCat 固件,也就是说你买 Builder,后面想升级交互能力,靠加传感器和改固件也能往上补。
乐高兼容加 3D 打印外壳,扩展空间很大。这一点对亲子项目和 STEM 课堂特别友好,孩子能给它加轮子、加夹爪、加外壳,不用等官方出配件。
适合谁:想用最少的钱搞懂四足运动学和编程的人。它的价值不在功能多,在于结构透明,你能看清一条腿是怎么动起来的。
Mini Pupper 2:能跑 ROS2 的桌面实验室
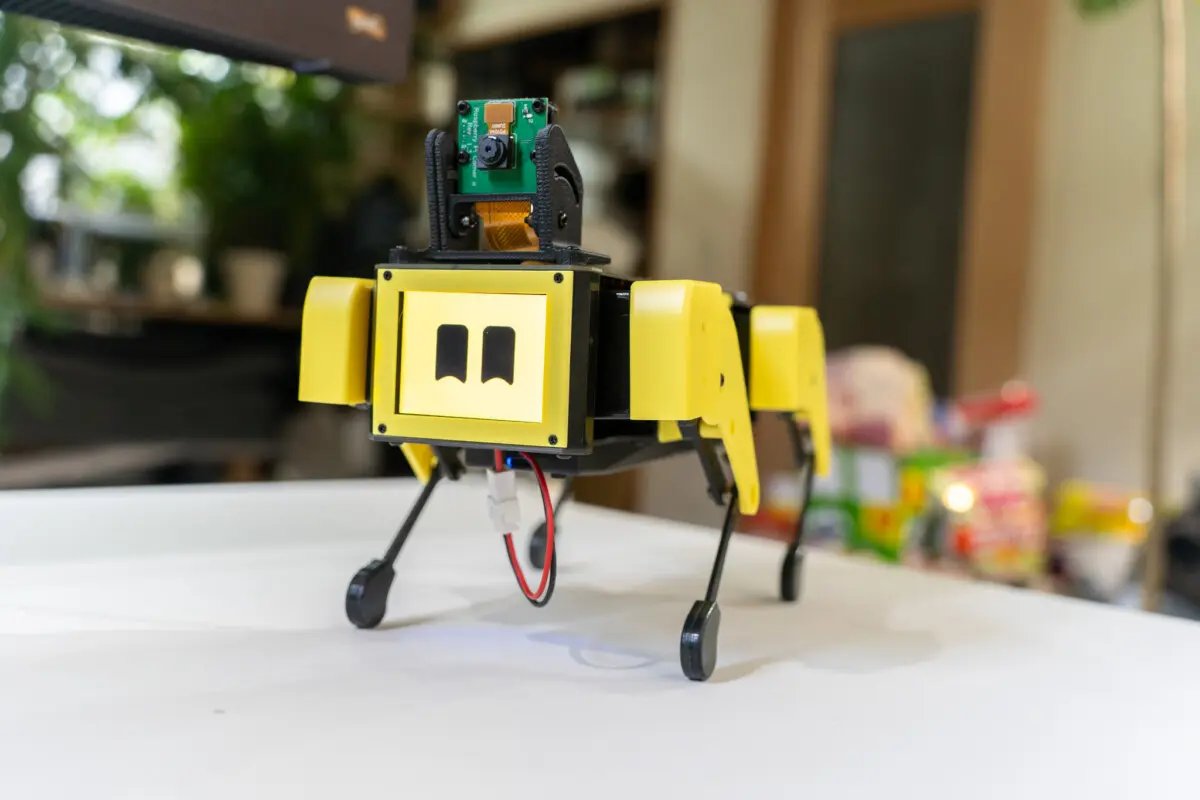
Mini Pupper 2 实物,银灰色机身配黑色腿部,头部有一颗摄像头,整机尺寸大约一个手掌,面向桌面级的 ROS2 实验。
Mini Pupper 2 不是玩具,它是一台能跑研究级 demo 的教育平台。
它的定位很明确:让学生在桌面上验证机器人算法。SLAM 建图、路径规划、视觉导航这些实验,过去要么在仿真里跑、要么得有一台 Go2 或者 Spot 这种几万块的机器,现在桌面上就能跑。支持 ROS2 是关键,意味着你在别处写的节点、用的包,基本能原样搬过来。
能装激光雷达做自主导航,这一条把它的天花板抬得比其他两款都高。有雷达才有真正的避障和建图,靠超声波或者红外只能做阈值判断。
它还集成了语音交互功能,不过生成式 AI 那部分需要额外的 API 费用,不是买回来就能白用。这一点得算进总成本。
价格上,日本定价 65,900 日元含税,计划零售价 109,116 日元。同价位段里,愿意为 ROS2 和雷达付钱的人,其实是在为实验能力付钱,不是为机器狗付钱。
适合谁:有 ROS2 基础、想做机器人算法方向的本科生研究生,或者正在做 AI 加机器人整合实验的研究者。如果你的目标是把机器人动起来,它性价比不高;如果你的目标是把机器人算法跑通,它是这三款里唯一的选择。
Gogobot D1:十二个舵机换来的表情和动作
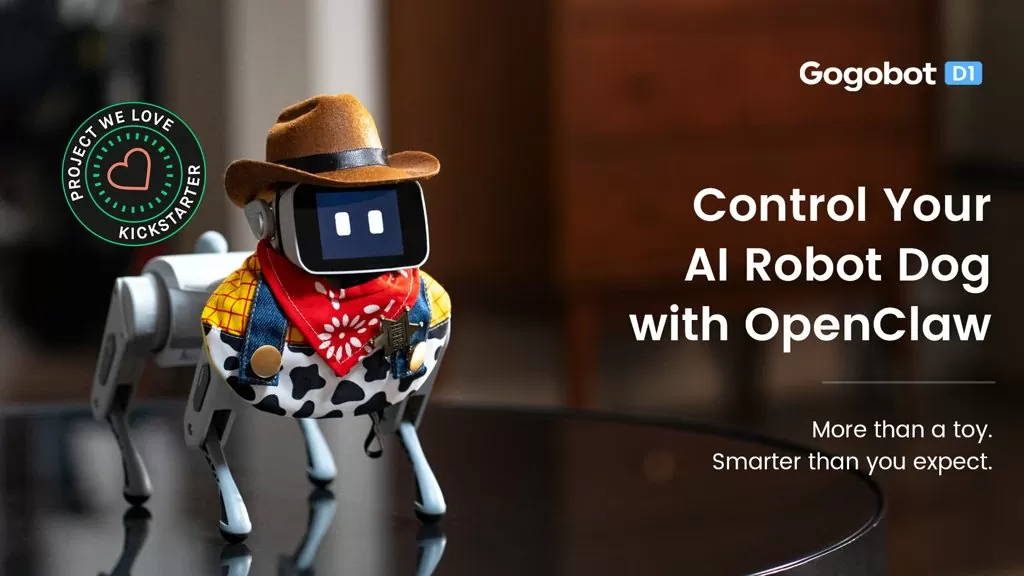
Gogobot D1 实物,戴一顶牛仔帽、脖子上系红方巾,2.4 英寸屏幕充当脸部显示动态表情,四足站立姿态。
Gogobot D1 走的是情感陪伴加对话这条路,也是三款里最像宠物的一台。
十二个舵机比 Quaddle 多八个,动作库因此丰富得多:坐下、俯卧撑、翻滚、摔倒自恢复。摔倒自恢复这个能力尤其能说明自由度带来的差别,四舵机的机器一旦侧翻,基本得靠人扶起来。
交互部分堆得比较满:2.4 英寸 TFT 屏显示五十多种动态表情,四麦克风阵列做声源定位,你说话它会转头看你。接入 OpenClaw 生态,对接 GPT-4o 和 Claude,支持十五种以上语言,还有长期记忆。
隐私设计上有个取舍值得说:它没有摄像头,避障靠双 ToF 激光雷达防跌落。没有摄像头意味着它看不见你,做不了视觉识别,但也意味着不会把画面传出去。对放在卧室或者儿童房里的设备,这个取舍是合理的。
App 里有可视化编程,EDU 版可以用 Python 直接控制舵机和传感器,所以它不只是个玩具,也能当开发平台用。
价格上,Kickstarter 早鸟 239 美元起是 Basic 版,Pro 249,EDU 299,预计零售 469 到 559。续航 70 到 90 分钟,USB-C 充电。早鸟价和零售价差了一倍,这也是众筹项目的常态。
适合谁:想要一台能聊天的小狗、而不是一台能编程的机器人的用户。家庭陪伴、亲子互动、隐私敏感场景都对得上。想拿它做视觉或者导航研究的,别选,它没有摄像头也没有雷达。
三款的 AI 根本不是一回事
这三款都在宣传里提 AI,但说的是三件完全不同的事,这点特别容易混。
Quaddle 的 AI 是编程教育意义上的。它的主控是微控制器,能做的是根据传感器读数执行预设动作,所谓智能是设计者写进去的逻辑,不是它自己学出来的。它教的是怎么把一个动作拆成指令。
Mini Pupper 2 的 AI 是算法意义上的。跑 ROS2、装雷达、做建图和路径规划,这些都是经典机器人算法,你在上面调的是算法参数,验证的是论文里的方法能不能在真机上跑通。
Gogobot D1 的 AI 是大模型意义上的。对话、记忆、情绪反馈,这些能力在云端,机器狗本身只是个大模型的物理外壳。断网之后它的核心卖点基本消失。
所以选之前先问自己一句:我要的智能,是能自己动、能自己算、还是能跟我聊。这三个答案指向三台完全不同的机器。
三款怎么选
预算有限、想学编程和运动学:Quaddle Builder,99 美元是同类最低,结构透明,改起来不心疼。
做机器人算法研究、要验证 SLAM 和路径规划:Mini Pupper 2,三款里唯一原生支持 ROS2 加激光雷达导航的。
要情感陪伴和对话交互、看重隐私:Gogobot D1,十二舵机加表情屏加大模型,交互感最强,而且没有摄像头。
都想要:先买 Quaddle 练手。试错成本最低,摔了不心疼,把四足怎么走这件事搞明白之后,再决定往科研走还是往陪伴走。
反过来,如果你的目标很明确就是某一件事,别买最便宜那台再往上改。四舵机的结构改不出十二舵机的动作空间,省下的钱最后会花在换机上。
众筹这件事得单独说
三款都是众筹产品,这不是小事。
Quaddle 预计 2026 年 12 月发货,Gogobot D1 部分批次预计 5 月发货。众筹意味着发货时间可能推迟,规格可能调整,售后要看项目方靠不靠谱。这不是唱衰,是这个模式的常态。
下单前至少确认三件事:发货时间是承诺还是预估、保修和退换怎么算、运费和关税谁承担。海外众筹的运费和进口税经常能占到机器本身价格的两三成,这部分不算进去,比价就是假的。
还有一点:早鸟价便宜,但拿到的可能是第一批量产机,早期的结构问题、固件 bug 都要自己扛。如果你不擅长折腾,等零售版反而更省心。
买之前最后三个提醒
第一,三款都不是成品玩具。Quaddle 要自己组装,四颗螺丝起步;Mini Pupper 2 需要 Linux 和 ROS 基础;Gogobot D1 开箱能用,但对话要联网。买之前想清楚你要动手做还是开箱玩。
第二,标价不等于到手价。运费、关税、API 费用、配件费加起来,$99 那台可能变成 $150,$239 那台可能变成 $350。横评比价要按到手价算。
第三,先想场景再想参数。桌面陪伴、课堂教具、算法实验,这三个场景对硬件的要求几乎没有交集。参数表再漂亮,用不上就是浪费。

Quaddle那个4舵机连杆设计确实聪明。Hackster那篇评测里Dr. Li说参考了泥skipper鱼的肌腱结构,用机械联动替代了一个自由度的舵机。99美元入门价在同类产品里基本没对手。
Gogobot D1的无摄像头设计值得肯定。家里有小孩的家长会很在意这个——ToF激光雷达避障比摄像头方案隐私友好太多。不过70-90分钟续航确实短了点。
Mini Pupper 2是唯一原生支持ROS2的,这对做机器人方向的学生来说太重要了。在桌面上跑SLAM和导航,成本比用Go2低一个数量级。
三款都买了不太现实,但可以先入Quaddle玩玩——便宜、开源、扩展性好。搞清楚了再决定要不要上Mini Pupper搞算法。