
Hugging Face的LeRobot生态把桌面机械臂这个品类彻底带火了。过去一年里,几百块钱就能买到原生兼容LeRobot、支持主从遥操作和模仿学习的六轴臂,几家做教育机器人的厂商几乎同时更新了产品线。
这次横评挑了三款目前200-300美元档位的主流LeRobot臂:幻尔SO-ARM101(269.99美元)、幻尔NexArm LeRobot版(251.99美元,折扣价)、微雪RoArm-M3-S(239.99美元起)。三款价格接近,但定位完全不一样——一个是3D打印入门款,一个是金属重载款,一个是桌面关节直驱款。我把它们的硬件、舵机、负载、生态和适用人群掰开了讲。
先看一张参数表
参数全部来自三家厂商官方产品页(截至2026年10月28日查询):
自由度:SO-ARM101是6轴(6个HX-10HM总线舵机);NexArm LeRobot是6轴(5个HX-10HM+1个HX-12H);RoArm-M3是5+1轴(ST3235总线舵机×7,2自由度腕部)。
工作半径:SO-ARM101约400mm;NexArm约500mm;RoArm-M3水平直径1120mm(约560mm半径)、垂直最大798mm。
末端负载:SO-ARM101标称200g;NexArm标称500g;RoArm-M3标称0.2kg@0.5m(200g在500mm处)。
重复定位精度:NexArm官方给的是±2mm;RoArm-M3标称约±5mm(同负载);SO-ARM101官方没给硬指标。
机身材质:SO-ARM101是PLA 3D打印结构件;NexArm是航空级金属型材;RoArm-M3是轻量化结构(关节直驱,双驱肩部)。
重量(从动臂):SO-ARM101从动臂704g;NexArm从动臂1.3kg;RoArm-M3整机约973g。
舵机最大扭矩:SO-ARM101从动臂30kg·cm;NexArm从动臂最大65kg·cm(HX-65HM);RoArm-M3关节舵机30kg·cm@12V。
视觉:SO-ARM101双摄(200万像素主视角+30万像素第三视角);NexArm也是双摄同配置;RoArm-M3基础版不带摄像头,需另购AI套件。
SO-ARM101:最便宜的入门票,3D打印轻巧款
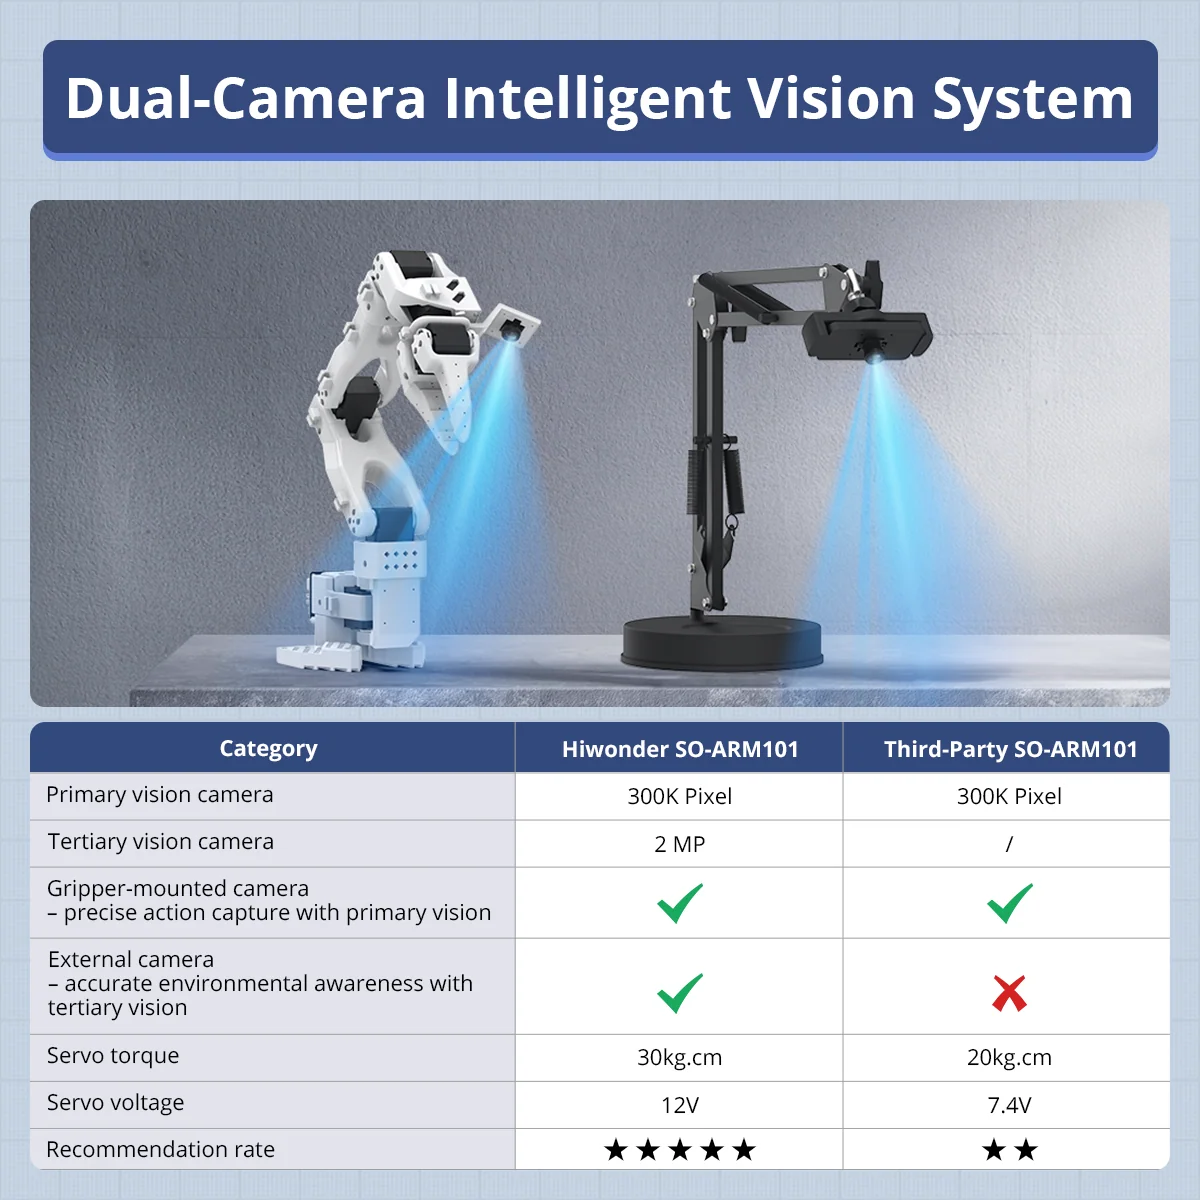
SO-ARM101是基于Hugging Face社区开源结构做的优化版,目标就是"最低成本跑通LeRobot全流程"。269.99美元拿到的是DIY散件,你需要自己组装——结构件是PLA 3D打印的,比较轻,整只臂从动臂才704g,桌面不占地。
硬件上6颗HX-10HM智能总线舵机,主臂从动臂配的是30kg·cm扭矩的HX-30HM,末端负载标称200g。这套配置对于"抓一个小块积木、端一个小杯子、把棋子从A点移到B点"这种LeRobot标准demo任务够用,但想抓更重的东西、做长悬臂动作就吃力了。
它最大的优势是便宜+资料全。官方给了BusLinker V3.0调试板、PC可视化调试软件、双摄数据采集系统,主从臂一对就能直接做遥操作采集数据。对于学生、想入门模仿学习的开发者,这是最不折腾的选择。缺点也明显:PLA打印件的结构刚性和耐久度是瓶颈,长时间重负载下关节会松,重复定位精度没有金属款那么稳。
NexArm LeRobot版:金属骨架重载款,能上真任务
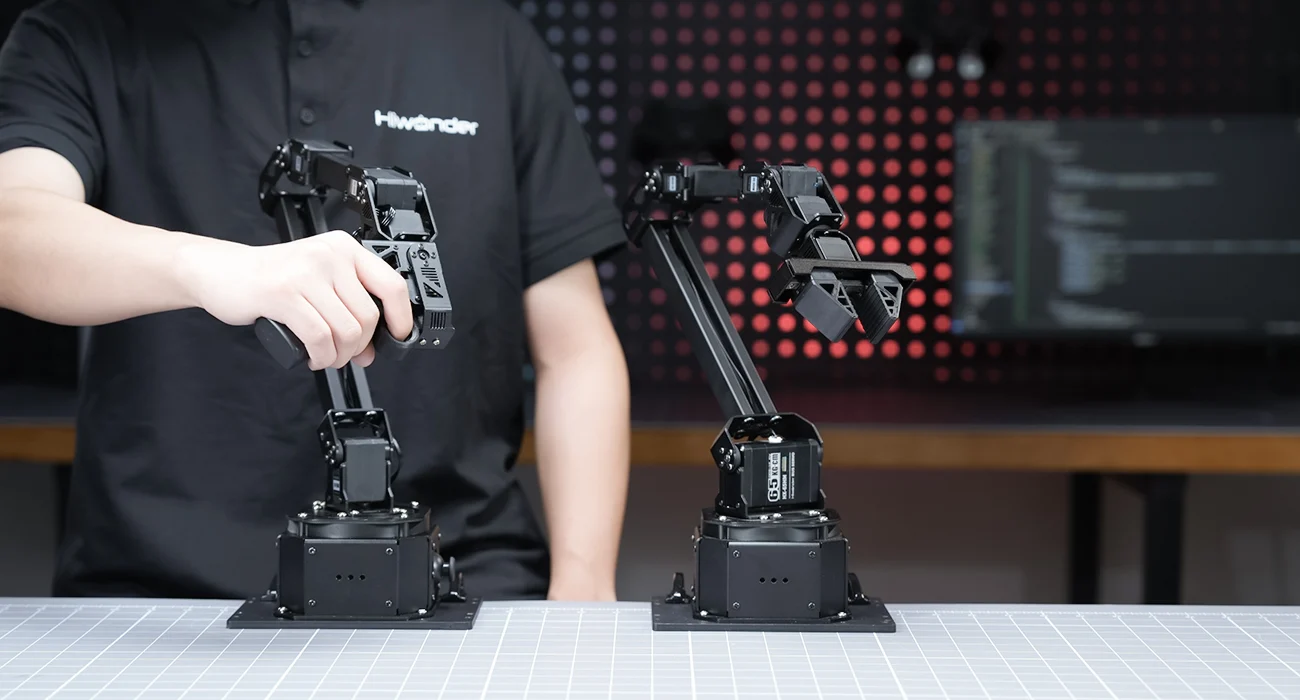
NexArm是幻尔自家的金属臂平台,LeRobot版目前251.99美元(折扣价,原价279.99),和SO-ARM101几乎同价位,但硬件规格上了一个台阶。整只臂是航空级金属型材,从动臂1.3kg,工作半径拉到500mm,末端负载500g——比SO-ARM101重一倍多。
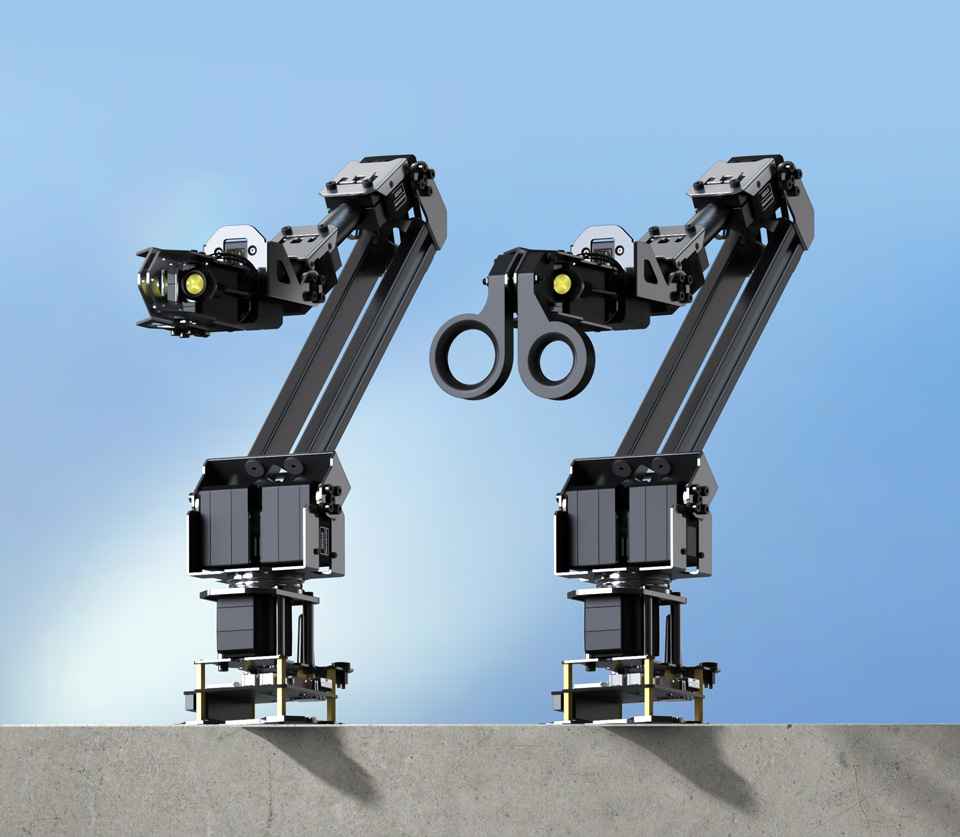
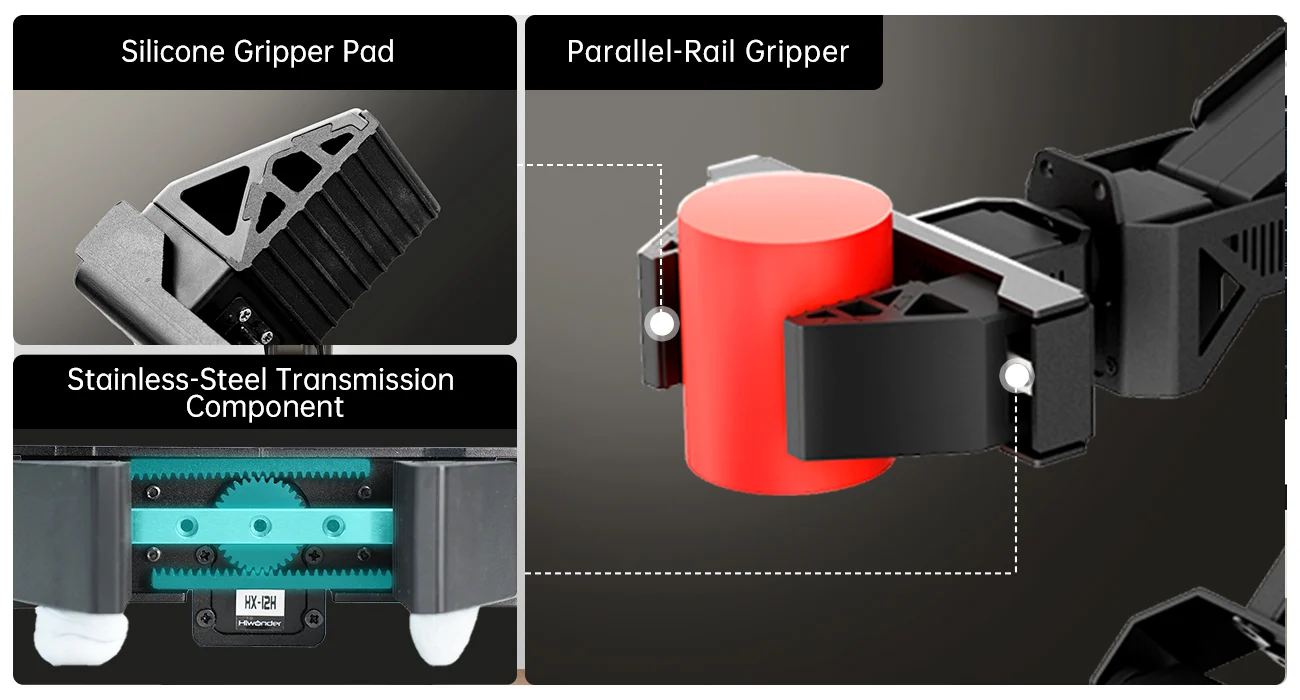
舵机配置是最大差别:从动臂用了2颗HX-12H+3颗HX-30HM+1颗HX-65HM,最大扭矩到65kg·cm,肩部是双输出轴关节,平行导轨机械爪夹持更稳。重复定位精度官方标±2mm,带梯形加减速和曲线平滑算法。
这个臂还有一个优势是扩展性:官方出了麦轮底盘、电动滑轨、传送带、NexArm ROS套件等一堆外设,可以搭成仓储分拣沙盘。也就是说,你在LeRobot里训好的策略,不只是在桌面上抓方块,而是可以往移动操作、多机协作方向延伸。缺点:金属机身相对重,安装要夹桌边,比3D打印款组装复杂一些;基础LeRobot版不带K230视觉模块(那是另一款259.99美元的VLA版)。
微雪RoArm-M3-S:关节直驱,工作半径最大
微雪的RoArm-M3-S是239.99美元起步,三款里最便宜的。它的思路和幻尔那两只臂不太一样——不是"人形六轴+平行爪",而是5+1自由度关节直驱结构,肩部双驱技术把肩扭矩翻倍,360度旋转底座配合5个柔性关节,能画出一个水平直径1.12米、垂直近800mm的工作空间。
主控用的是ESP32-WROOM-32,板载9轴IMU和INA219电压监测,支持Web控制、蓝牙、WiFi、ROS2,LeRobot兼容通过官方固件实现。末端负载是0.2kg@0.5m——在500mm半径处能抓200g,这个数据和SO-ARM101在同一档。重复精度约±5mm,比NexArm差一些。整机重量约973g,介于SO-ARM101和NexArm之间。
RoArm-M3-S最大的特点是"大工作半径+ESP32无线化"——你可以把它装在移动平台上(微雪自己也出了配套AI套件和Orin版),WiFi直接控制。缺点是:基础版不带摄像头,需要LeRobot做模仿学习得自己补相机或者买AI套件;腕部是2自由度但不是6轴人形结构,和标准ACT/Diffusion Policy的训练代码适配度需要看官方给的封装。
怎么选,就一句话
纯入门、预算压到最低、想最快跑通LeRobot主从遥操作+ACT训练的,选SO-ARM101,PLA件够折腾,资料最齐。
想做真一点的抓取任务、未来要上滑轨/底盘/分拣沙盘、对刚性和精度有要求的,选NexArm LeRobot,金属骨架+500g负载+65kg·cm舵机,这个价真的挺卷。
看重工作半径、想装在小车上做移动操作、偏好ESP32无线控制的,选RoArm-M3-S,1.1米的工作直径在这个价位独一份,但要自己配相机做视觉采集。
三家都已经原生对接Hugging Face LeRobot,不再像两年前那样要自己改URDF和驱动。想清楚你要"学流程"、"做真任务"还是"大工作空间+无线",按需求对号入座就行。
