
这套东西全名叫 Standard Open SO-100 & SO-101 Arms,设计方是 The Robot Studio,跟 Hugging Face 的 LeRobot 项目配套做出来的,仓库挂在 Apache-2.0 协议下。它火起来的原因不复杂:一套六自由度双臂下来,零件成本压到了两百多美元,而且图纸、BOM、装配说明全都公开,谁都能照着打印。
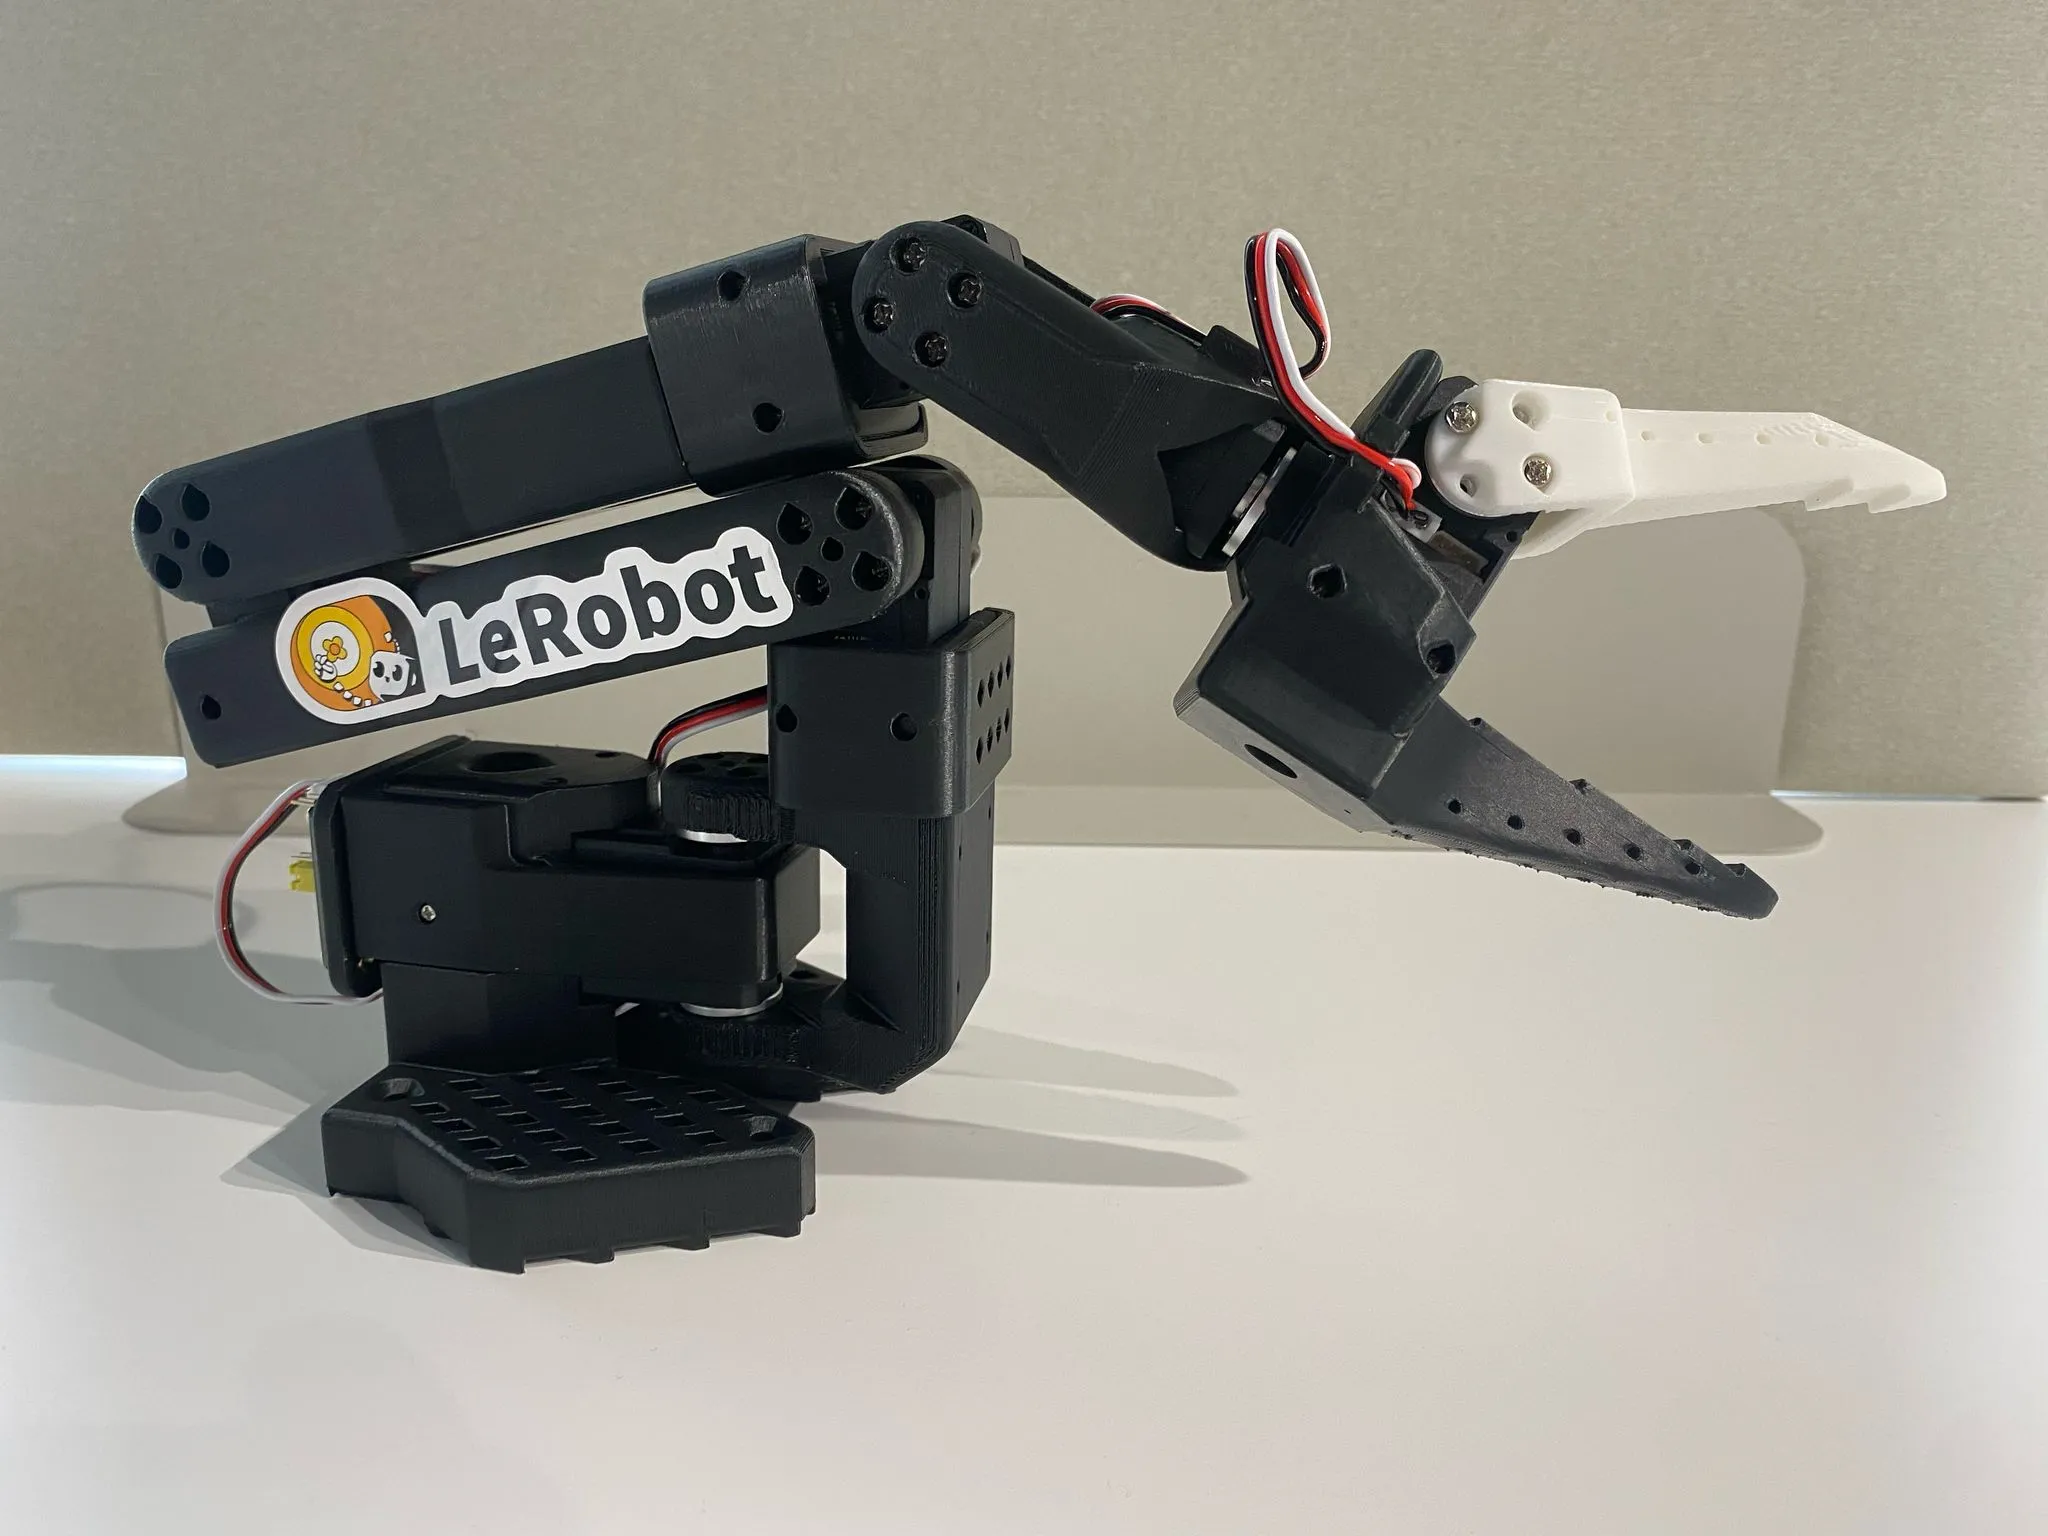
先把名字理清楚,这是最容易翻车的地方。SO-101 是 SO-100 的下一代,官方仓库原话是"改进走线、装配更简单(不用拆齿轮)、主臂换了新电机"。所以你会在淘宝式的商品页上看到 SO-ARM100 和 SO-ARM101 两个型号并存,前者对应 SO-100 那一代,后者才是现在的主力。看到"SO-ARM100"标价两百美元、库存显示缺货,别急着剁手,先确认自己买的是哪一代。
6 个关节,12 颗 STS3215 舵机
机械结构上没什么花活,就是经典的六自由度串联臂:底座回转、肩部抬升、肘部俯仰、腕部三个方向,最末端是夹爪。整机所有运动都由 Feetech 的 STS3215 串行总线舵机驱动,一颗一颗挂在同一根 UART 总线上,12 位磁编码器做角度反馈。
关键在于主臂和从臂用的舵机不一样。从臂六颗全是 1/345 的大减速比版本,也就是 ST-3215-C001。主臂就讲究了:轴 1 基座用 1/191 的 C044,轴 2 肩抬用 1/345 的 C001,轴 3 肘部回到 1/191,轴 4 到轴 6 的腕部和夹爪换成 1/147 的 C046。为什么这么配?主臂是给人握着拖动做示教的,减速比大了拖不动、手感发死,所以腕部用高转速比;从臂要的是抓住东西不松,六颗全上大减速比。
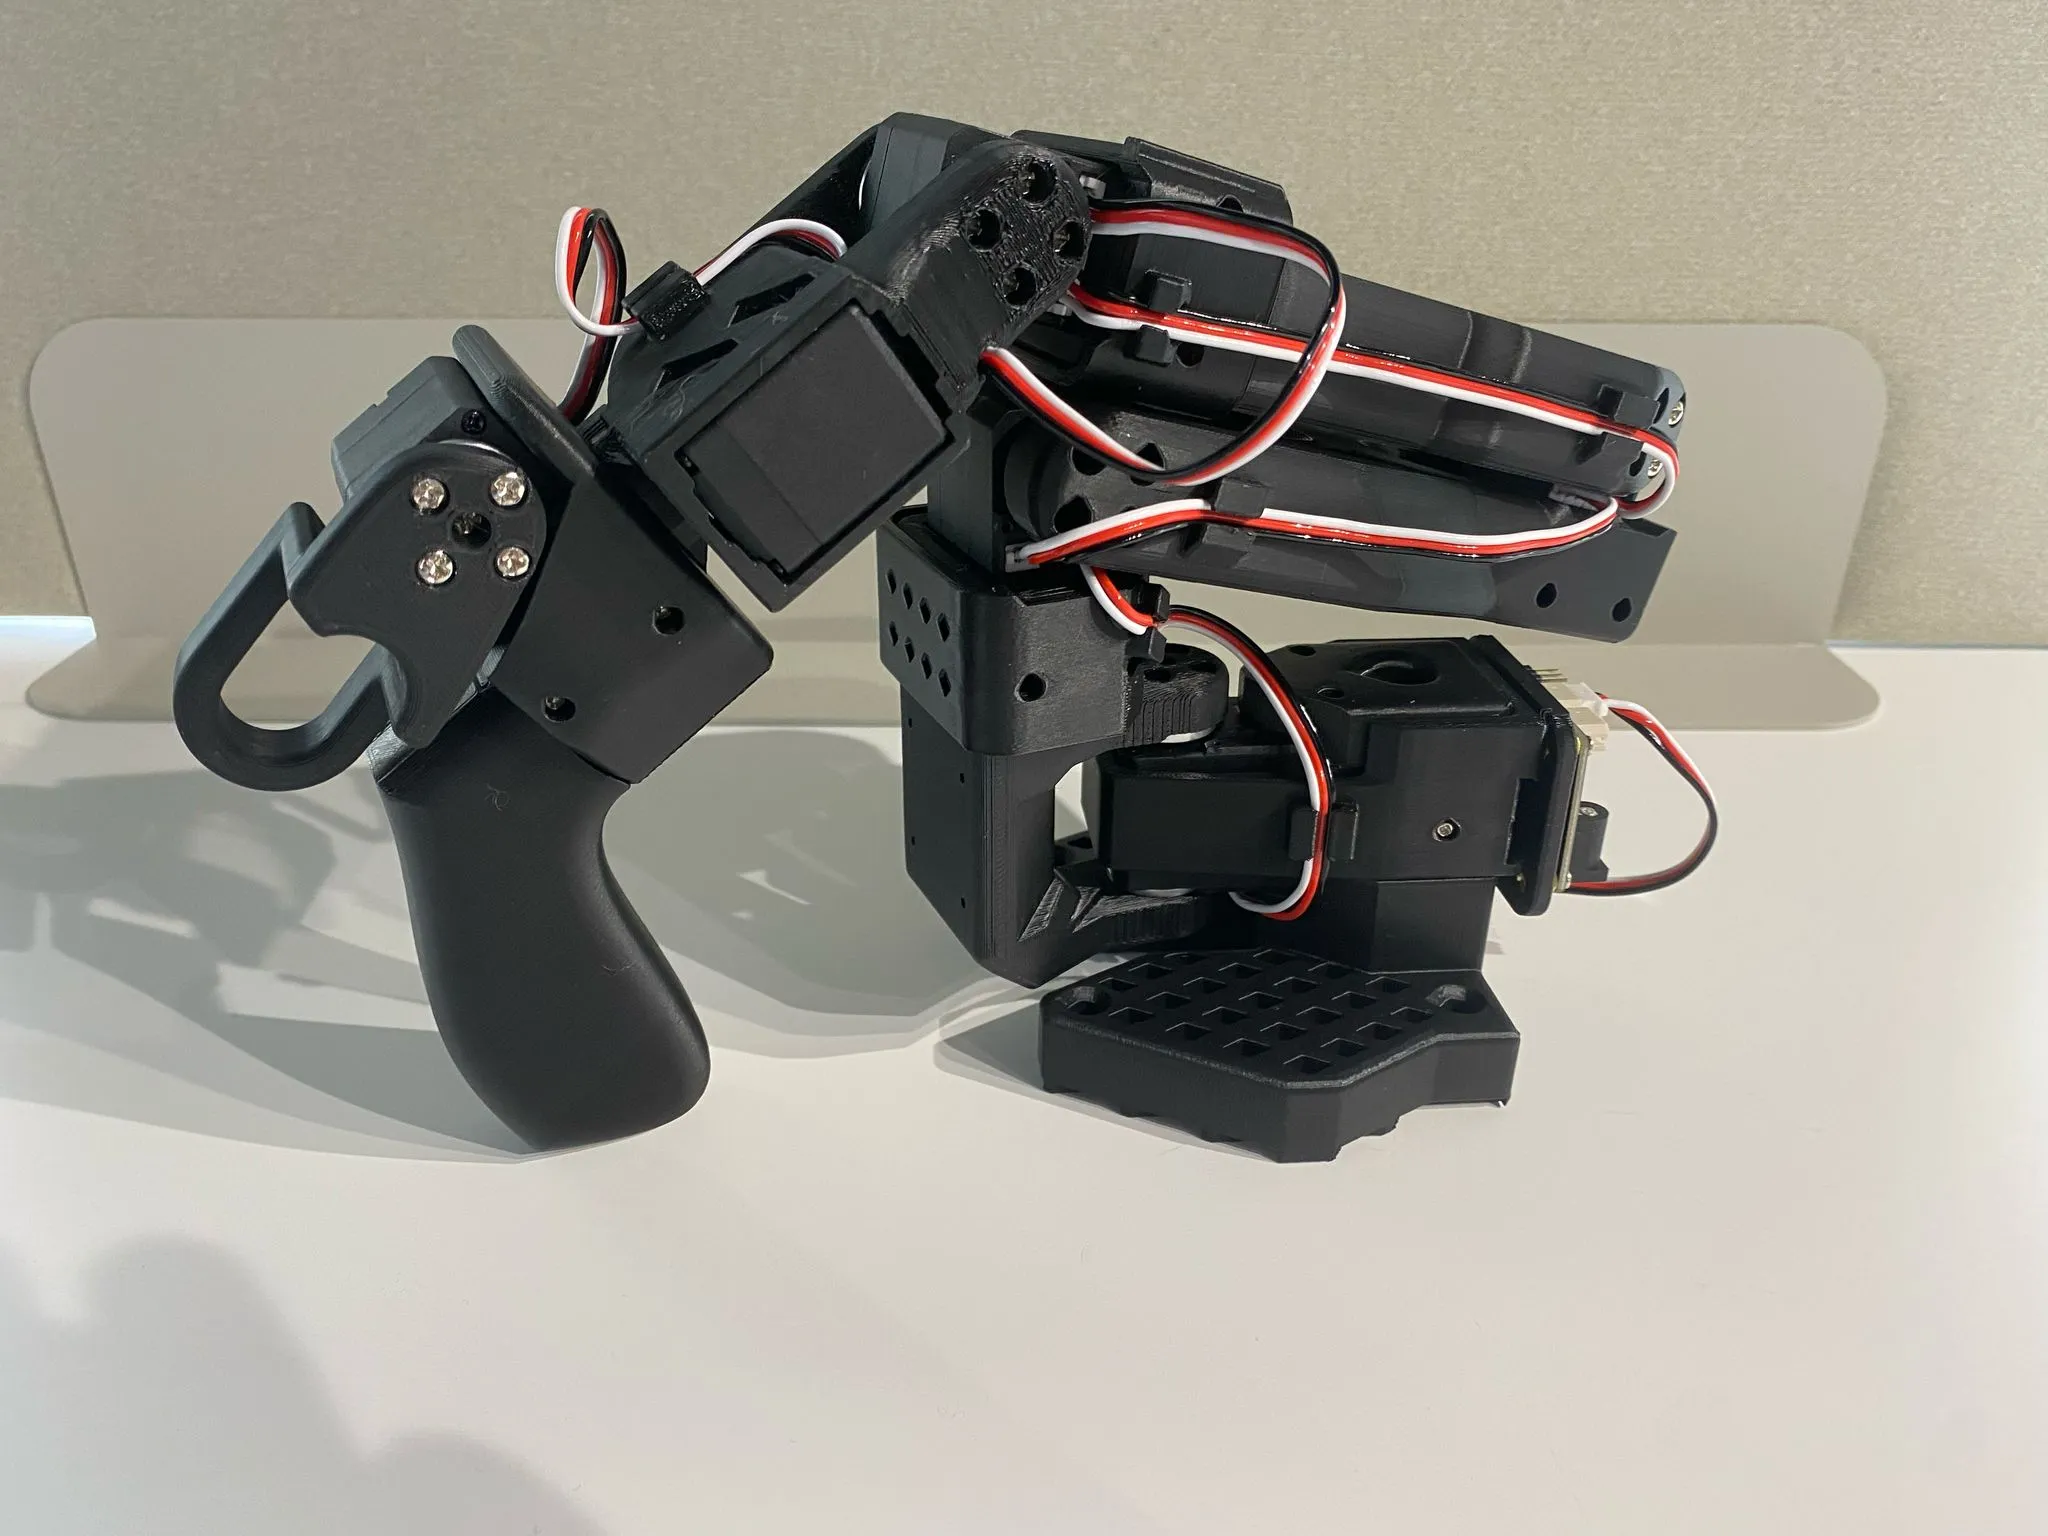
扭矩这块官方 README 写得很实在:7.4V 版本的堵转扭矩是 6V 下 16.5 kg.cm,5V 供电会略低;12V 版本给到 30 kg.cm。差出来的这点扭矩,就是标准套件和 Pro 套件价差的由来。至于负载能力、重复定位精度、工作半径这三项,官方页面从头到尾没给数值,我也就不替它填——想拿这套臂做精密装配的朋友,得自己上手量。
成本账:单臂 121.94 美元,双臂 229.88
官方 README 的 BOM 表里直接算了总价:一条从臂 121.94 美元,构成双臂是 229.88 美元。这个数字只含舵机、控制板、线材、电源这些必须买的件,3D 打印件得你自己出。
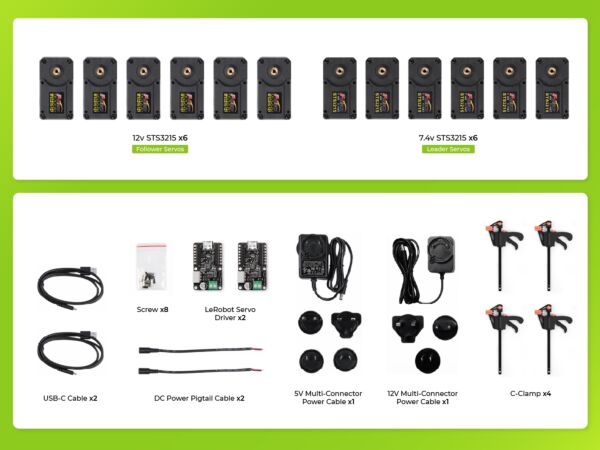
懒得打件的话,Seeed Studio 那边有现成方案。截至 10 月 30 日查到的价格:SO-ARM101 Pro 舵机套件 249.90 美元、现货;配套的 SO-101 打印件 29.90 美元、现货;两样加起来 279.80。相比之下上一代的 SO-ARM100 套件标价 200 美元、Pro 版 220 美元,但两个都显示缺货。第三方渠道 WowRobo 也有打包方案,打印件加 12 颗舵机 199 美元,双臂未组装加一个摄像头 259 美元。
打印件这边有个细节值得提前知道。官方给的数量是主臂 13 件、从臂 12 件、夹具 12 件,材料 PLA+。填充密度上两个地方口径对不上:GitHub 的 README 写 15%,Seeed 的商品页和旧的 SO100.md 写 13%。差异不大,但既然说法不统一,我就照实列出来。仓库里还贴心放了两种量规,一个乐高块尺寸、一个 STS3215 尺寸,打完先拿量规卡一遍再往下装,比装到一半发现孔位偏了省事得多。
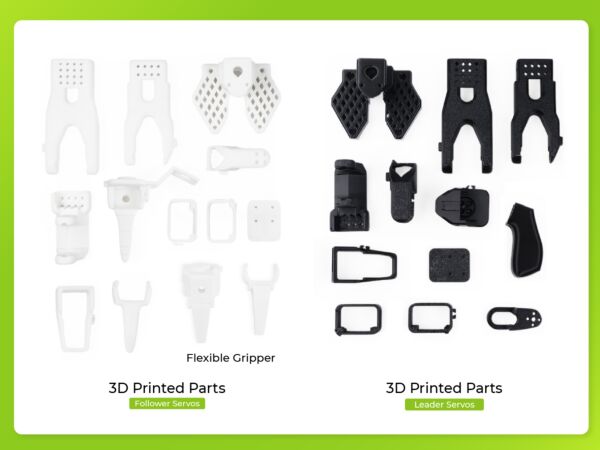
另外 Seeed 明说了,他们家卖的打印件为了好装做过微调,跟 GitHub 上的官方文件略有差异。个别件装的时候摩擦大一点属于正常,别拿砂纸一顿磨。
上位机、控制板和摄像头怎么选
控制板在 BOM 里占两项,两块电机控制板,就是常见的总线舵机驱动板。Seeed 那边分了个时间线:2025 年 3 月 3 日之后买的是配 XIAO 的舵机适配板,之前是 Serial Bus Servo Drive Board。用 Waveshare 那块板的话,上电前记得看两个跳线有没有打到 B 通道(USB),打错了就是死活连不上,官方 wiki 的排障段专门写了这条。
上位机官方给的门槛不低。Ubuntu x86 要 22.04、CUDA 12 以上、Python 3.12、Torch 2.6 以上;用 Jetson Orin 的话 JetPack 6.0 和 6.1 都行,6.2 暂不支持。装完 LeRobot 还得单独补一句 pip install -e ".[feetech]" 把 Feetech 的 SDK 拉进来,漏了这一步,后面读舵机全是超时。
摄像头官方推荐的是 RealSense D405 和 D435i 两颗,D405 是近距离用的,典型工作距离 7 到 50 厘米,适合装在腕部看夹爪;D435i 视野大,适合顶视。仓库里备好了对应的安装件,32×32 的 UVC 模块、D435、D405、通用 USB 摄像头都有支架,双臂场景还有个顶视相机支架。
电源这块别省。7.4V 舵机的套件配 5V 4A 适配器,Pro 版 12V 舵机配 12V 2A,接口是 5.5×2.1 的 DC 头。官方标的使用温度是 0 到 40 摄氏度。
组装的坑,官方自己列了几条
第一条最容易出事:主臂永远只能用 7.4V 舵机。如果你图省事把 12V 电源插到主臂上,官方 wiki 的原话是"否则可能烧掉你的电机"。这不是提示,是带感叹号的警告。
第二条是顺序。先校准舵机中点,再装结构件。装好了再想调中位,就得拆开重来,六七个关节拆一遍一晚上就没了。官方也建议第一次装的时候把底座死死固定在桌面上,别让它自己在桌上蹦。
第三条是工具。README 里明写了强烈建议备 PH0 和 PH1 两把十字螺丝刀。打印件的螺丝孔位小,用一把 PH2 硬拧容易滑牙,滑了就得重新打件。
最后一条是安全。官方 wiki 的警告写得比多数厂商都重:运行前把工作区一米范围内的东西清空,上电后不要用手碰关节,插拔舵机线、USB、电源之前必须先断电。这套臂是没有任何力反馈保护的,夹爪合上就是硬合,手指伸进去不会自动回弹。
说点实话:它适合谁,不适合谁
这套臂真正的价值不在硬件本身,在它背后的生态。LeRobot 那一套数据采集、模仿学习、策略训练的流程是围着你手上这台机器设计的,你花两百多美元买到的其实是一张"能跑通具身智能完整链路"的入场券。想学 VLA、想自己做数据集、想验证某个抓取策略,这是目前门槛最低的一条路。
不适合谁也很明确。第一,想搞精密装配的,别指望舵机臂的重复定位精度;官方不给这项数据本身就是个信号。第二,想拿来当生产力工具的,16.5 kg.cm 的扭矩摆在那,抓个矿泉水瓶没问题,抓个电钻就吃力。第三,怕麻烦的。这套东西从打印、装、校准到调通,官方那句"改进装配"的意思是跟上一代比,不是跟你手上的乐高比。
还有个隐性的成本很少被提到:那条 1 米的安全距离和"必须先断电"的规定,意味着你在调试的时候会一直重复"改代码、断电、插线、上电、跑、再断电"这个循环。真正的时间消耗在这里,不在打印那二十几个小时上。
如果你的目标只是"先让一个机械臂动起来",市面上有更省事的成品。如果你的目标是"亲手摸一次具身智能从数据到策略的全过程",这套两百多美元的方案,目前没有更便宜的替代。
单臂 121.94 美元这个数只看舵机和控制板,打印件和螺丝另算,很多人算成本的时候漏掉这块。